

Американские ученые разработали систему SANDO, которая позволяет беспилотникам прокладывать безопасные маршруты в незнакомой среде. Алгоритм учитывает не только неподвижные, но и движущиеся препятствия, причем исследователи математически доказали, что рассчитанная траектория позволяет избежать столкновений.
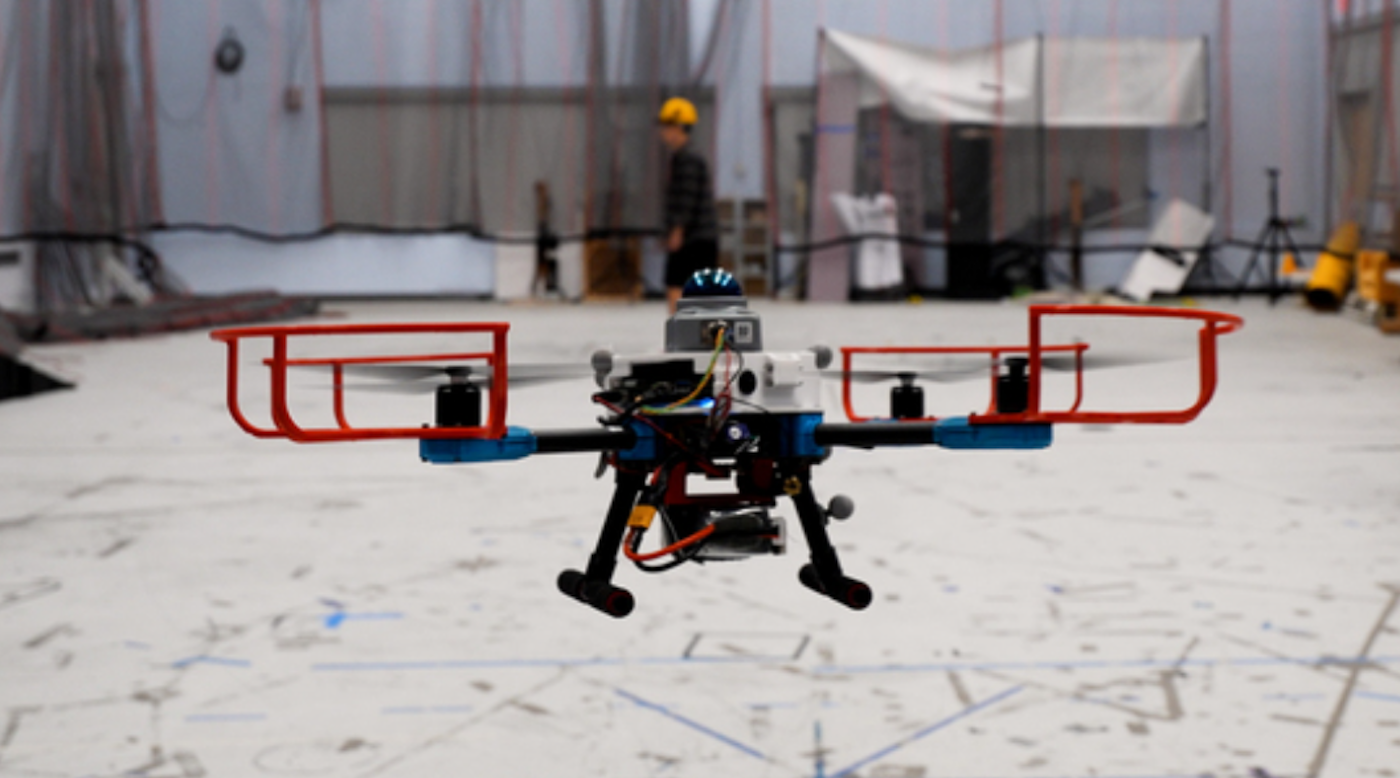
Система рассчитана на ситуации, в которых у дрона нет заранее подготовленной карты местности. Беспилотник получает данные с собственных камер и датчиков и по ним строит маршрут к заданной цели. При этом ему достаточно знать максимальную скорость, с которой могут двигаться обнаруженные препятствия.
SANDO создает вокруг маршрута так называемый безопасный коридор — последовательность участков трехмерного пространства, в которых не должно быть препятствий. Для движущихся объектов система учитывает возможное изменение их положения во времени. Она рассчитывает максимальное расстояние, которое объект способен преодолеть за определенный промежуток, и формирует вокруг него область возможных перемещений.
Затем алгоритм прокладывает коридор вокруг этих областей и выбирает траекторию внутри него. Система также использует карту с опасными зонами, где обнаружено много препятствий, чтобы направлять дрон по более эффективному маршруту.
Во время полета SANDO постоянно обновляет безопасный коридор и пересчитывает траекторию. Это позволяет беспилотнику реагировать на внезапные изменения окружающей обстановки непосредственно с помощью бортового компьютера.
В компьютерных симуляциях SANDO быстрее нескольких современных систем доводила дрон до цели и при этом не допускала столкновений. Исследователи также провели 12 испытательных полетов с настоящим беспилотником. Во всех случаях система смогла избежать движущихся препятствий, заново рассчитывая безопасный маршрут на борту аппарата.
Разработчики рассматривают SANDO для задач, где обычная навигация особенно сложна: поисково-спасательных операций в разрушенных зданиях, исследования шахт и других неизвестных пространств, а также доставки грузов в местах с большим количеством препятствий.
В дальнейшем исследователи планируют повысить вычислительную эффективность системы и объединить ее с моделями машинного обучения. Это может позволить управлять роботом с помощью обычных команд на естественном языке.
Читайте также: