

Американские ученые разработали гибких модульных роботов, которые могут менять форму, захватывать предметы и соединяться друг с другом. По замыслу авторов, в будущем из таких устройств можно будет собирать автономные группы для поисково-спасательных операций, работы на производстве и освоения космоса.
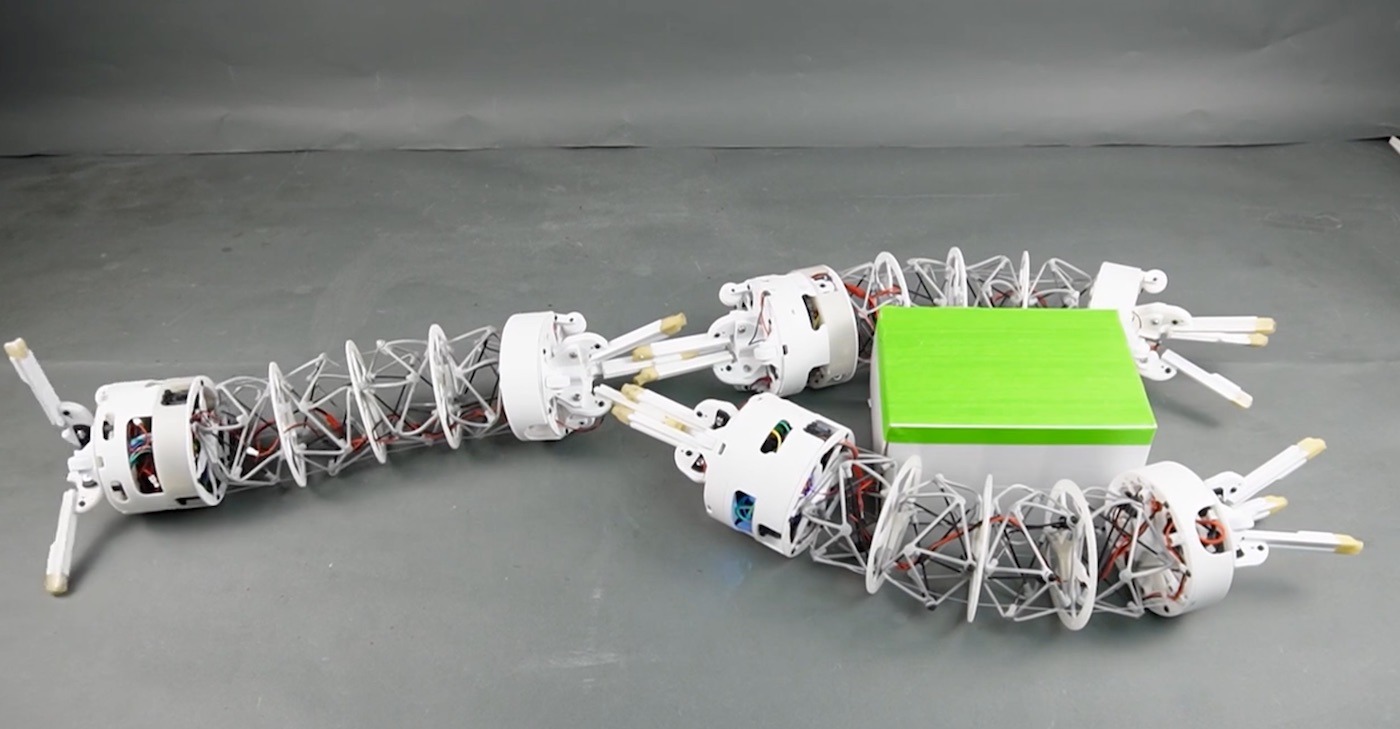
Конструкция роботов напоминает хобот слона или щупальце: у них нет привычных жестких сочленений, а корпус способен сгибаться и менять конфигурацию. В основе лежит принцип тенсегрити — жесткие стержни удерживаются натянутыми тросами, а не соединяются между собой в единую жесткую конструкцию. Благодаря этому робот может сжиматься, растягиваться и приспосабливаться к окружающему пространству.
На обоих концах трубчатого корпуса расположены захваты. С их помощью робот может поднимать и переносить предметы, цепляться за поверхности или соединяться с другими устройствами. Несколько роботов способны объединяться в цепочки, петли и разветвленные конструкции, формируя более сложные механизмы под конкретную задачу.
Команда испытала разные варианты конструкции, подобрала компактные двигатели и проверила роботов не только в лаборатории, но и на естественных препятствиях.
По словам ученых, два устройства уже способны самостоятельно находить друг друга и соединяться. Однако пока управление роботами в основном осуществляет человек. Следующий этап работы — научить их взаимодействовать с людьми и выполнять задачи автономно, а также увеличить скорость передвижения.
В перспективе ученые хотят создать группы из десятков и даже сотен таких роботов. Они смогут самостоятельно менять форму и конфигурацию, объединяться в более крупные системы и распределять между собой выполнение сложных операций.
Читайте также:
Роботы стали лучше понимать, чего от них хотят люди
Роботы МФТИ научились самостоятельно планировать действия на складах