

Ученые из США разработали миниатюрного летающего робота с машущими крыльями, который самостоятельно оценивает свое положение в пространстве и управляет полетом. Он способен выполнять сложные маневры и даже приземляться на цветок подсолнуха.
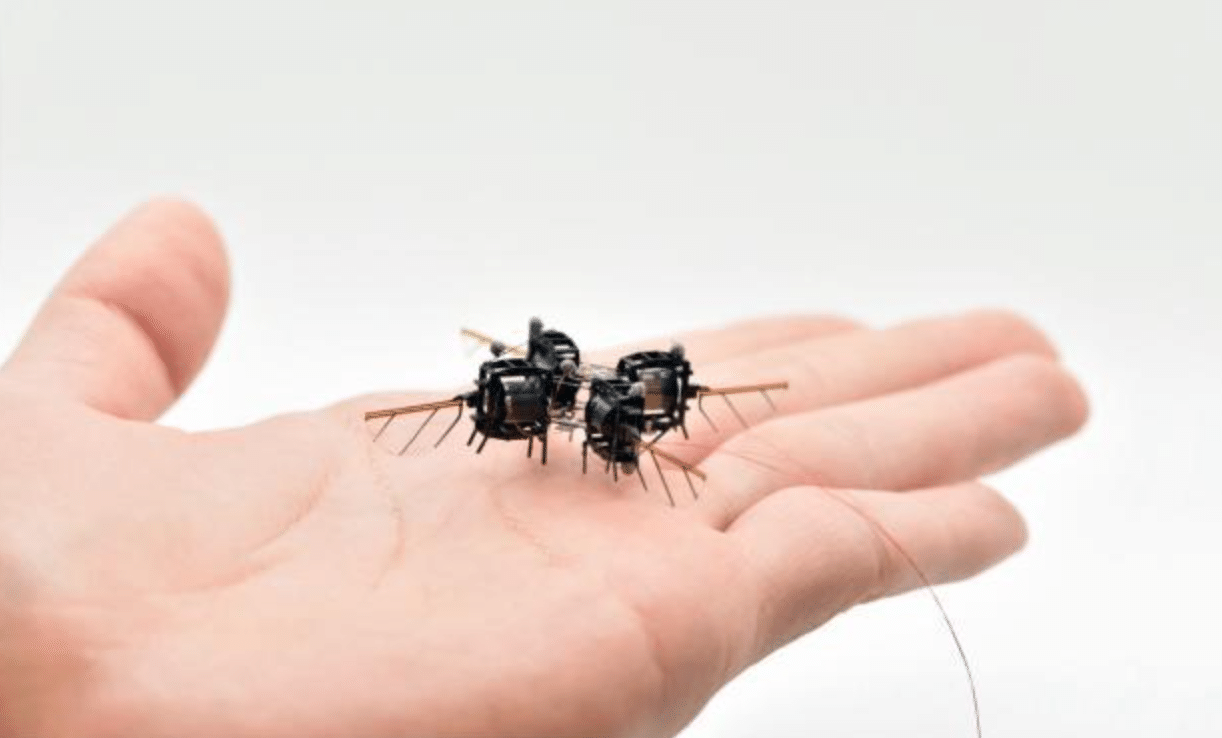
Раньше подобные микророботы зависели от внешней системы захвата движения. Камеры в лаборатории отслеживали их положение и передавали данные для управления. Теперь датчики и вычислительные компоненты разместили непосредственно на борту.
Электронный блок весит всего 244 миллиграмма. В него входят микроконтроллер и три типа датчиков: инерциальный измерительный модуль определяет ориентацию робота, оптический датчик оценивает скорость и перемещение, а дальномер измеряет высоту.
Чтобы микроробот смог поднять дополнительную нагрузку, инженеры увеличили размеры его искусственных мышц на 50%. Это позволило повысить подъемную силу на 46%. В результате соотношение подъемной силы к весу достигло 1,9.
Во время испытаний робот зависал на разных высотах, перемещался между заданными точками и выполнял посадку на цветок. Погрешность определения положения составляла всего несколько сантиметров.
Однако полностью автономным аппарат пока не стал: он по-прежнему получает энергию от внешнего источника. Исследователи работают над установкой собственной батареи и силовой электроники. Также в планах — миниатюрная камера, которая позволит распознавать объекты и обходить препятствия.
В перспективе такие устройства могут использоваться для опыления растений, наблюдения за состоянием сельскохозяйственных культур и обнаружения вредителей.
Читайте также:
Созданы роботы, которые меняют форму, захватывают предметы и объединяются в команды
Роботы МФТИ научились самостоятельно планировать действия на складах