

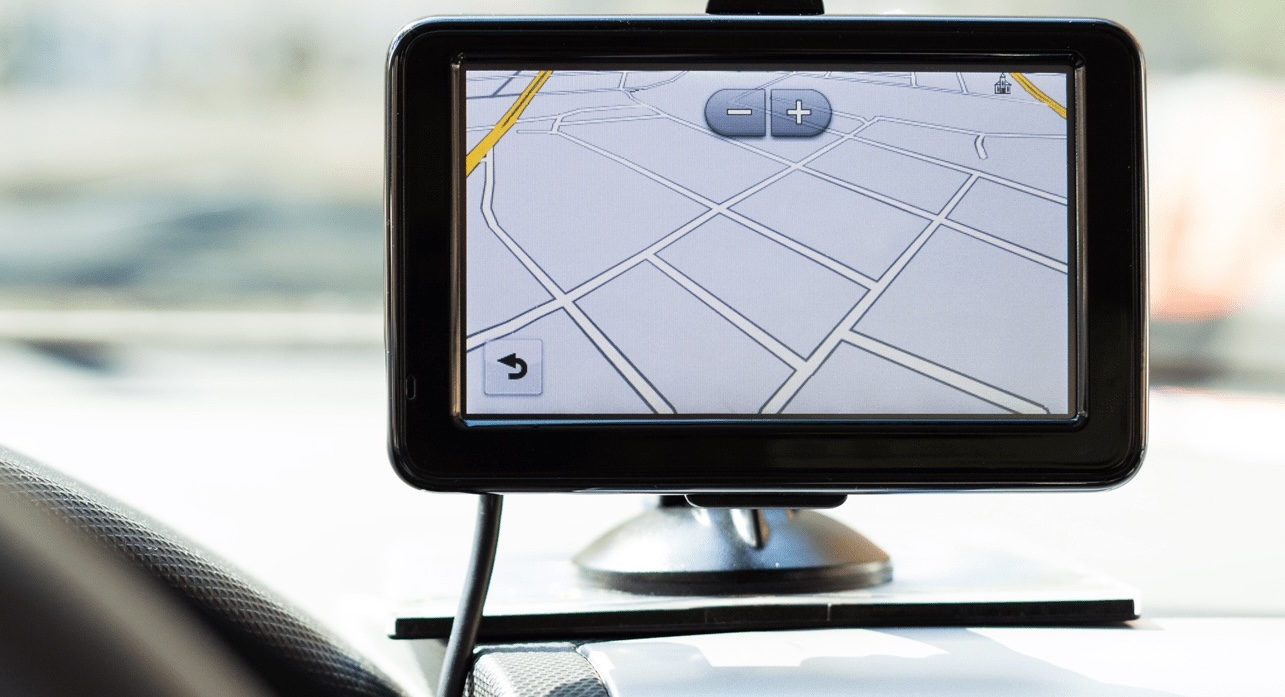
Навигатор может потерять связь со спутниками в тоннеле, на подземной парковке или среди плотной городской застройки. В этот момент положение автомобиля на карте начинает определяться с ошибками, а стрелка навигации может заметно отклониться от реального маршрута. Для беспилотных машин такая проблема особенно критична.
Решение предложила сотрудник кафедры компьютерных систем и технологий НИЯУ МИФИ Дарья Маркова. Она разработала программно-аппаратный комплекс, который позволяет автомобилю ориентироваться без внешних спутниковых сигналов.
В основе системы лежит объединение данных инерциального измерительного модуля и колесного одометра. Первый фиксирует ускорения и повороты автомобиля, второй определяет пройденное расстояние. Однако простое сложение показаний не решает проблему: ошибка при движении без спутниковых корректировок быстро накапливается.
Для уменьшения погрешности Маркова использовала расширенный фильтр Калмана. Алгоритм сопоставляет данные разных датчиков и корректирует оценку положения автомобиля. В одном из исследований на двухкилометровом участке без сигнала ГНСС обычная система ошибалась максимум на 14,8 метра. При адаптивной настройке фильтра отклонение удалось сократить до 4,9 метра.
Дополнительным источником корректировок стали остановки автомобиля. Когда машина полностью останавливается на светофоре или в пробке, система получает точное значение скорости — ноль. Такой подход называется «нулевым обновлением скорости», или ZUPT. Он позволяет уменьшать накопленную ошибку.
Третий элемент комплекса — фронтальная камера. Алгоритмы визуальной одометрии анализируют изображения, находят устойчивые ориентиры и сопоставляют их с предыдущими кадрами. Такой подход помогает автомобилю оценивать собственное перемещение и узнавать уже пройденные участки маршрута.
В испытаниях на городском маршруте с тоннелем и многоуровневой парковкой объединение инерциальной навигации, ZUPT и визуальной привязки показало среднюю позиционную ошибку 0,3% от пройденного пути. На пятикилометровом маршруте максимальное отклонение не превысило 10 метров. Для сравнения, при использовании только инерциальной навигации ошибка достигала 65 метров.
Система рассчитана на относительно доступные компоненты: МЭМС-датчики, обычную камеру и 32-битный микроконтроллер. Программная часть выполнена в среде ROS 2.
В дальнейшем разработчик планирует добавить лидары, ультразвуковые дальномеры и методы машинного обучения. Это должно помочь расширить возможности комплекса, в том числе при движении в полной темноте и на маршрутах длиной более 20 километров без внешних корректировок.
Источник: Минобрнауки России
Читайте также:
В России разработан способ заранее выявлять обрывы связи у дронов
Нейросеть научилась управлять лазером для создания многоцветных изображений на стали