

Китайская компания RoboParty представила человекоподобного робота RP1 на конференции IROS 2026. Машина рассчитана на исследовательские и инженерные задачи, а разработчики делают ставку на открытость не только программного обеспечения, но и аппаратной части.
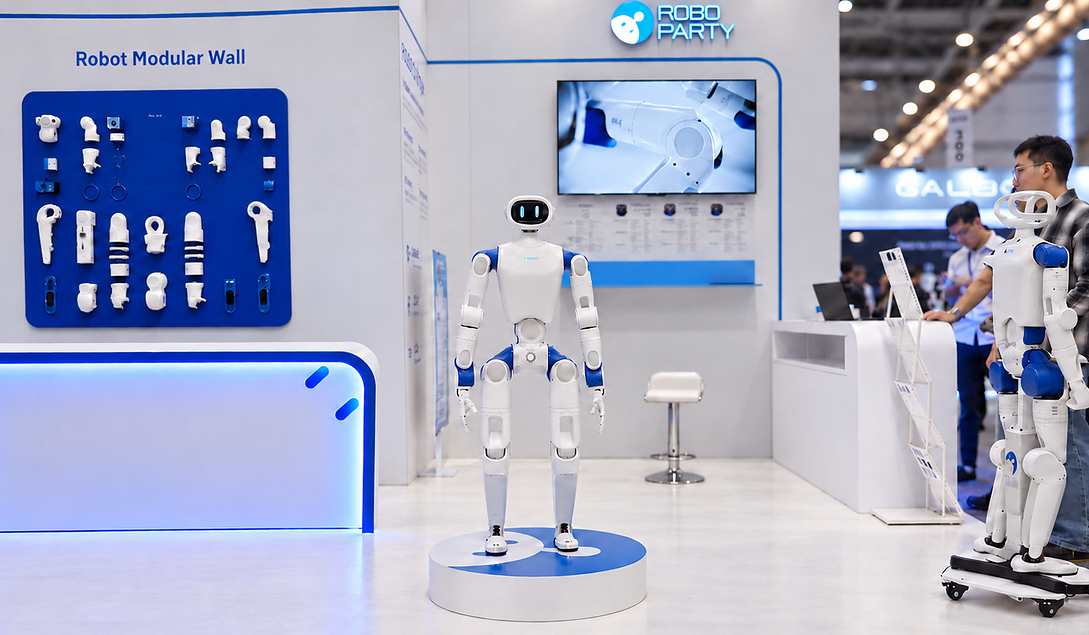
На выставке робот продемонстрировал способность сохранять равновесие после внешнего воздействия. Посетители могли толкать и пинать RP1, после чего он самостоятельно корректировал положение корпуса и восстанавливал устойчивость. В компании отмечают, что такие испытания позволяют проверить работу системы управления при неожиданных воздействиях.
RP1 использует платформу PartyOS, которая объединяет аппаратную часть робота, приводы, низкоуровневое управление и алгоритмы для управления движением. В ее состав также входит UFO — фреймворк для обучения двигательных навыков с помощью обучения с подкреплением без учителя. Система позволяет обучать робота динамическим движениям, восстановлению равновесия и после падения.
Максимальный пиковый крутящий момент суставов RP1 достигает 160 Н·м. В роботе используются разработанные RoboParty приводы Romomo и система управления движением в реальном времени.
Особенность RP1 заключается в подходе к открытию исходного кода. RoboParty планирует постепенно публиковать не только механические конструкции, но и системы управления движением, среды моделирования, SDK, инструменты обучения и компоненты PartyOS. Это должно позволить разработчикам работать с роботом на разных уровнях — от аппаратной части и низкоуровневого управления до обучения моделей и их запуска.
RP1 стал продолжением проекта RPO, который RoboParty полностью открыла в январе 2026 года. В компании также развивают собственные приводы Romomo и роботизированную кисть RP Hand, объединяя эти разработки в единую платформу.
Дополнительные детали открытой архитектуры RP1 RoboParty обещает представить в октябре. Более широкие публикации программного и аппаратного обеспечения, а также запуск серийного производства компания планирует на четвертый квартал 2026 года.
Читайте также:
ИИ-модель Maxwell возглавила мировой рейтинг управления роботами
Впервые цифровая нервная система мухи управляет физическим гуманоидным роботом