

Инженеры НИУ ВШЭ испытали нейросетевую модель, которая помогает роботу-собаке распознавать окружающую обстановку непосредственно на борту. Во время испытаний робот перемещался по зданию университета и Покровскому бульвару в Москве, анализируя изображения с камеры.
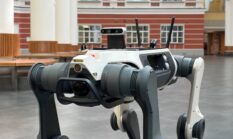
Система получила название «классификатор сцен». Она определяет, в каком типе пространства находится робот: в помещении, на улице, во дворе или в парке. Всего модель работает более чем с 60 категориями локаций, а также учитывает погоду, время года и время суток.
Ранее разработчики запускали нейросеть на обычном компьютере. На нынешнем этапе ее перенесли непосредственно на бортовой компьютер робота и проверили работу в реальных условиях. По итогам испытаний совокупная метрика качества Micro F1 составила 93,6% для задач классификации окружающей среды.
Разработчики планируют использовать полученную информацию для адаптивного управления роботом. Например, при движении по заснеженной улице система сможет учитывать погодные условия, а при появлении плотной толпы — менять параметры движения и выбирать более осторожную траекторию.
Технологию рассматривают как один из элементов будущих систем управления роботами-курьерами и роботами-собаками, которые должны самостоятельно ориентироваться в городской среде и менять поведение в зависимости от окружающей обстановки.
Читайте также:
«Геоскан» испытал UWB-навигацию для групповых полетов дронов в помещениях
Новый алгоритм МФТИ и СПбГУ ускоряет планирование маршрутов для роботов