




С 18 по 20 ноября 2026 года в Санкт-Петербурге проходит «Международный форум роботизации» — масштабное мероприятие, посвященное развитию робототехники, автоматизации производства и цифровых технологий. Площадкой проведения выступил конгресс-центр «ПетроКонгресс», объединивший ведущих разработчиков, инженеров и представителей технологических компаний. В рамках Российской недели роботизации организована выставка инновационных разработок, тематические конференции и даже отдельные соревнования по робототехнике для студентов.
Гости форума вживую увидели промышленных роботов, автоматизированные комплексы и интеллектуальные системы, упрощающие привычные производственные процессы. Редакция «Компьютерры» посетила данное мероприятие, познакомилась с участниками выставки и изучила представленные технологии. Рассказываем о самых интересных роботах, которые привлекли наше внимание, и о том, на что они действительно способны.
Мобильный сварочный робот PRO-FIT GROUP
Компания PRO-FIT GROUP на Российской неделе роботизации представила свой мобильный сварочный комплекс. Для традиционных промышленных роботов часто приходится переоборудовать производственное помещение, но именно такую модель можно свободно перемещать между цехами и быстро адаптировать под новые задачи.
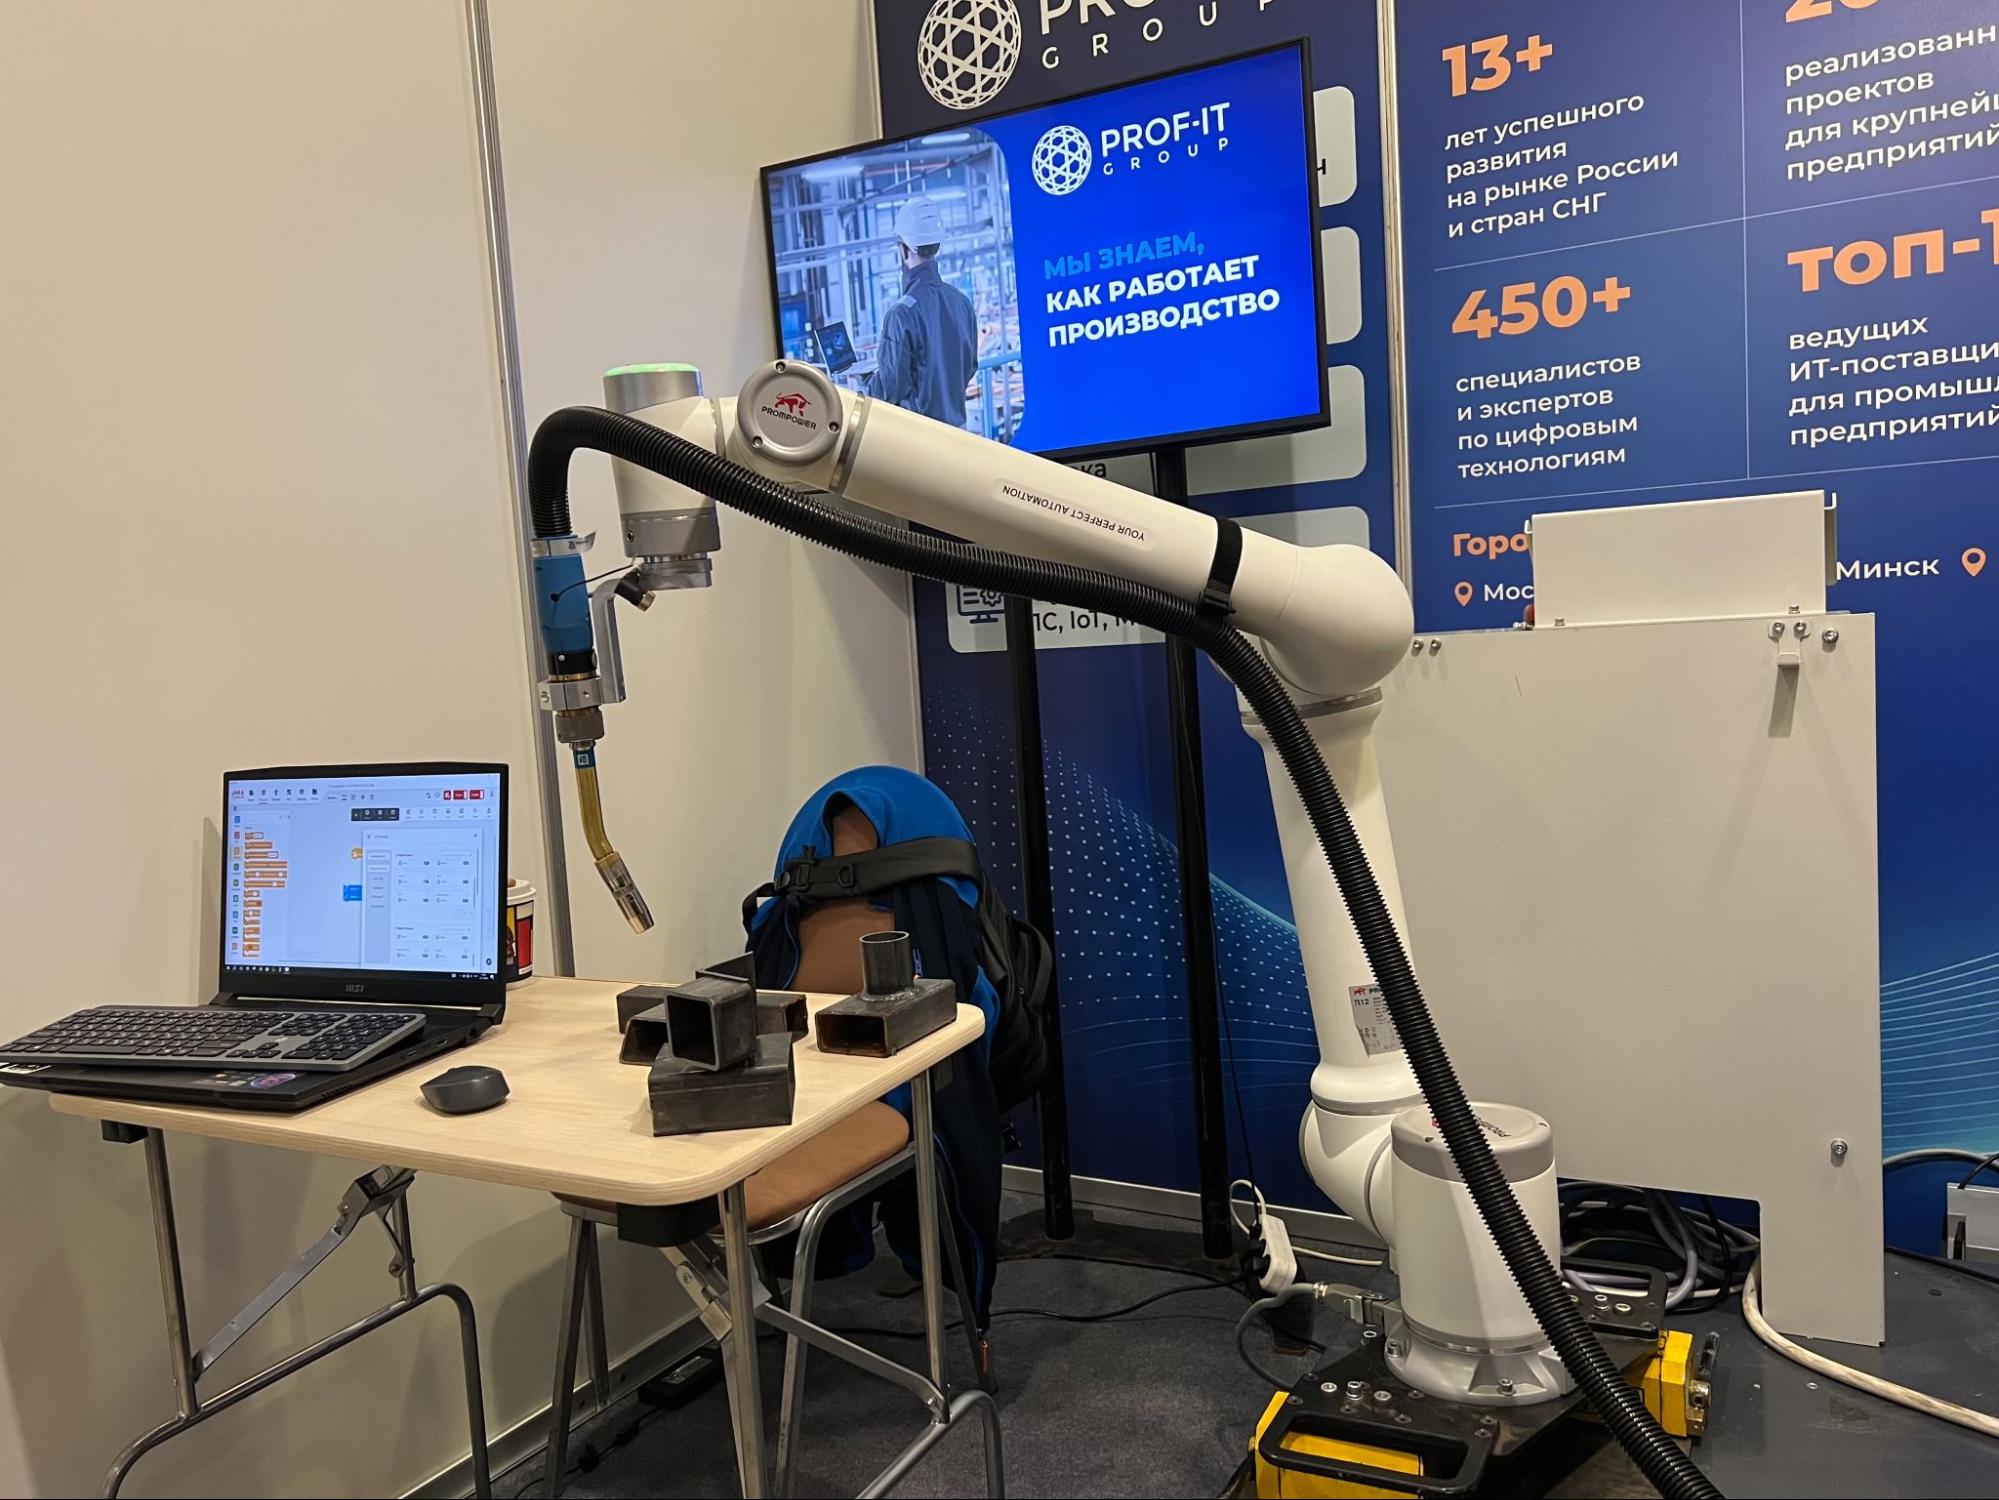 Как рассказали представители компании, главная особенность комплекса заключается в его мобильности. Робот установлен на передвижной платформе с колесами, благодаря чему его можно доставить непосредственно к месту проведения сварочных работ. Это особенно актуально для предприятий, которые работают с небольшими партиями продукции и регулярно сталкиваются с изменением заказов.
В основе системы лежит коллаборативный робот, или «кобот», предназначенный для совместной работы с человеком. По словам разработчиков, для эксплуатации комплекса не требуется создавать масштабную инфраструктуру с отдельными фундаментами и специальными защитными ограждениями.
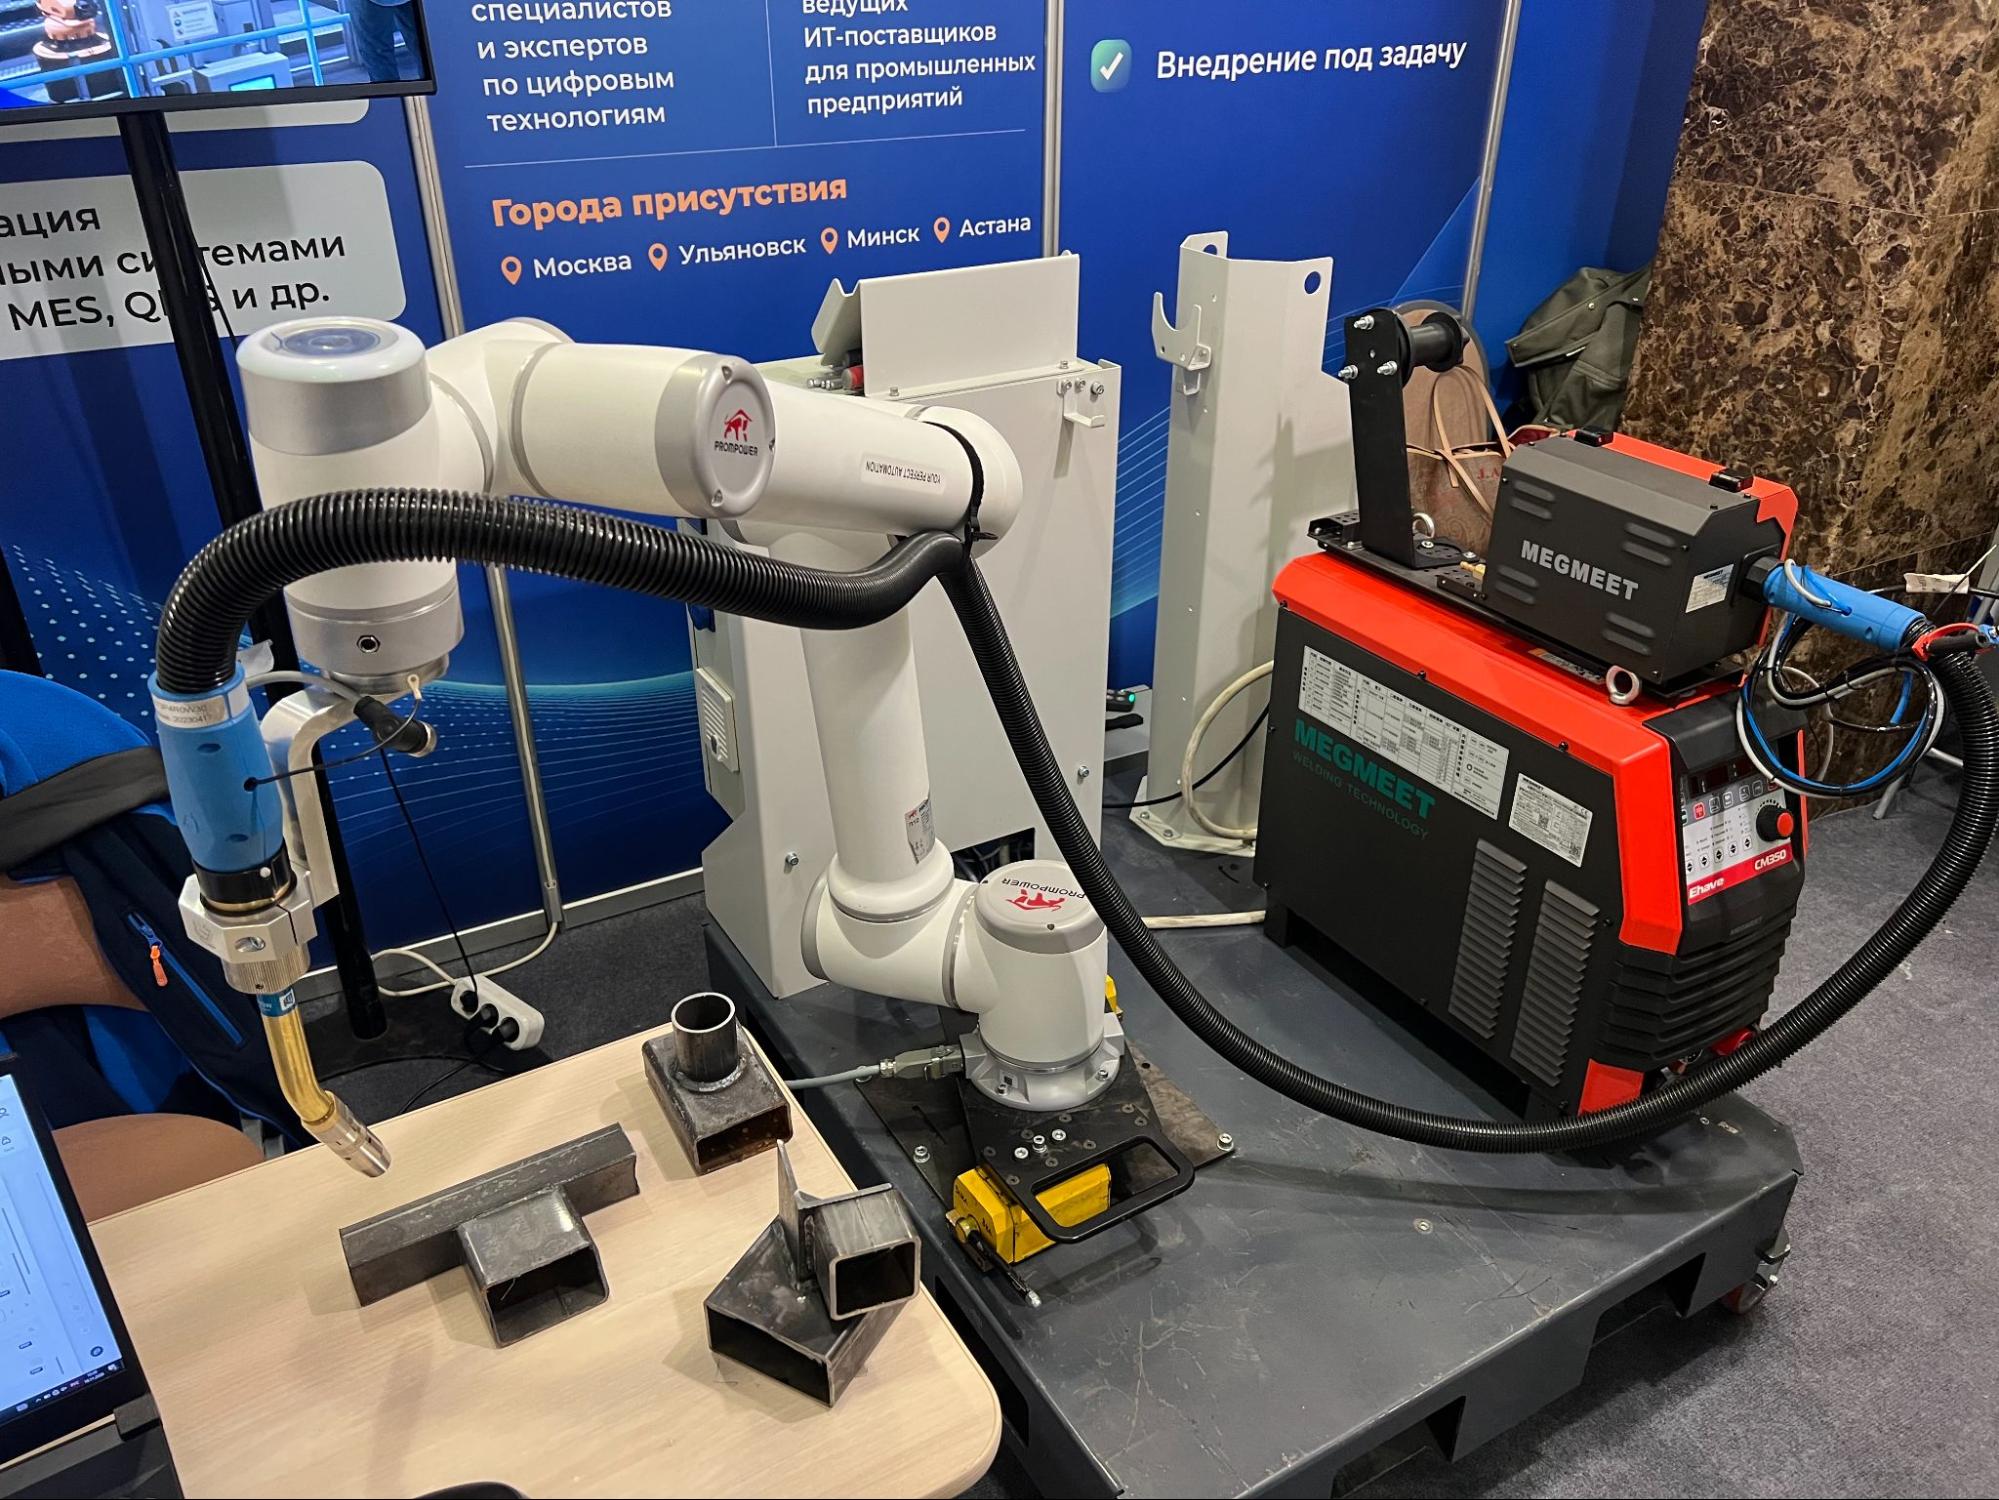 Также важным преимуществом робота является простота программирования. Представители PRO-FIT GROUP утверждают, что перенастроить комплекс на выполнение новой задачи можно всего за 15 минут. Для этого предусмотрено специальное ПО, освоить которое способен даже сотрудник без профильного образования в робототехнике после соответствующего обучения.
Например, в первой половине дня робот может сваривать металлические детали для одного заказа, а затем переключиться на изготовление совершенно других конструкций. При необходимости оборудование можно перевезти в соседний цех и продолжить работу уже на новом участке. При необходимости систему можно дополнительно оснастить лазерным техническим зрением. Такая модернизация позволит точнее определять положение сварного соединения и повысить качество выполнения швов, но и цена такой модернизации значительно повысит цену на робота.
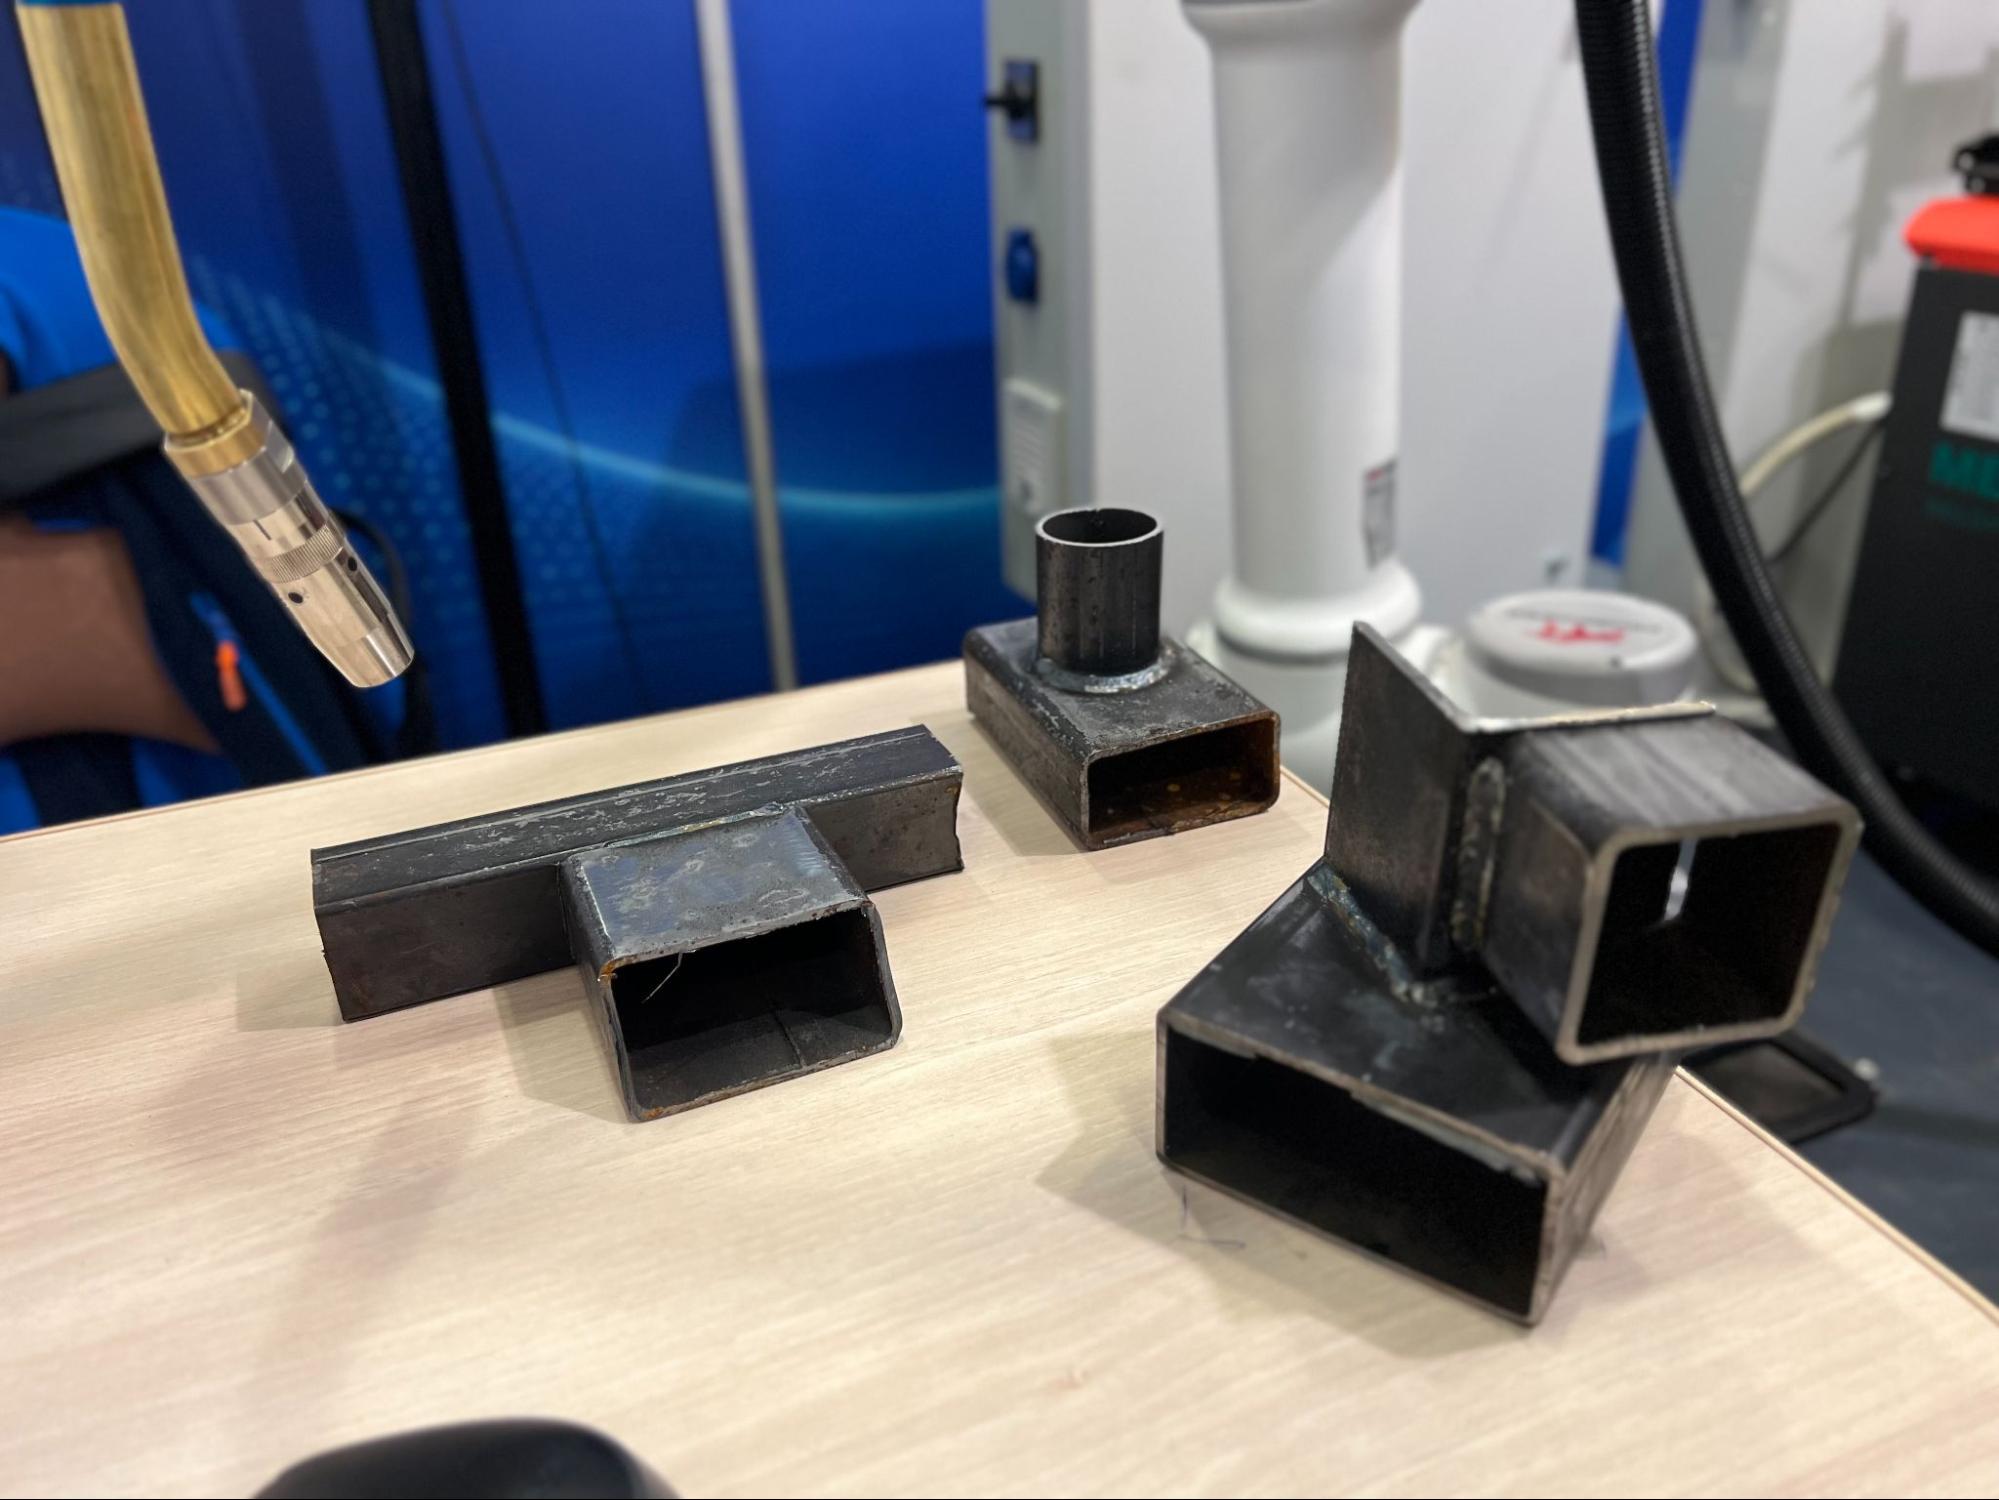 Готовый мобильный сварочный комплекс предлагается за 3,8 млн руб., при этом покупатель получает собранную систему, которую не требуется разрабатывать с нуля под конкретное предприятие. Разработка уже нашла практическое применение на мебельном производстве. Именно этот опыт стал основой для создания готового решения, которое компания планирует масштабировать и предлагать другим предприятиям.
По задумке разработчиков, робот способен выполнять сварочные операции круглосуточно, сокращая зависимость производства от наличия высококвалифицированных специалистов. При этом его главная ценность заключается не столько в замене человека, сколько в гибкости, где предприятие получает универсального помощника, которого можно быстро перенастроить, переместить и задействовать там, где он необходим в конкретный момент.
Робот-манипулятор ИТМО
Автономный мобильный робот-ассистент, представленный Центром развития промышленной робототехники Университета ИТМО, способен самостоятельно передвигаться по помещению, перемещая различные предметы. Данный проект реализуется в рамках научно-технических инициатив центра, получившего грантовую поддержку Минпромторга России. Представленная система объединяет мобильную платформу и коллаборативный роботизированный манипулятор, способный захватывать и перемещать небольшие заготовки.
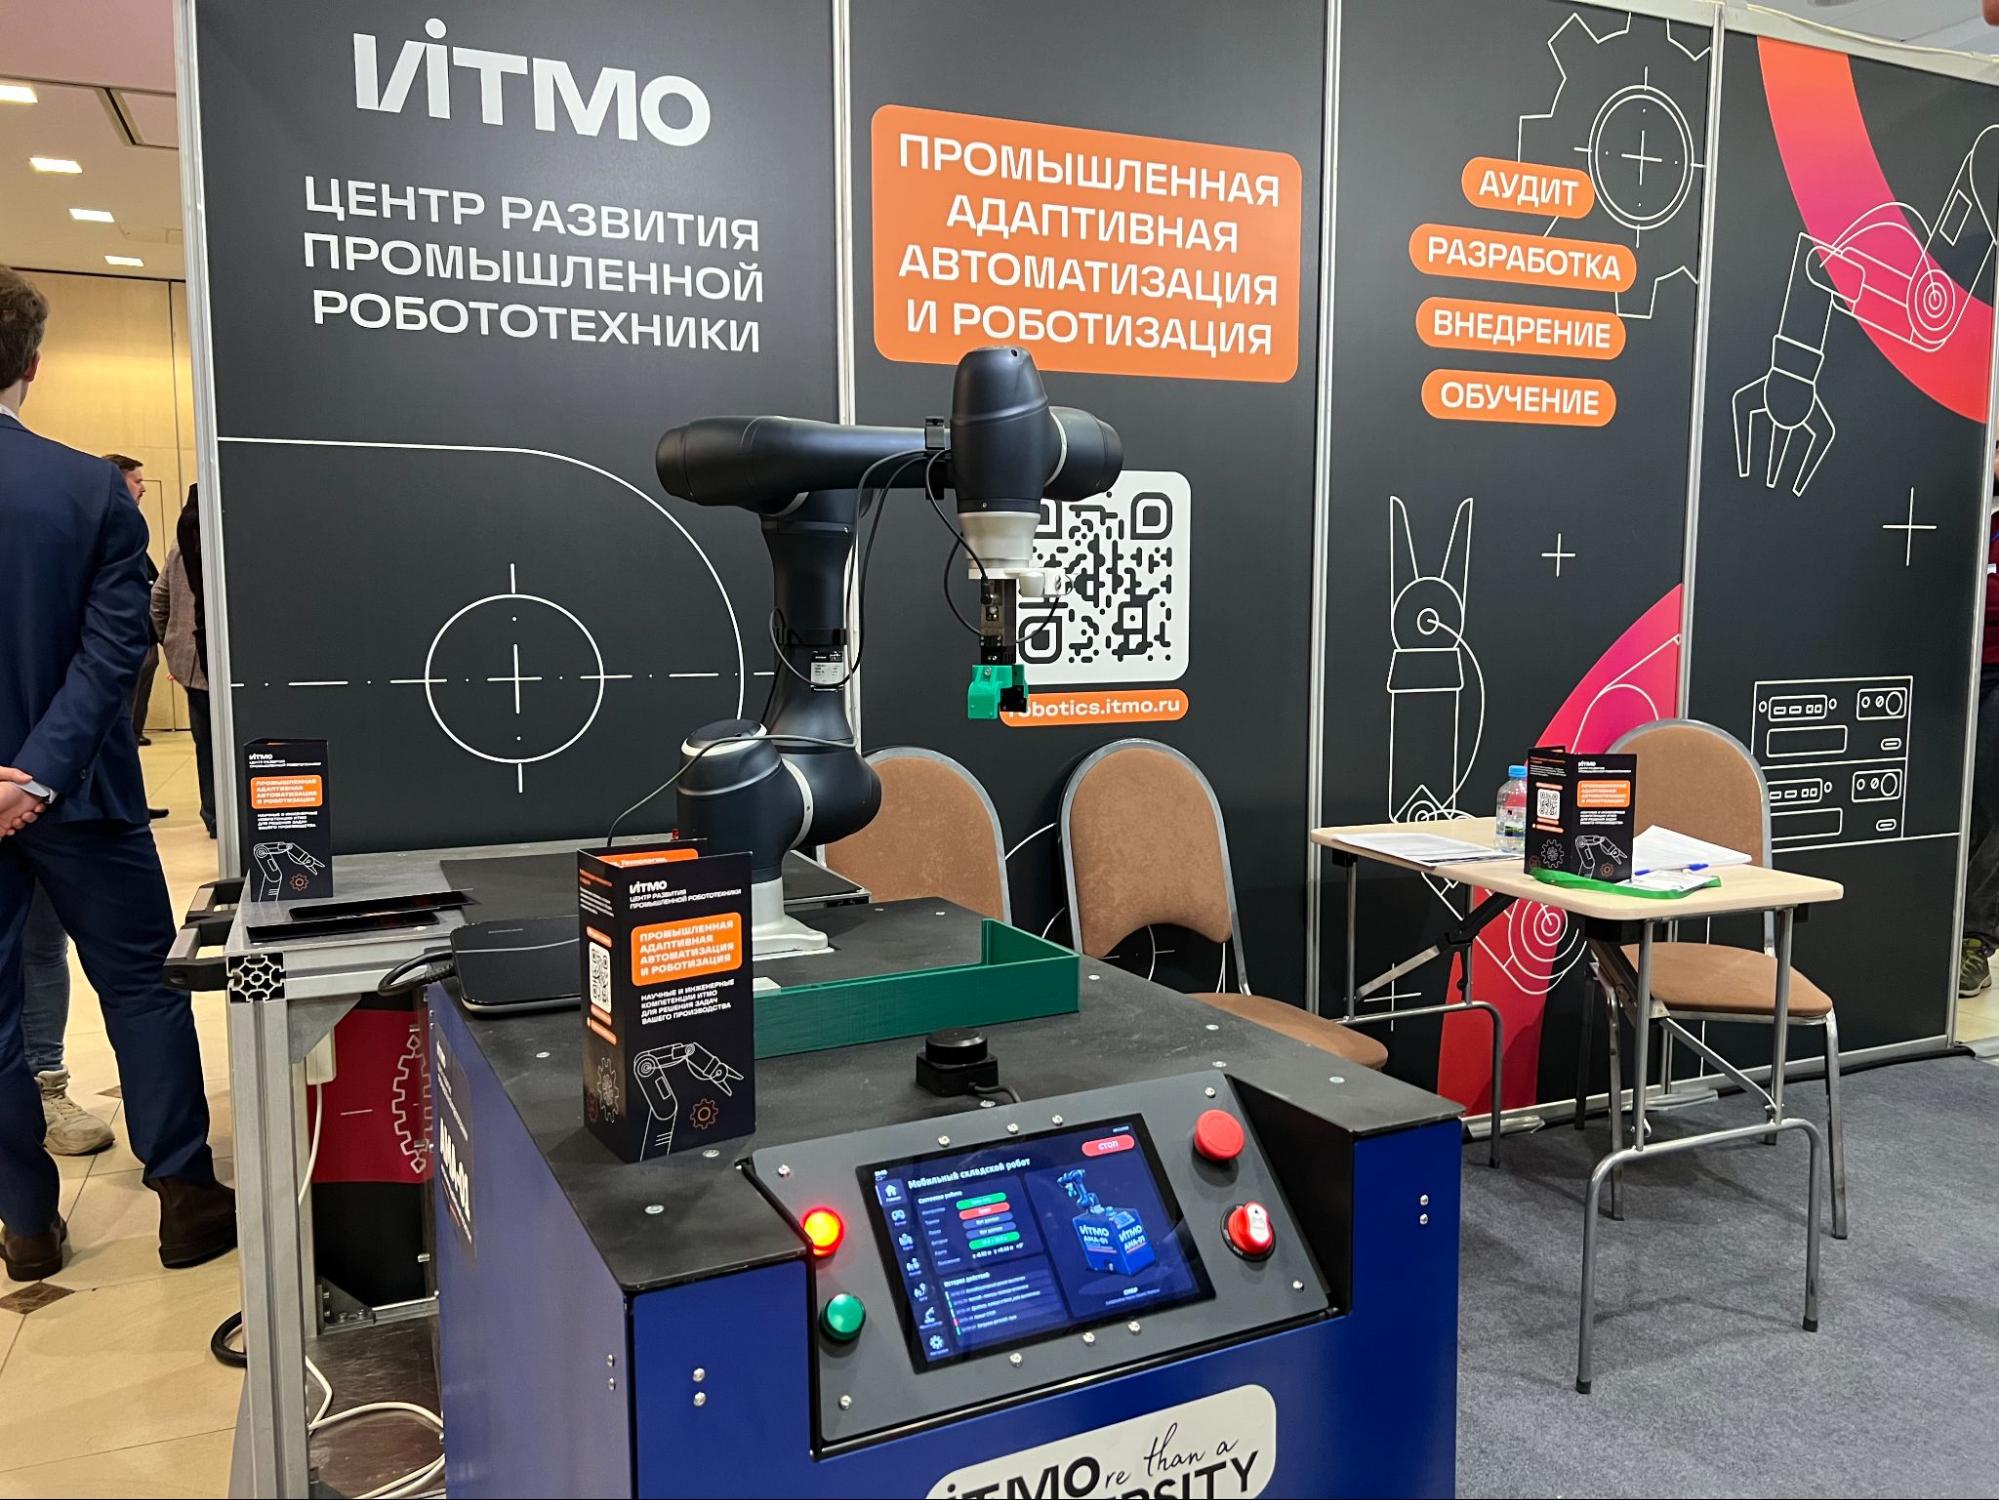 Важной особенностью разработки стала система физического взаимодействия с человеком. Обычно коллаборативными называют роботов, которые могут работать в одном пространстве с людьми благодаря встроенным механизмам безопасности. Однако, как объяснили специалисты ИТМО, установка безопасного манипулятора на мобильную платформу еще не делает весь комплекс коллаборативным. Сама платформа при этом может оставаться потенциально опасной при столкновении с человеком.
Поэтому инженеры предложили решить эту проблему с помощью чувствительного корпуса, который одновременно выступает интерфейсом управления. Чтобы изменить положение робота, достаточно слегка подтолкнуть его в нужную сторону. Система сразу же распознает приложенное усилие, позволяя перемещать платформу без использования пульта или перепрограммирования.
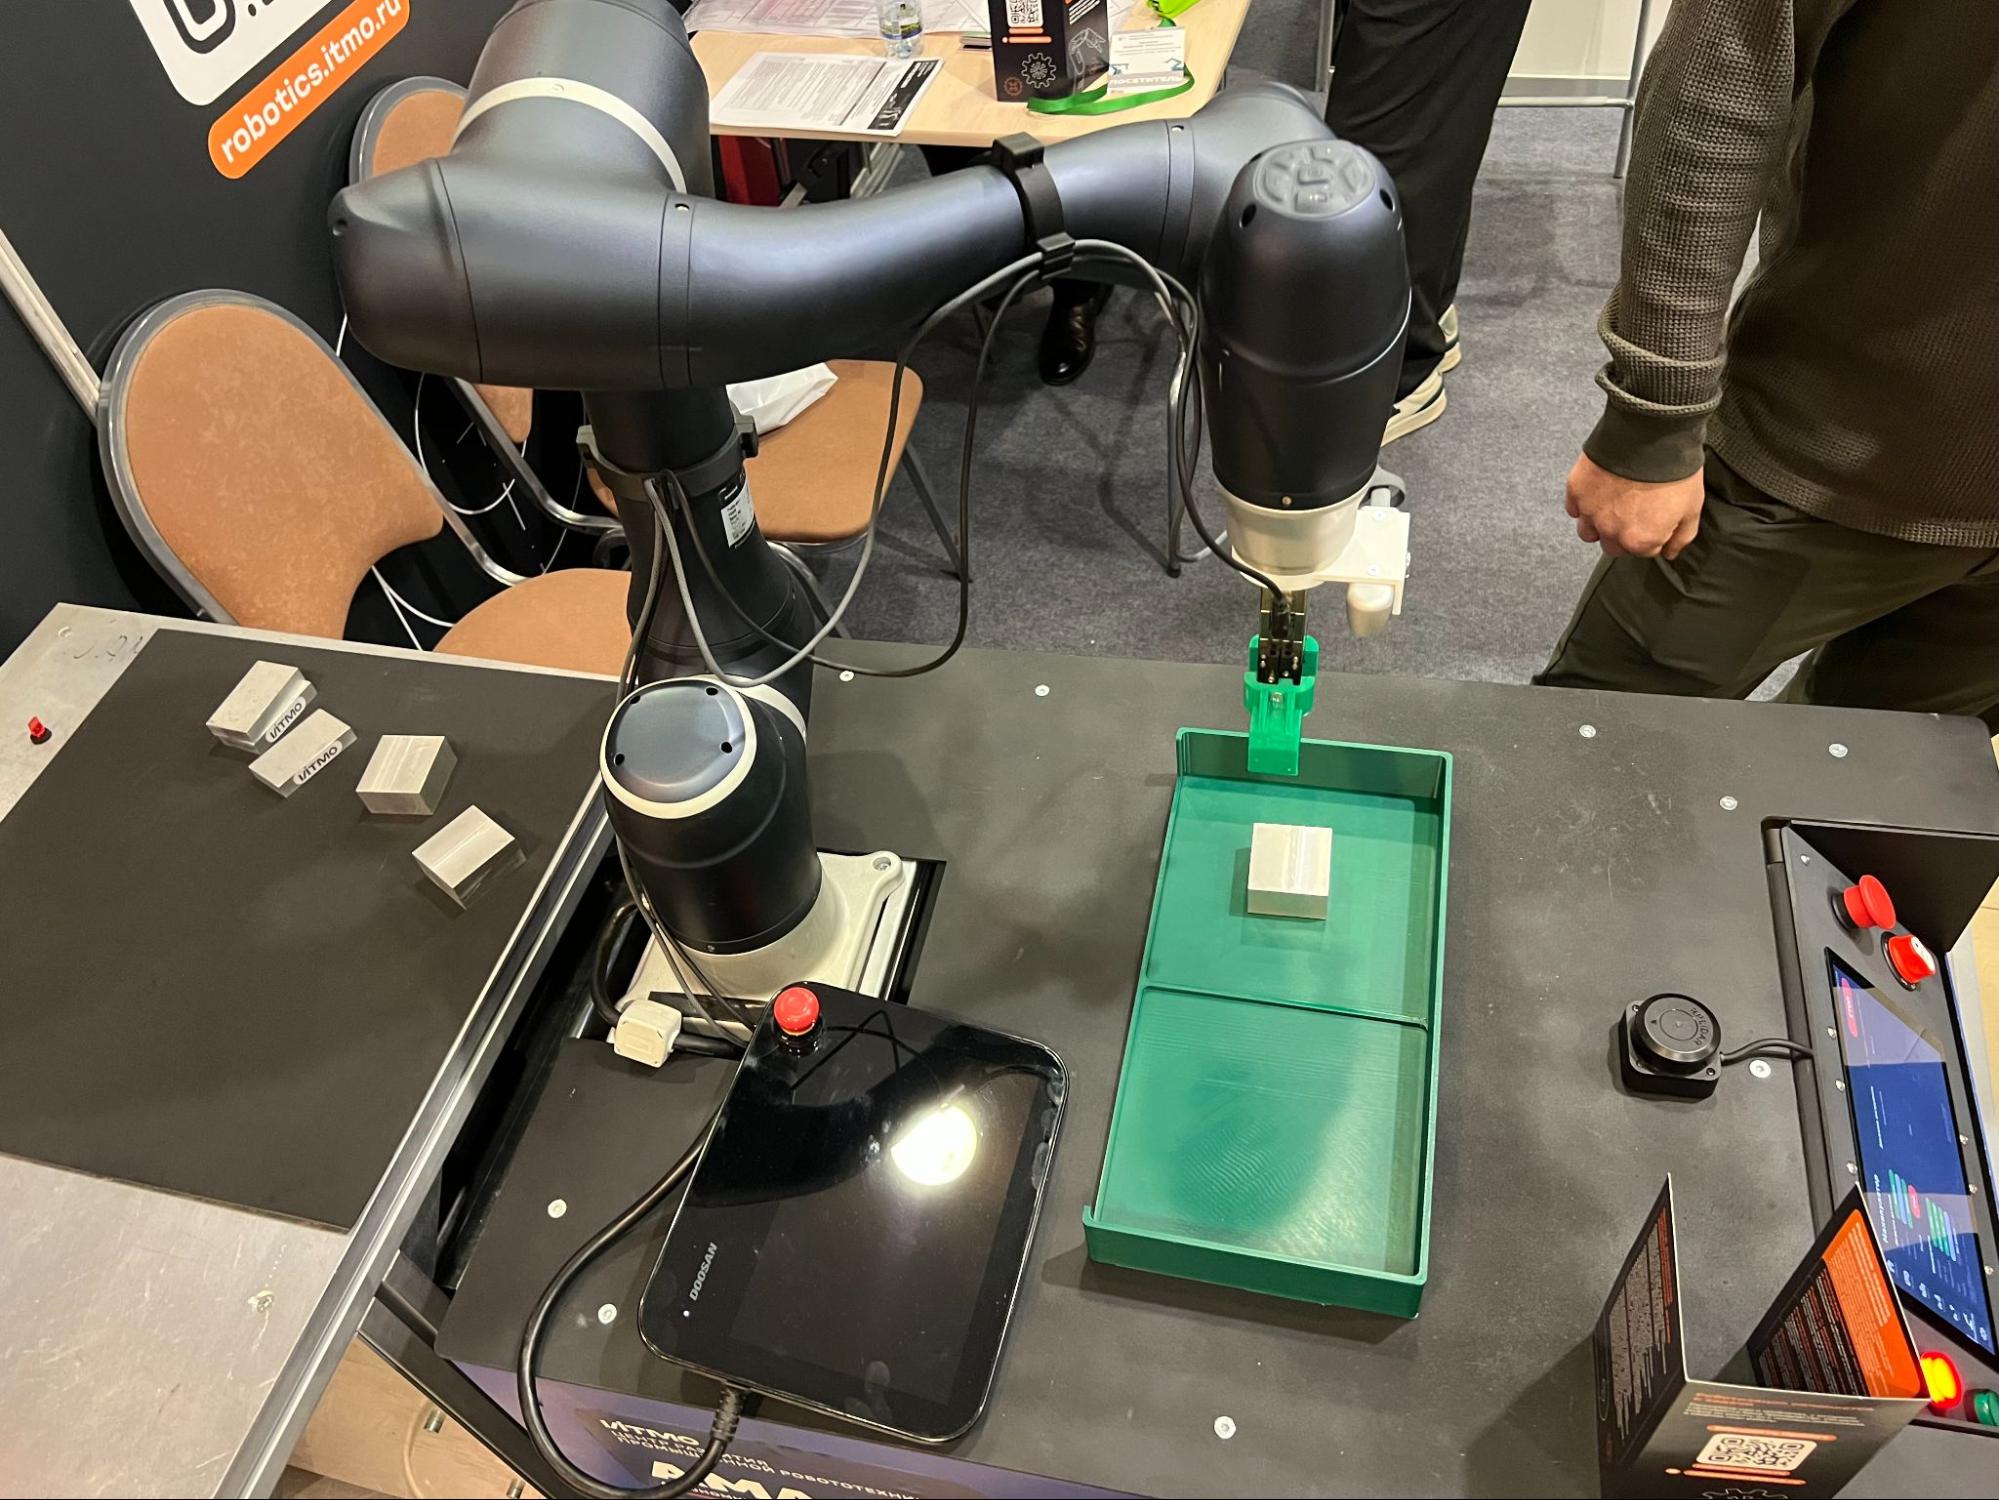 Роботу можно заранее задать точку назначения или траекторию движения, после чего он самостоятельно отправится по маршруту. При этом, если на его пути возникнет препятствие или потребуется изменить направление, оператор сможет физически скорректировать движение, просто сместив платформу руками.
Для ориентирования в пространстве используется лидар, позволяющий сканировать окружающую обстановку и формировать карту помещения. На сенсорном экране управления предусмотрен отдельный раздел с картой, где можно выбирать точки назначения. По словам разработчиков, такая система построения карт и автономной навигации пока находится на стадии развития, однако уже позволяет демонстрировать основные принципы самостоятельного передвижения робота.
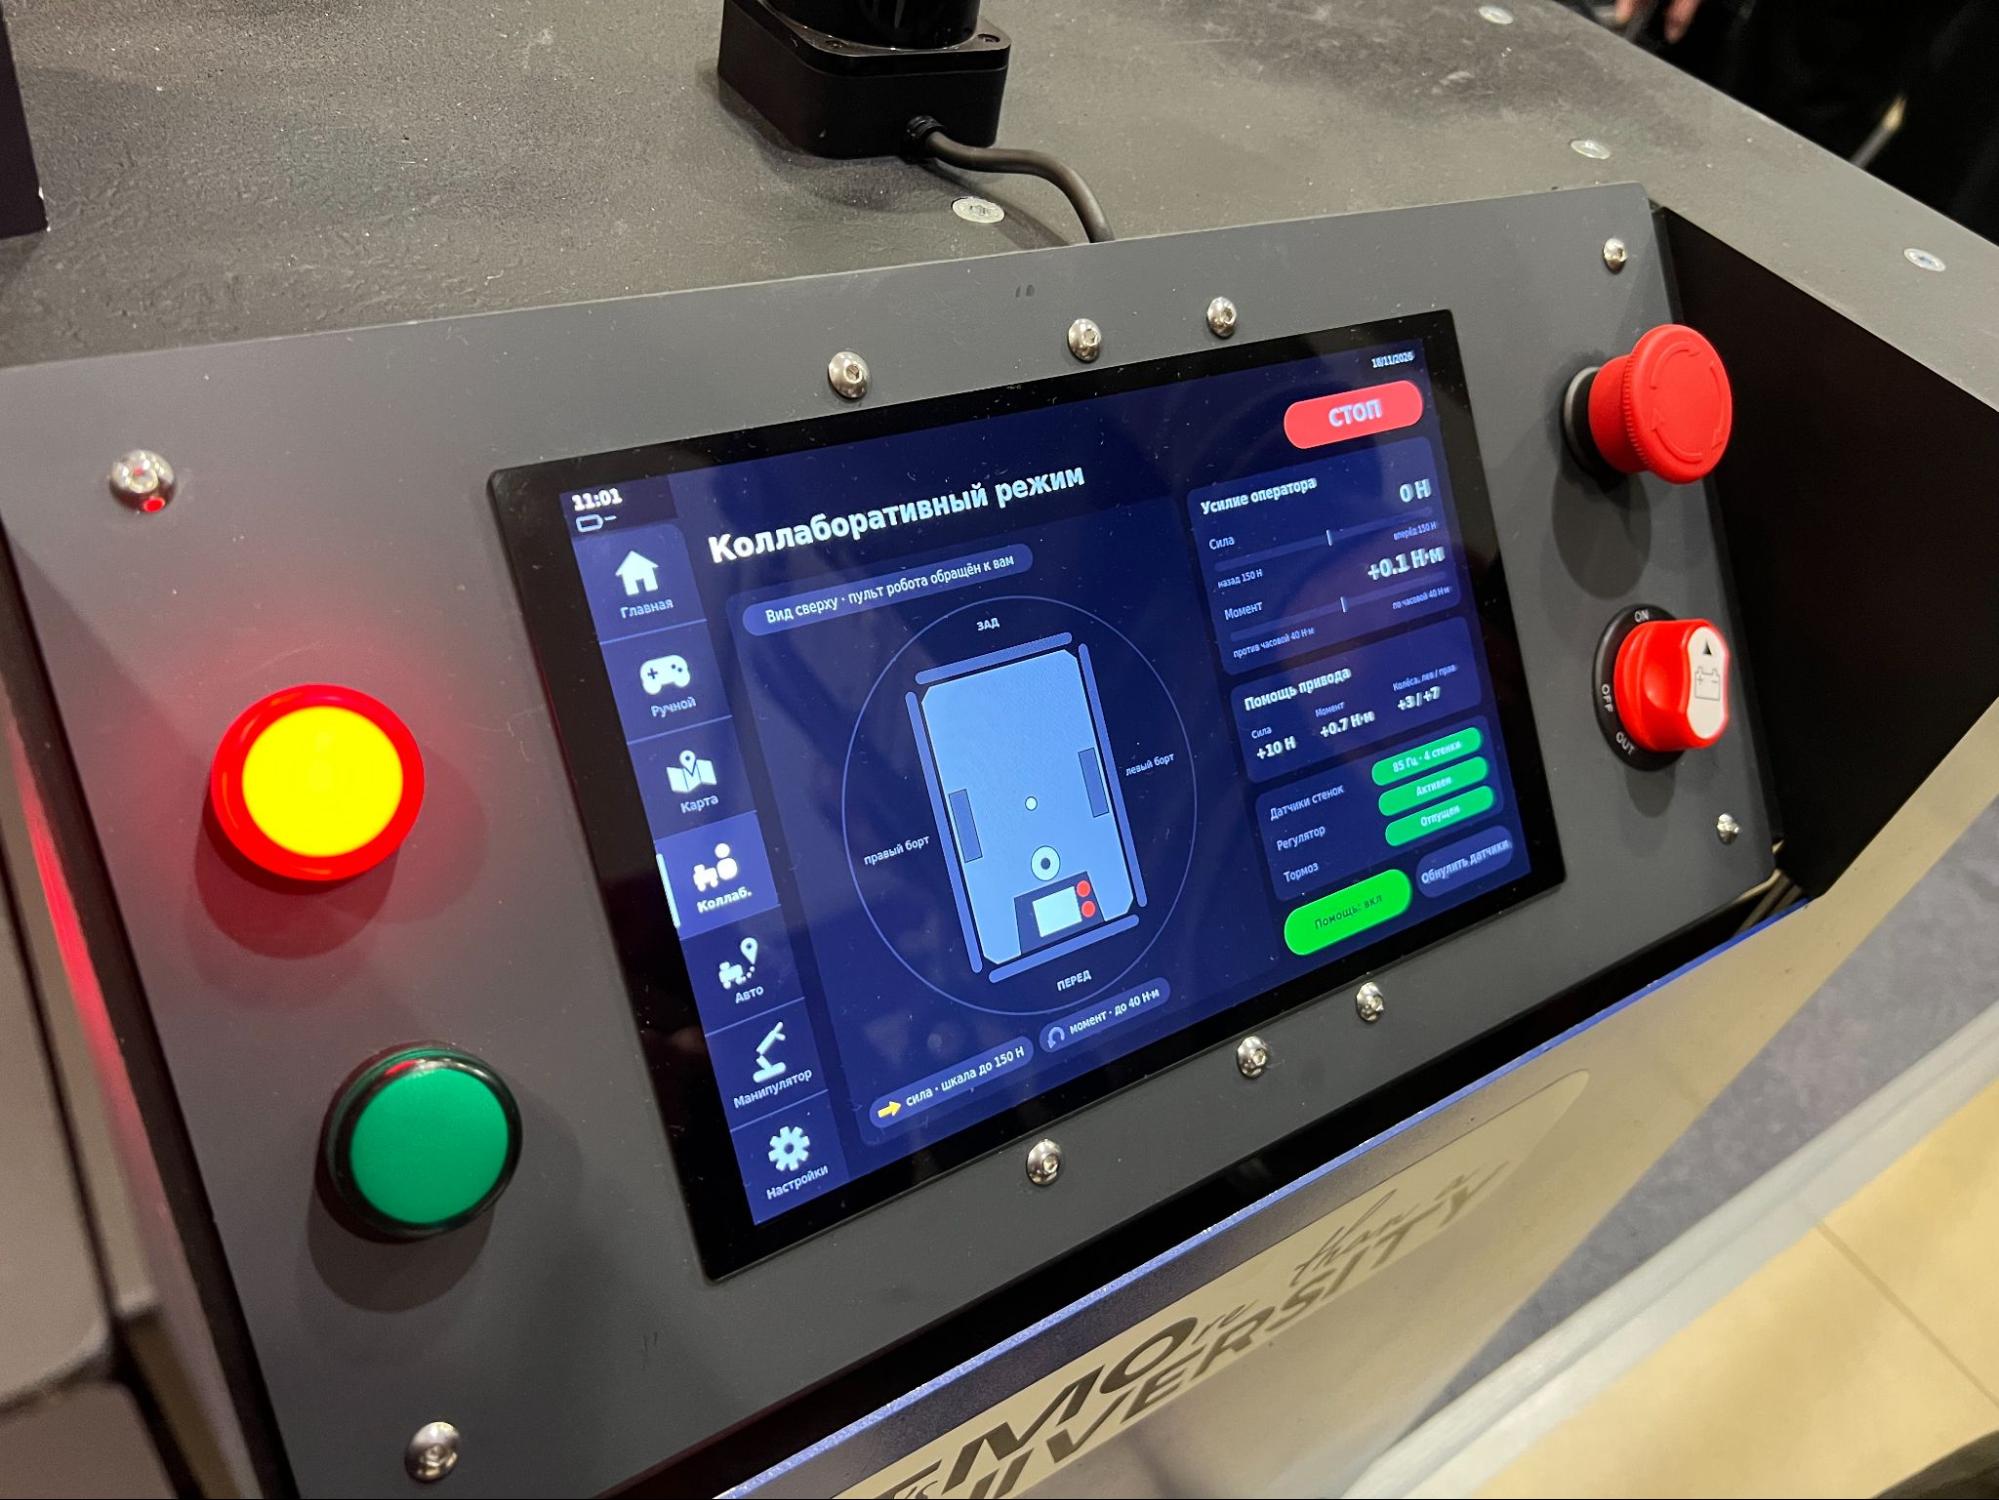 Помимо автономного управления, предусмотрен и ручной режим. На передней панели робота расположен сенсорный дисплей, который позволяет переключаться между различными сценариями работы. Интерфейс включает разделы ручного управления, карты, коллаборативного режима, автономного передвижения и управления манипулятором. Также на корпусе установлены физические кнопки управления и аварийной остановки.
Главной частью комплекса выступает роботизированная рука с захватом и системой технического зрения. Камера позволяет распознавать различные заготовки, после чего манипулятор может захватывать и перемещать их. По словам представителей ИТМО, именно такая система пока не используется на действующих предприятиях, поскольку представляет собой относительно новую научно-техническую разработку, но у специалистов уже есть опыт создания аналогичных мобильных платформ, например, робота со всенаправленными колесами, способного перемещаться боком без предварительного разворота. В перспективе подобные решения могут найти применение на складах, сборочных линиях и производственных предприятиях, где требуется регулярно перемещать детали между рабочими участками.
Умный сортировщик Elite
Коллаборативный робот Elite Robots получил систему технического зрения, позволяющую автоматизировать сортировку деталей и распознавание объектов на производстве. Сам робот производится в Китае и уже применяется на различных предприятиях. На выставке разработчики решили продемонстрировать возможности системы технического зрения на примере сортировки кубиков с цифрами.
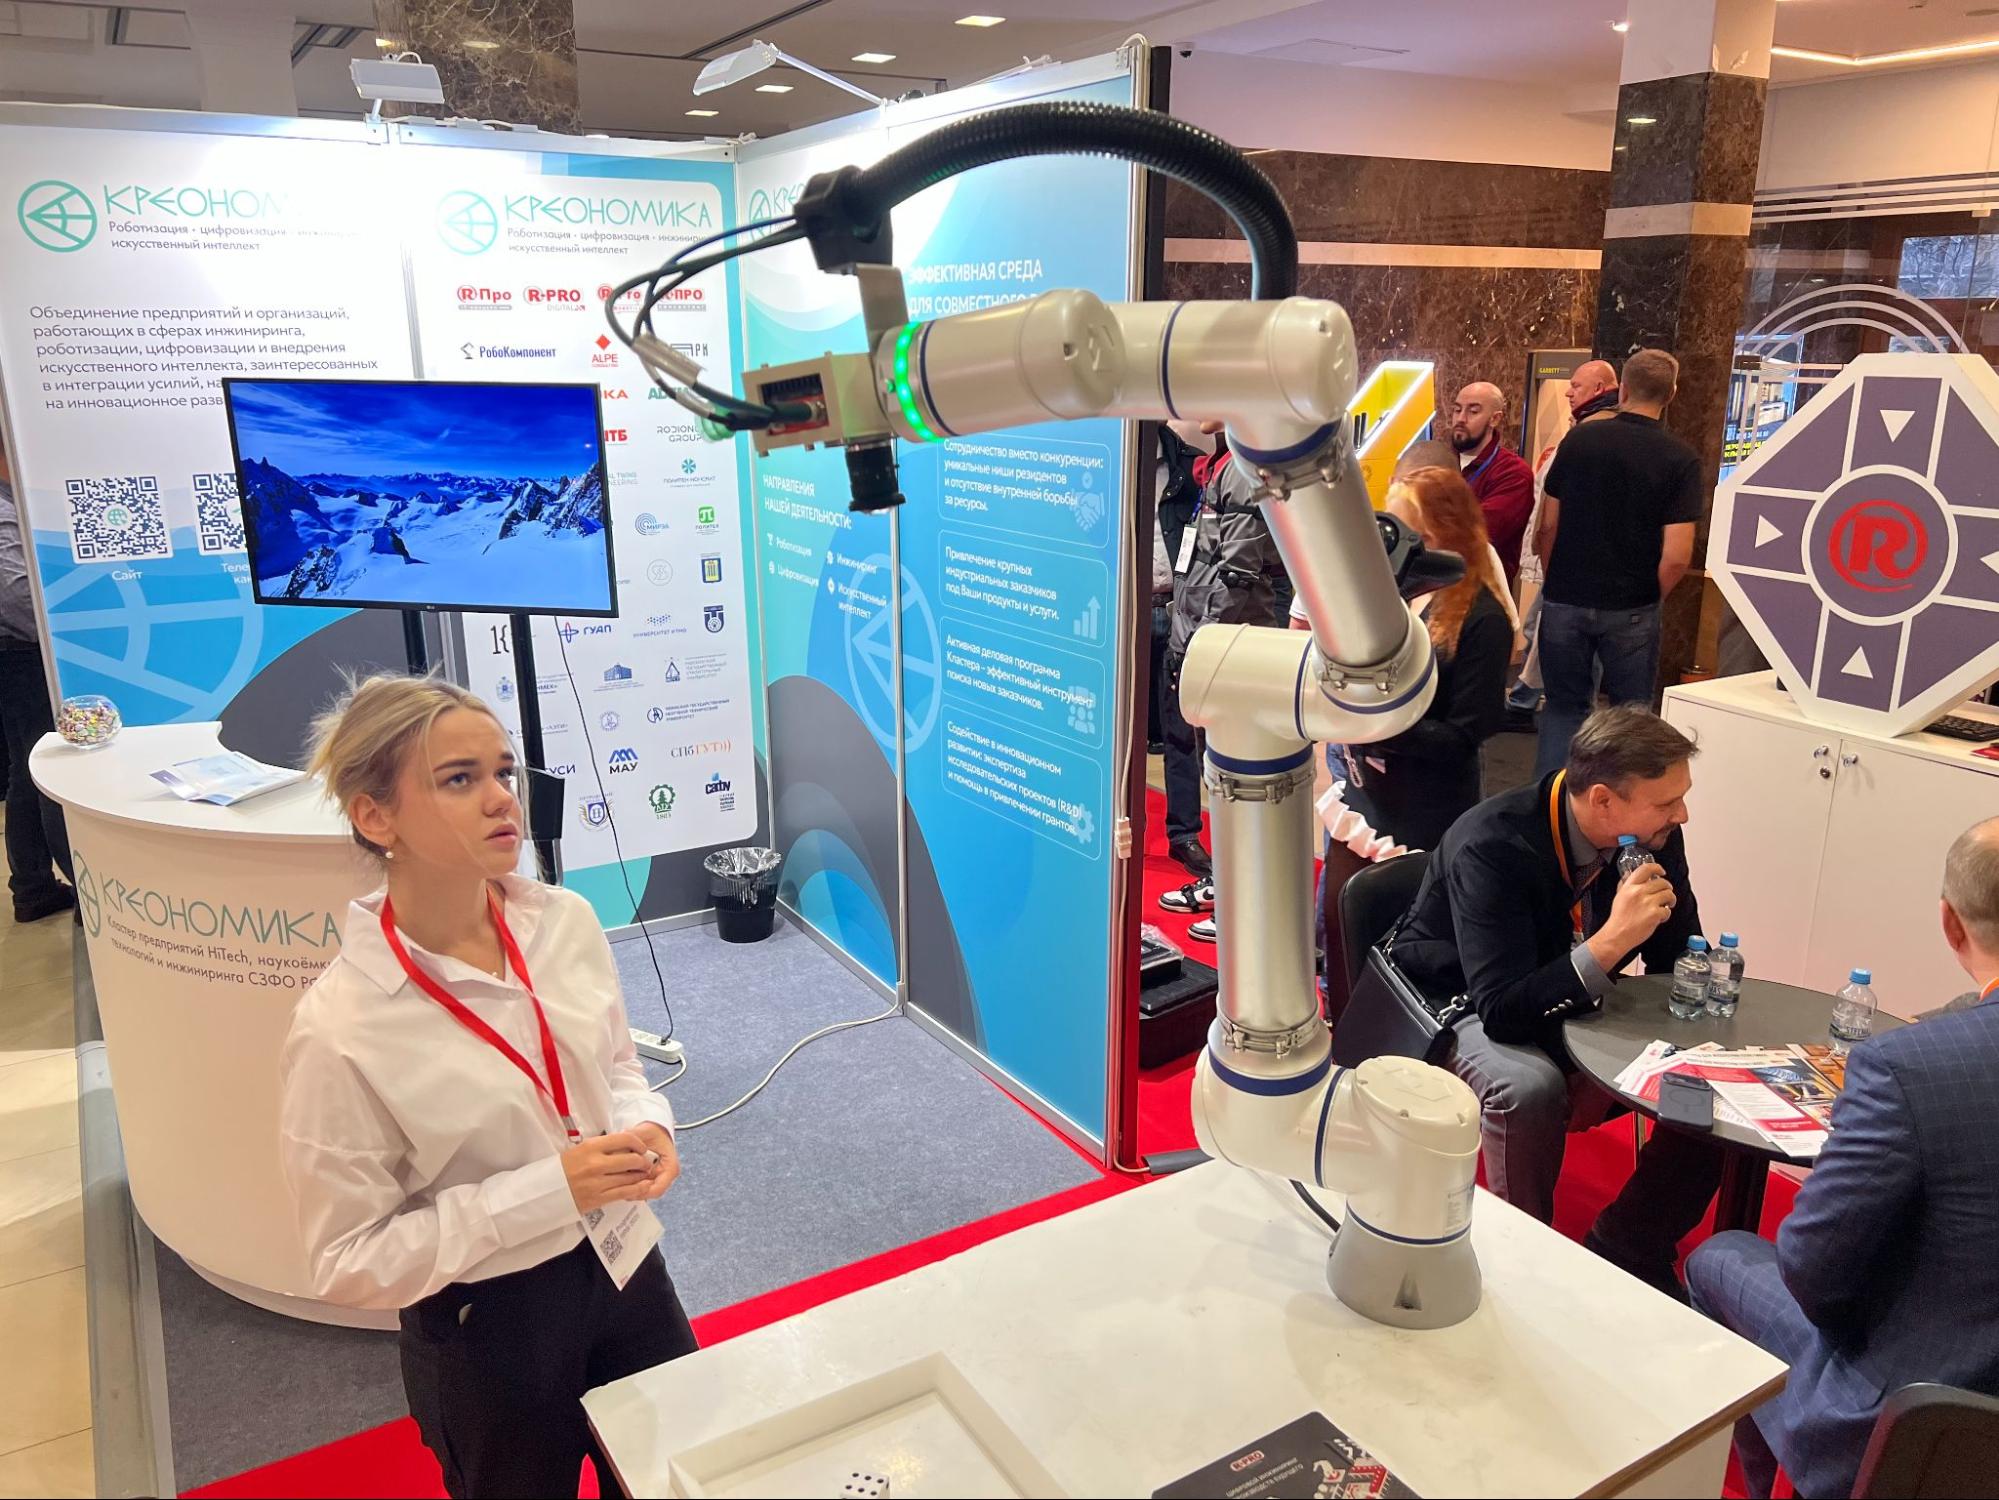 На стенде перед роботом поставили конкретную задачу — находить кубики, на верхней грани которых изображена цифра 6. Для этого на манипуляторе установлена камера, которая анализирует предметы в рабочей зоне и помогает определить, какие из них соответствуют заданному условию. Обнаружив нужный кубик, робот подводит к нему манипулятор, захватывает с помощью вакуумной присоски, поднимает и переносит в заданное место.
Весь процесс происходит автоматически, поэтому оператору не требуется вручную указывать положение каждого кубика. Система технического зрения позволяет определять расположение подходящих предметов и передавать необходимые данные роботу. При этом манипулятор способен выполнять повторяющиеся действия с высокой точностью.
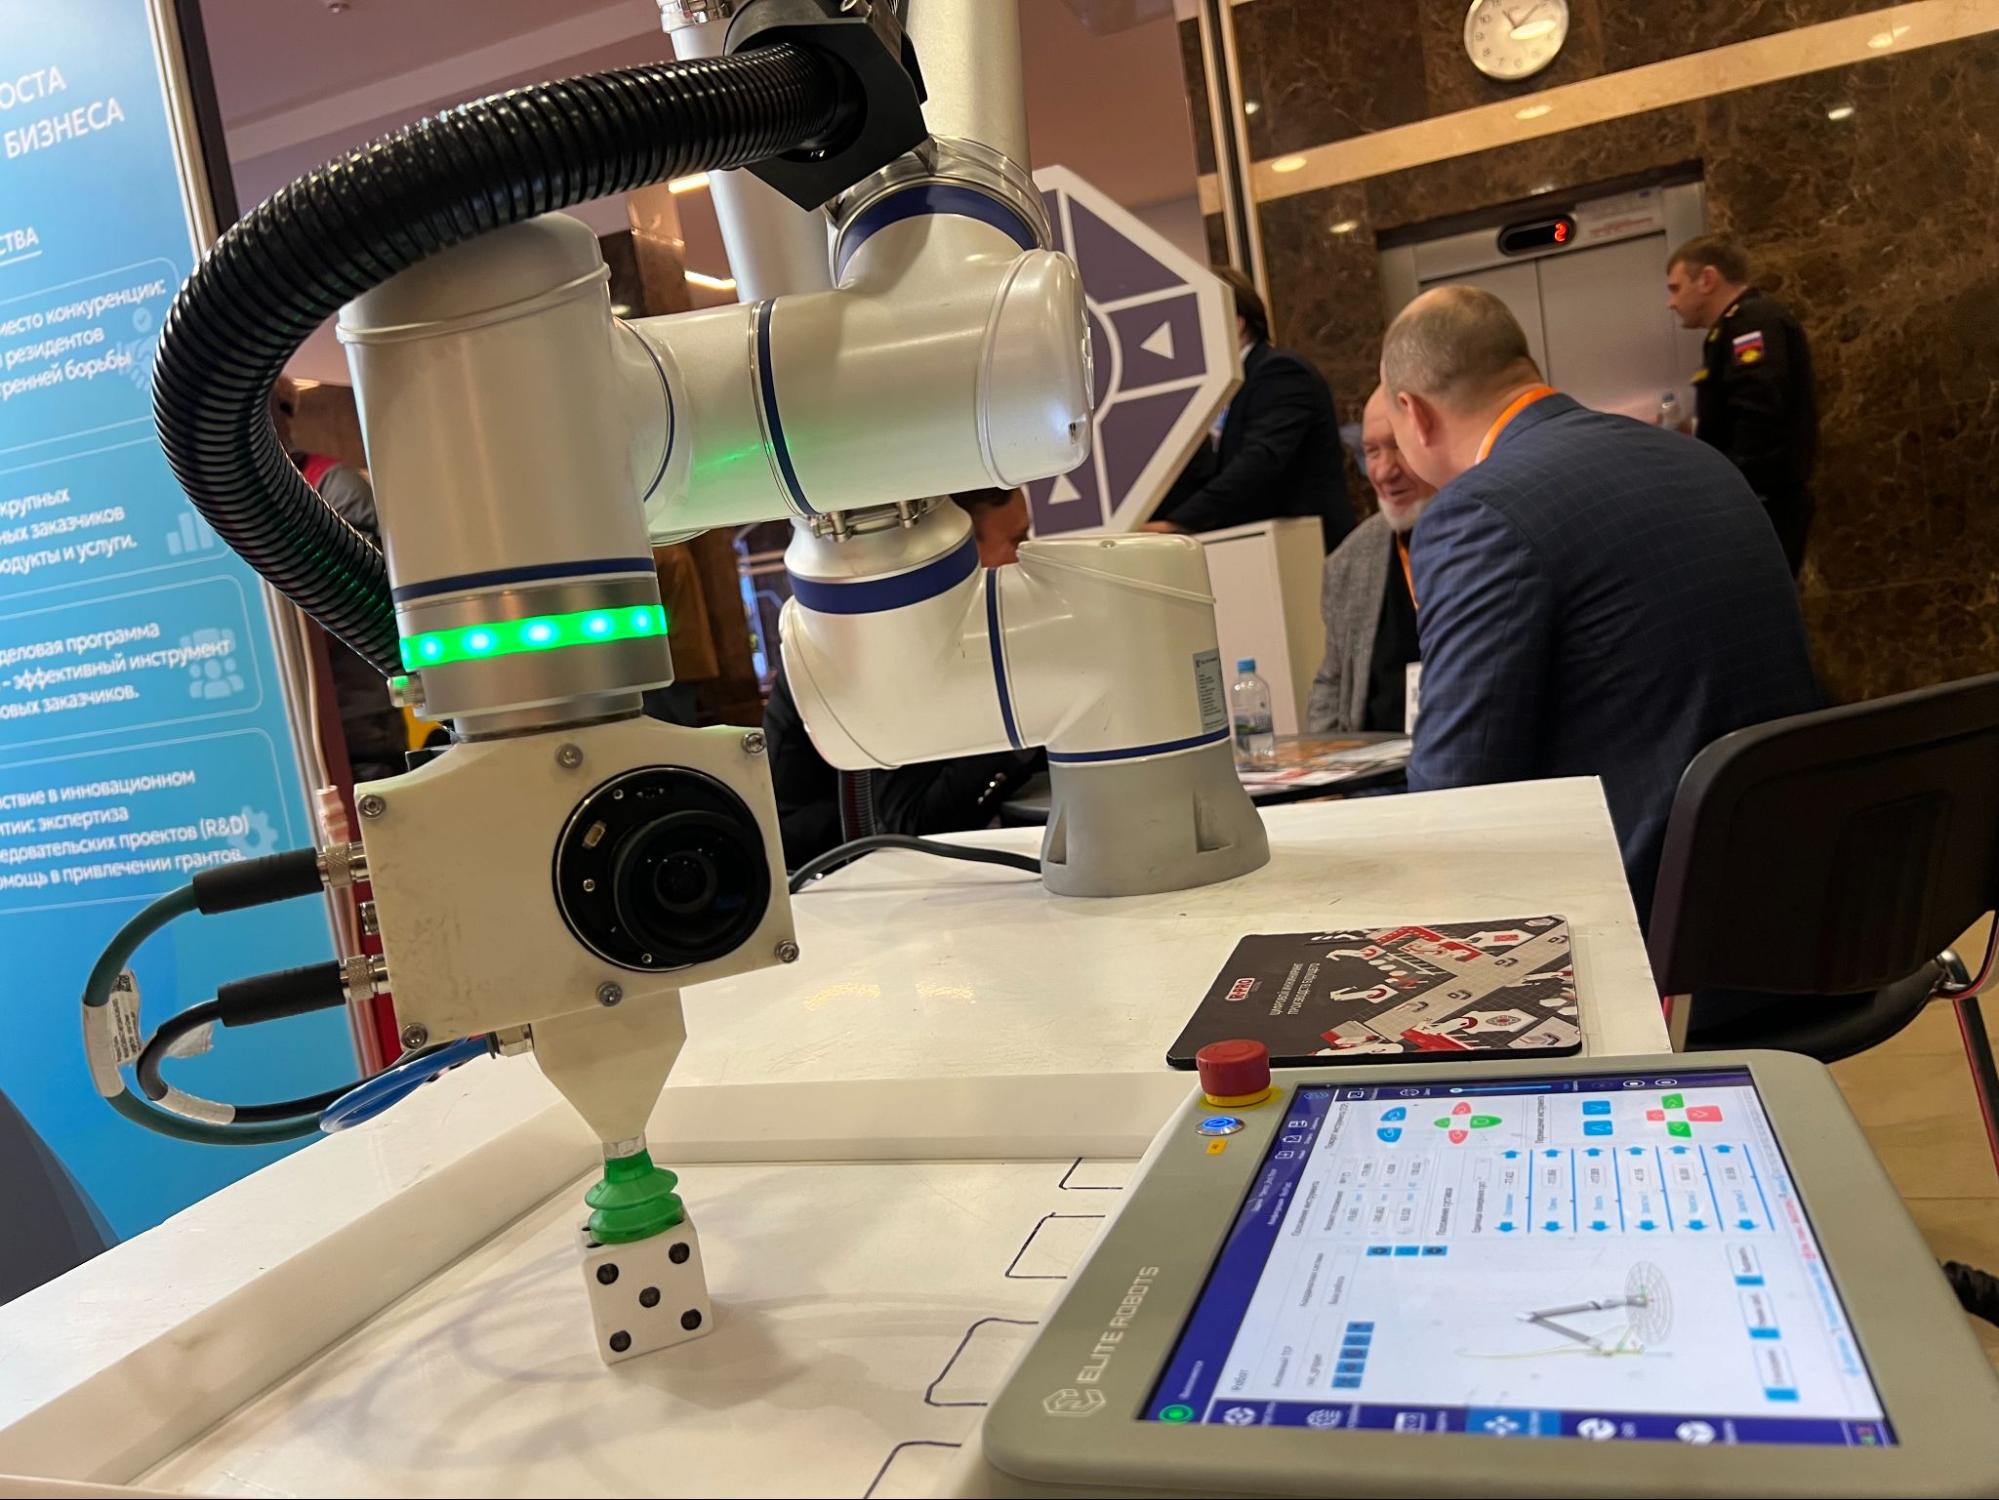 Для управления предусмотрен специальный сенсорный пульт, расположенный рядом с оборудованием. Через него можно настраивать движения робота и задавать последовательность операций. Представители компании также рассказали о возможности использования цифрового двойника, который позволяет разрабатывать управляющие программы в виртуальной среде и затем переносить их на реальное оборудование.
Подобные технологии особенно востребованы на предприятиях, где необходимо сортировать большое количество деталей по определенным признакам. Вместо цифр на кубиках система технического зрения может использоваться для распознавания формы, размеров или других визуальных характеристик объектов. Это открывает возможности для автоматизации упаковки, комплектации заказов, сортировки продукции и контроля производственных процессов. По словам представителей стенда, роботизированные решения Elite Robots применяются в различных отраслях промышленности. Среди названных компаний — «КАМАЗ», «АвтоВАЗ», «Автотор» и X5 Retail Group.
Сварочный робот R-Pro Robotics
Промышленный сварочный робот R-Pro Robotics использует цифровой двойник, позволяющий программировать сложные сварочные операции прямо на компьютере, не останавливая производственный процесс. Представленный комплекс разработан для выполнения многопроходной сварки металлических конструкций.
На выставке демонстрировалась работа со сложным седловидным швом, который образуется в месте соединения цилиндрической детали с металлическим основанием. Для качественной сварки такого соединения необходимо точно выдерживать траекторию движения горелки, угол ее наклона и другие технологические параметры.
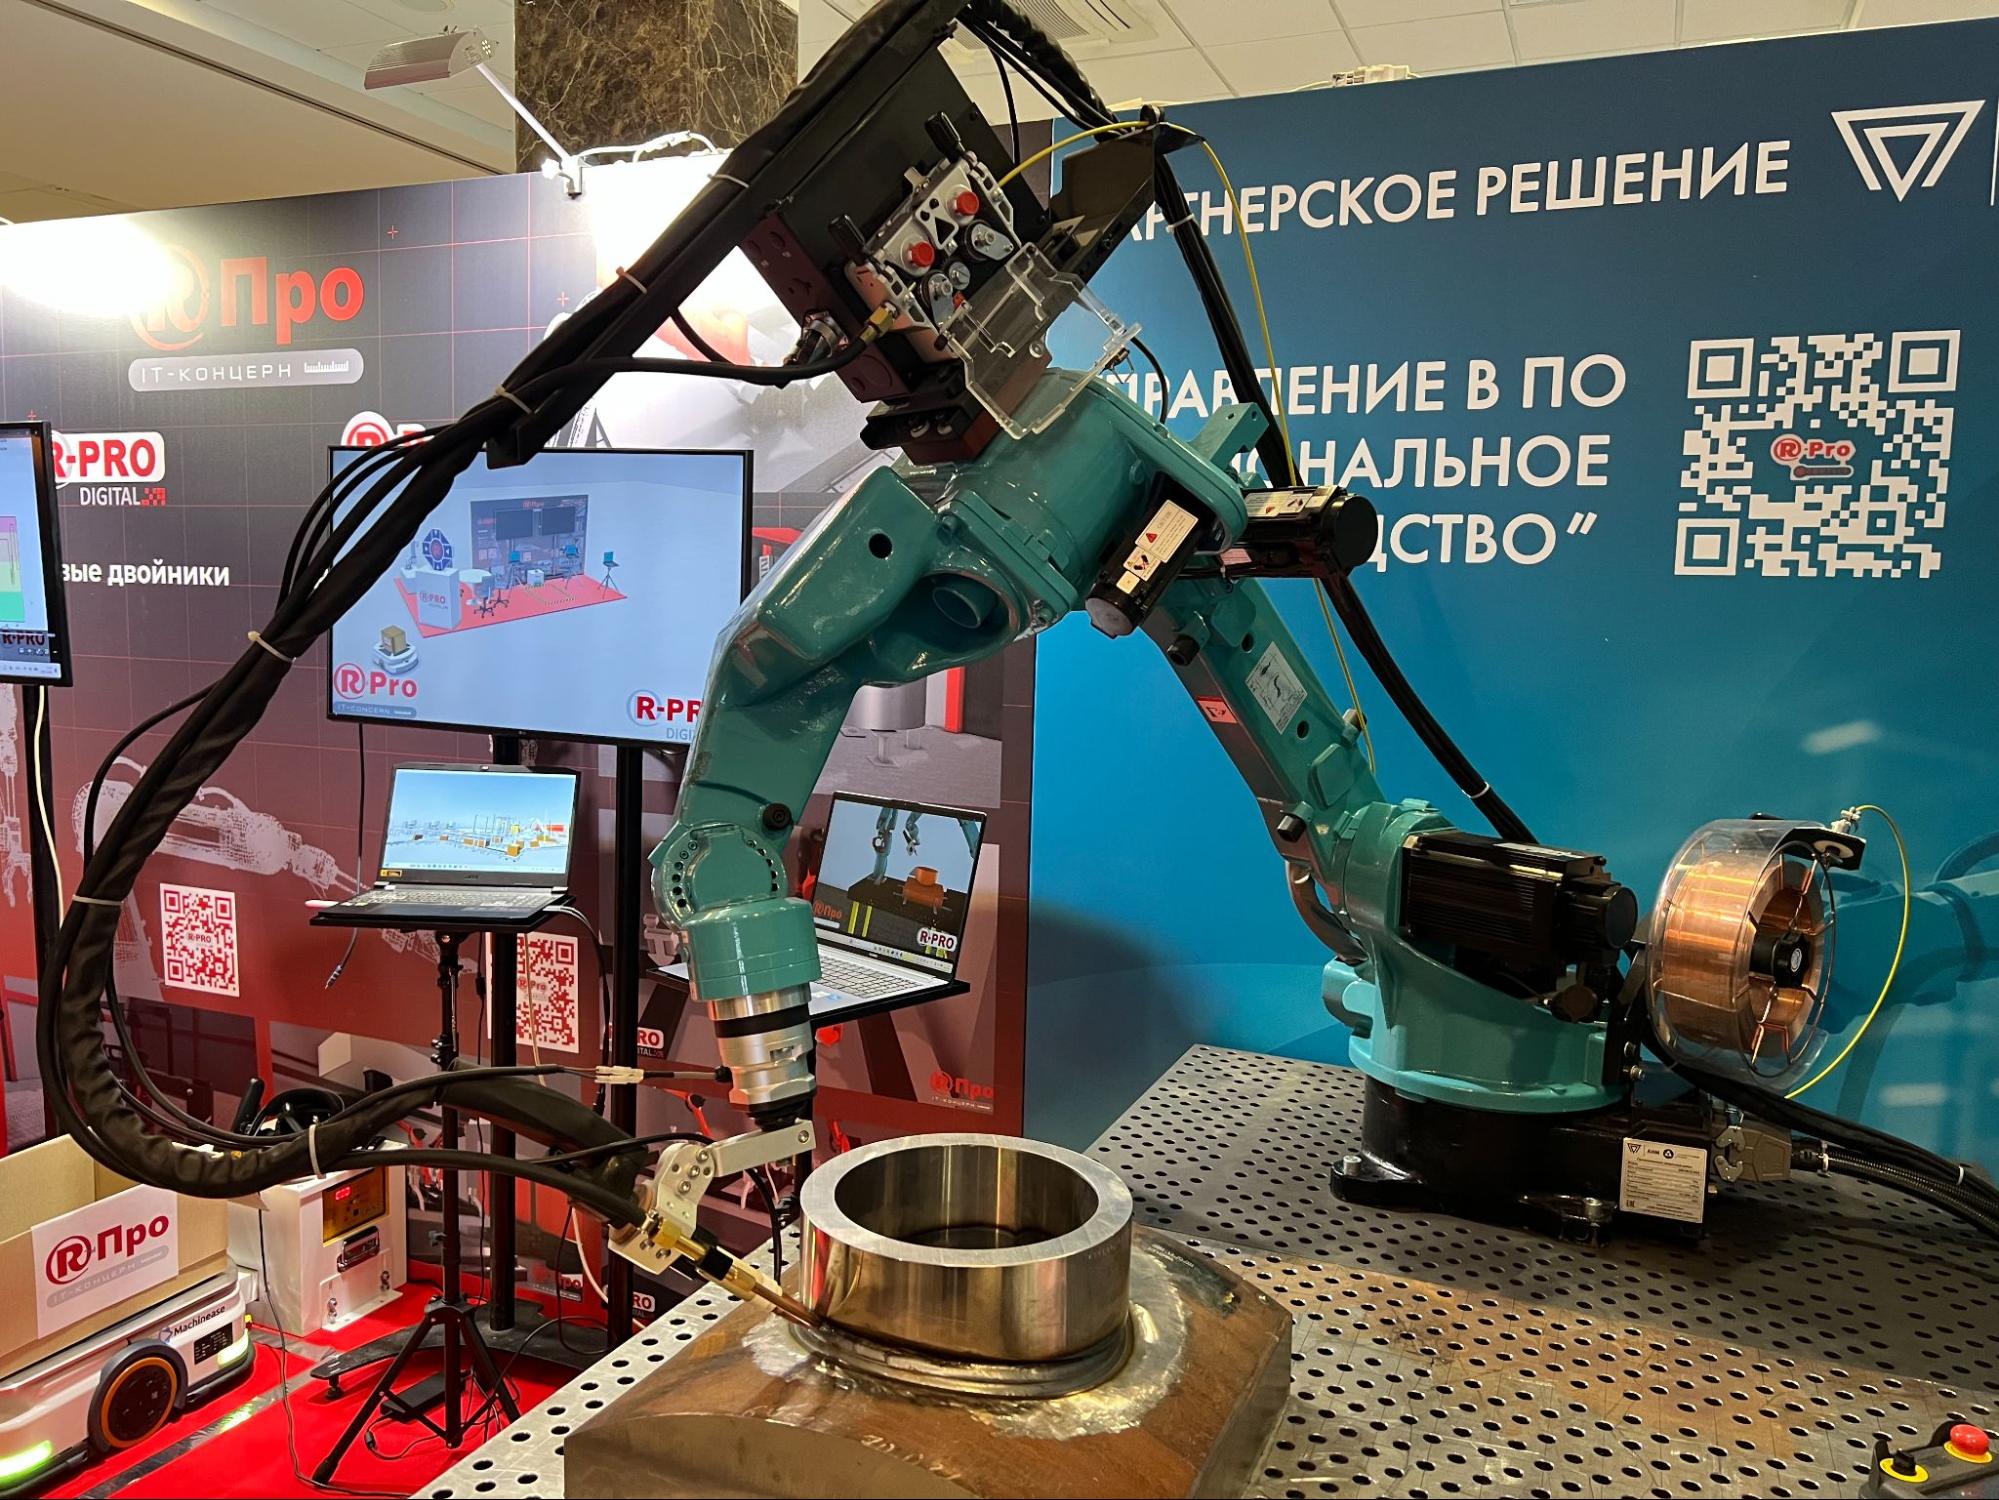 Вместо традиционного программирования через пульт управления специалисты используют собственное программное обеспечение с цифровым двойником производственной ячейки. В виртуальной среде создается точная модель оборудования, после чего программист может задавать движения манипулятора, настраивать сварочные операции и проверять последовательность действий. Перед запуском цифровую модель калибруют, чтобы ее геометрия соответствовала реальному расположению оборудования.
И именно такой подход значительно ускоряет переналадку производства. Пока робот выполняет текущую задачу, специалист может параллельно разрабатывать следующую программу на компьютере. После завершения операции готовый алгоритм передается на оборудование без необходимости вручную задавать каждую точку движения.
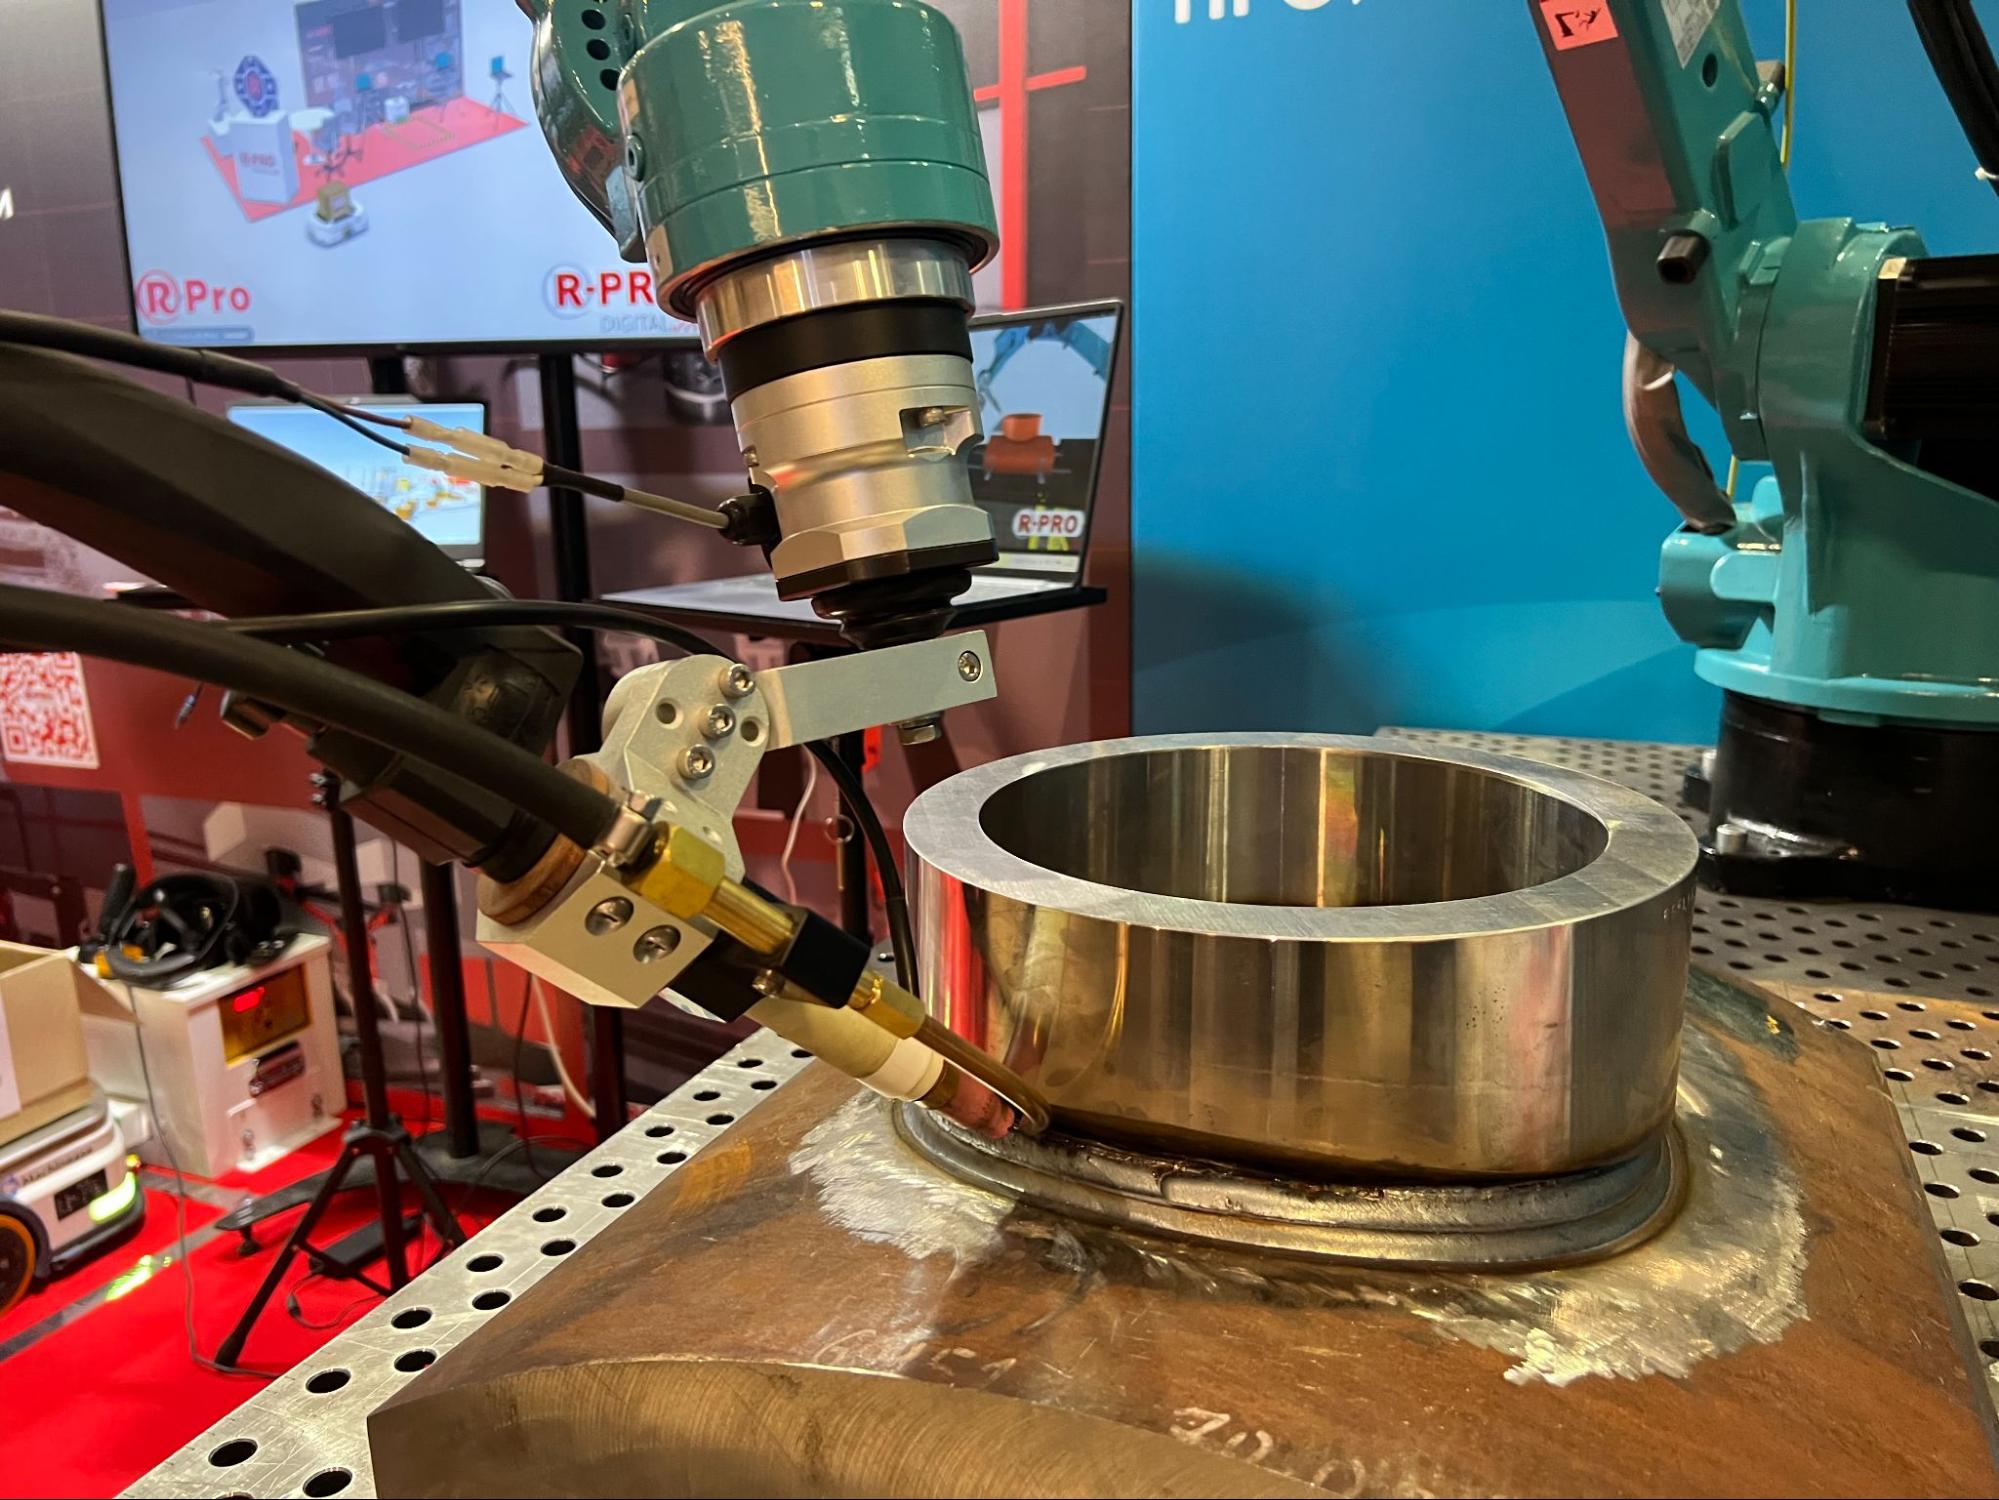 Программное обеспечение поддерживает поиск сварного шва, клонирование и зеркалирование траекторий, а также настройку угла наклона горелки, расстояния до соединения и температурных параметров. По словам разработчиков, сложные операции, требующие большого количества точек позиционирования, в цифровом двойнике можно подготовить буквально за несколько кликов.
Специалисту необязательно находиться непосредственно рядом с роботом, ведь управляющие программы можно создавать на другом компьютере и передавать на производственную площадку. Это позволяет организовать единый центр управления роботизированными комплексами сразу на нескольких предприятиях.
Для повышения точности сварки предусмотрен лазерный сканер, который контролирует геометрию металлических заготовок. Дело в том, что реальные детали могут немного отличаться от цифровой модели из-за производственных допусков или деформации металла. Перед началом работы система сканирует изделие, определяет отклонения и автоматически корректирует сварочную траекторию с учетом фактической геометрии детали.
Робот-перевозчик R-Pro Robotics
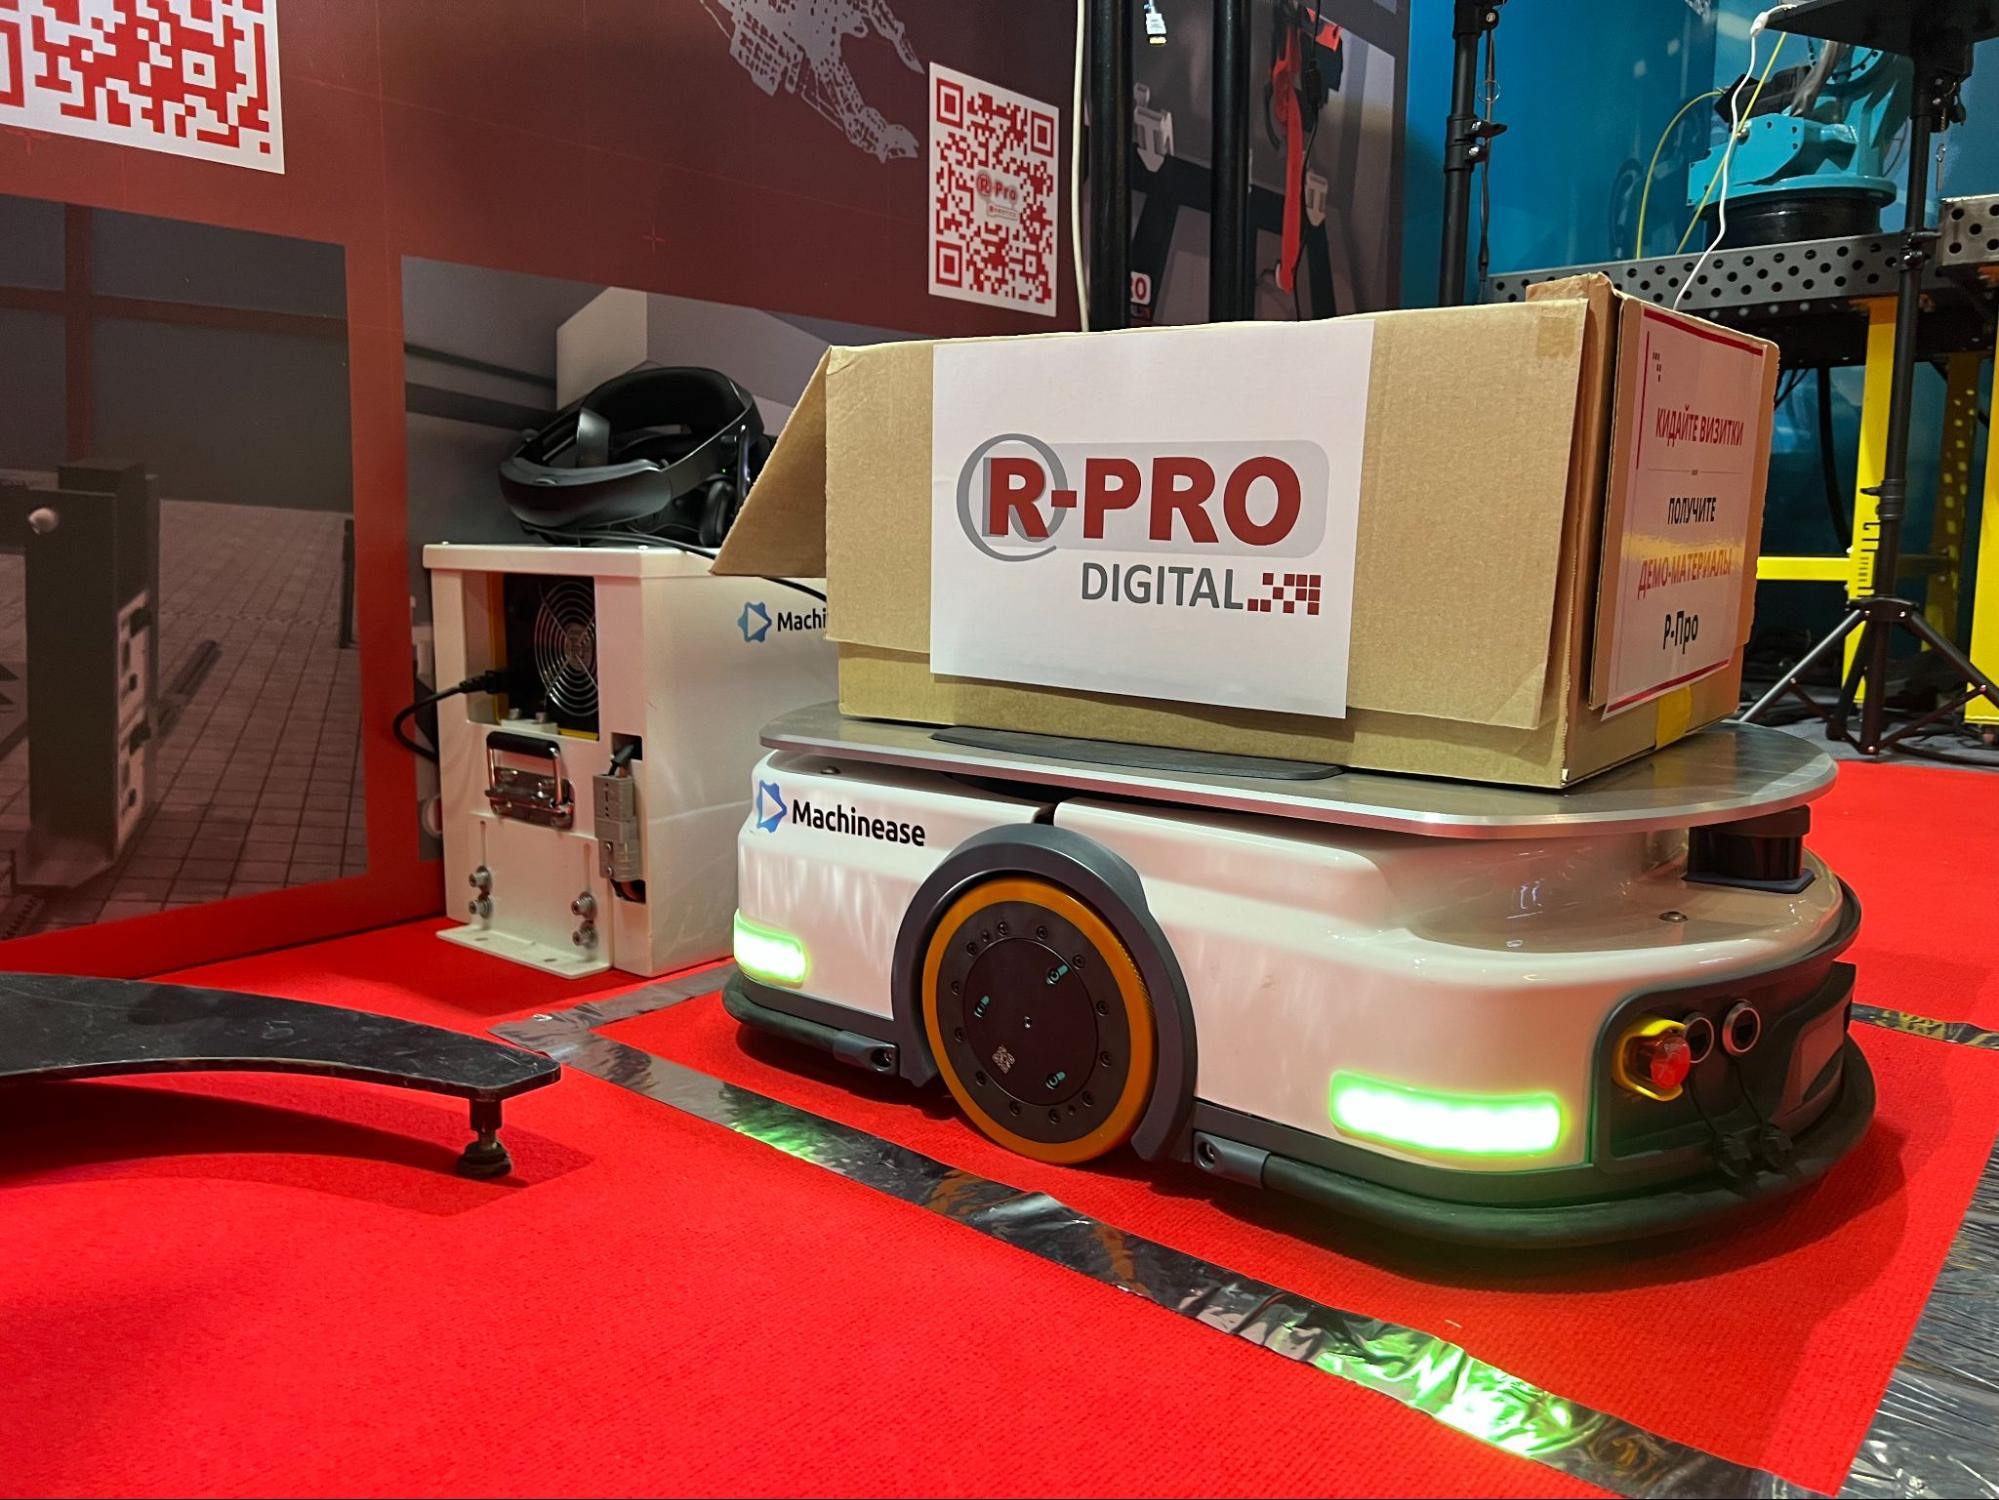
На стенде R-Pro Robotics редакция «Компьютерры» познакомилась не только со сварочным комплексом, но и с автономным мобильным роботом для промышленной логистики. Компактная платформа Machinease предназначена для перевозки грузов между производственными участками, доставки комплектующих сотрудникам и автоматизации складских операций.
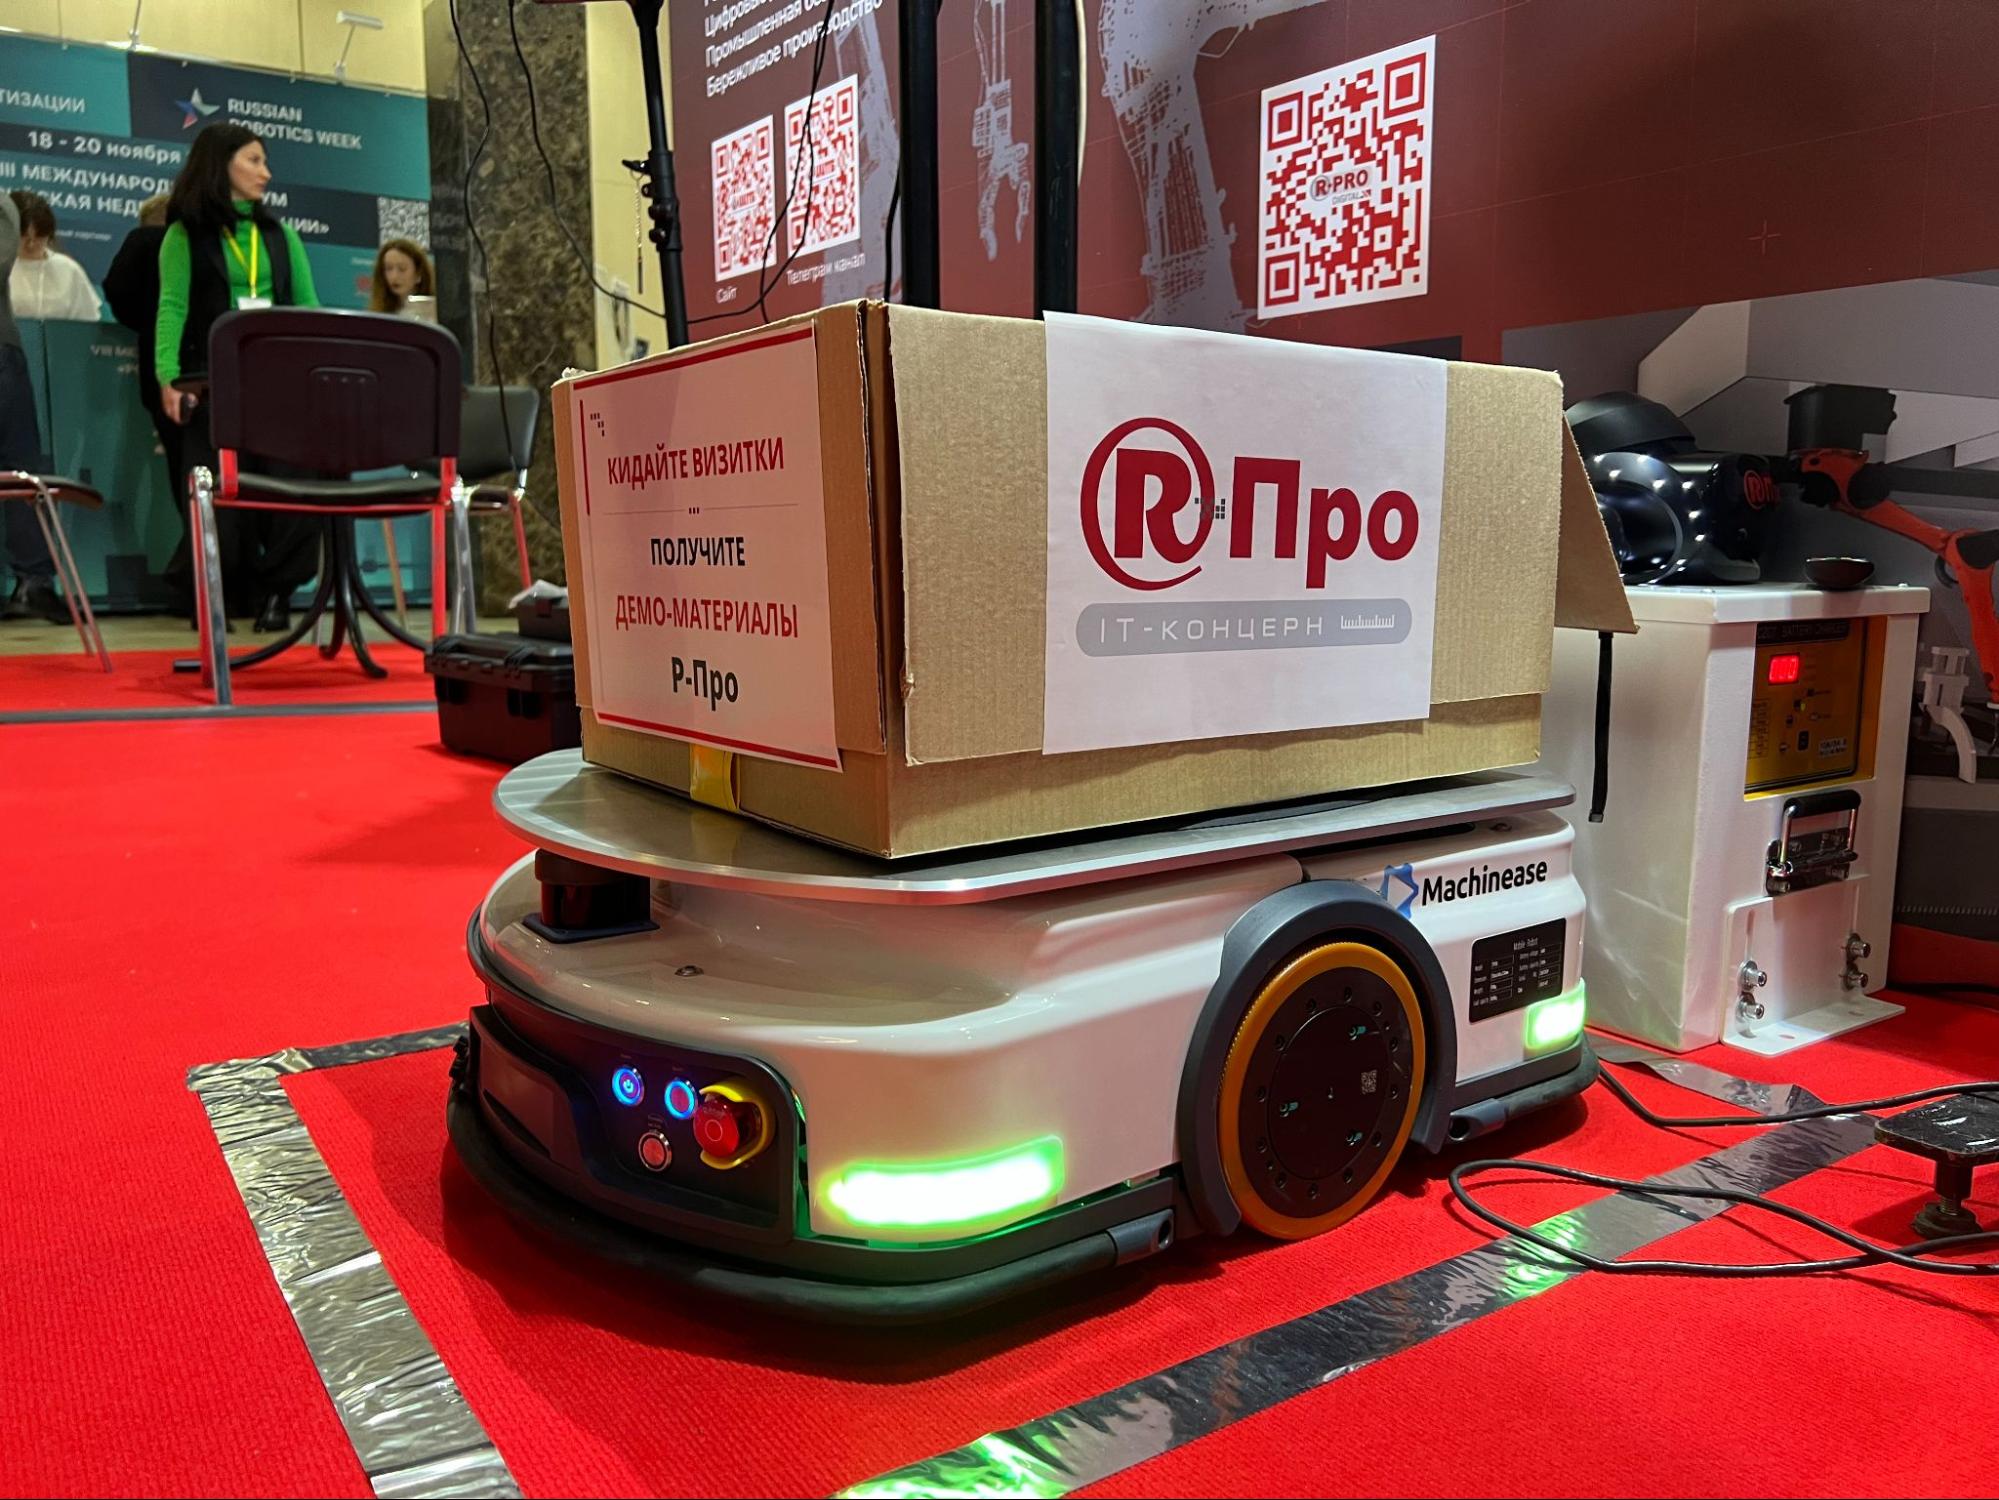 Такие платформы могут использоваться как по отдельности, так и в составе целого флота роботов. Для управления также применяется программное обеспечение с цифровым двойником предприятия, позволяющее заранее построить маршруты, распределить задачи между машинами и определить правила их взаимодействия. Например, система может решить, какой робот должен уступить дорогу другому при встрече в узком проходе.
Интересно, что еще до внедрения оборудования специалисты могут смоделировать работу будущего роботизированного склада. В виртуальной среде рассчитывается необходимое количество платформ, проверяется загруженность маршрутов и учитывается время на зарядку. Это позволяет заранее определить, сколько роботов потребуется определенному предприятию, чтобы избежать простоев и обеспечить непрерывную доставку грузов.
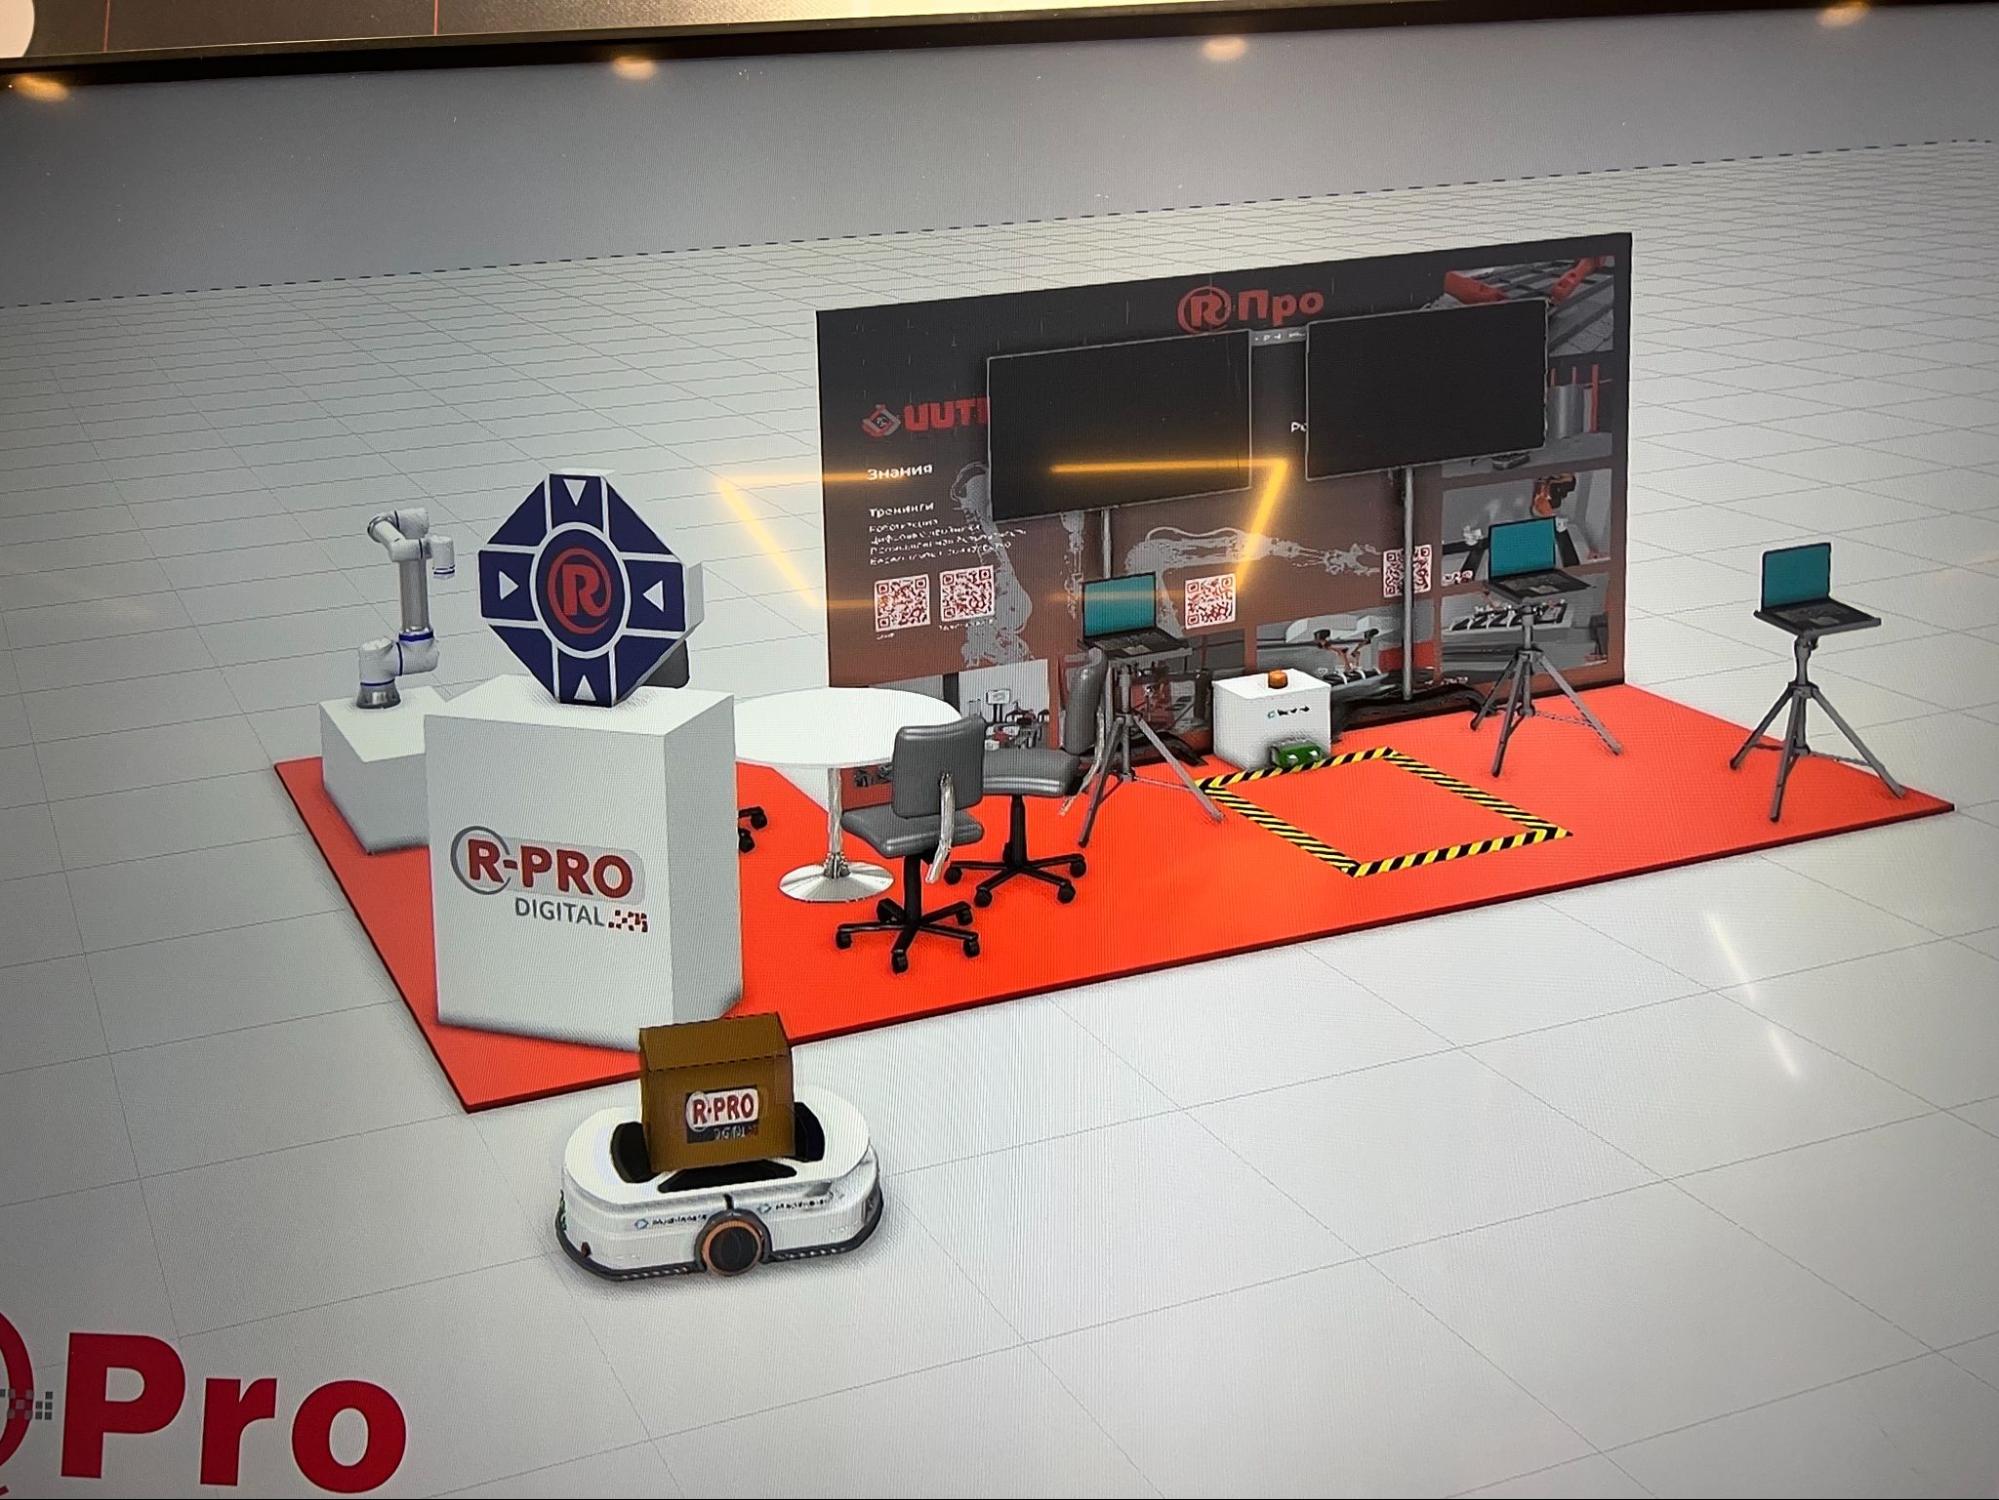 Как рассказали разработчики, представленный на форуме компактный робот способен работать от аккумулятора до 8 ч, после чего ему требуется примерно 40 мин для подзарядки. При этом платформа самостоятельно подъезжает к док-станции. Для предприятий с непрерывным производственным циклом существуют и другие решения, включающие беспроводную зарядку и автоматическую замену аккумуляторов. В последнем случае робот может получить новую батарею всего за пару минут и практически сразу вернуться к работе.
За ориентирование в пространстве отвечает LiDAR и технология SLAM, позволяющая одновременно определять положение робота и строить карту окружающего помещения. Если на пути появляется человек, платформа останавливается и продолжает движение после освобождения прохода. Если же препятствие остается на месте, например кто-то оставил палет с грузом, робот может передать информацию другим машинам, чтобы те скорректировали свои маршруты.
Но у данной технологии есть и ограничения. Так, для корректной работы им необходим ровный пол без высоких порогов, разлитой воды или масла. Как объяснили представители компании, такие платформы лучше всего подходят для производственных помещений с качественным промышленным покрытием, поскольку неровности и скользкие участки могут затруднять движение.
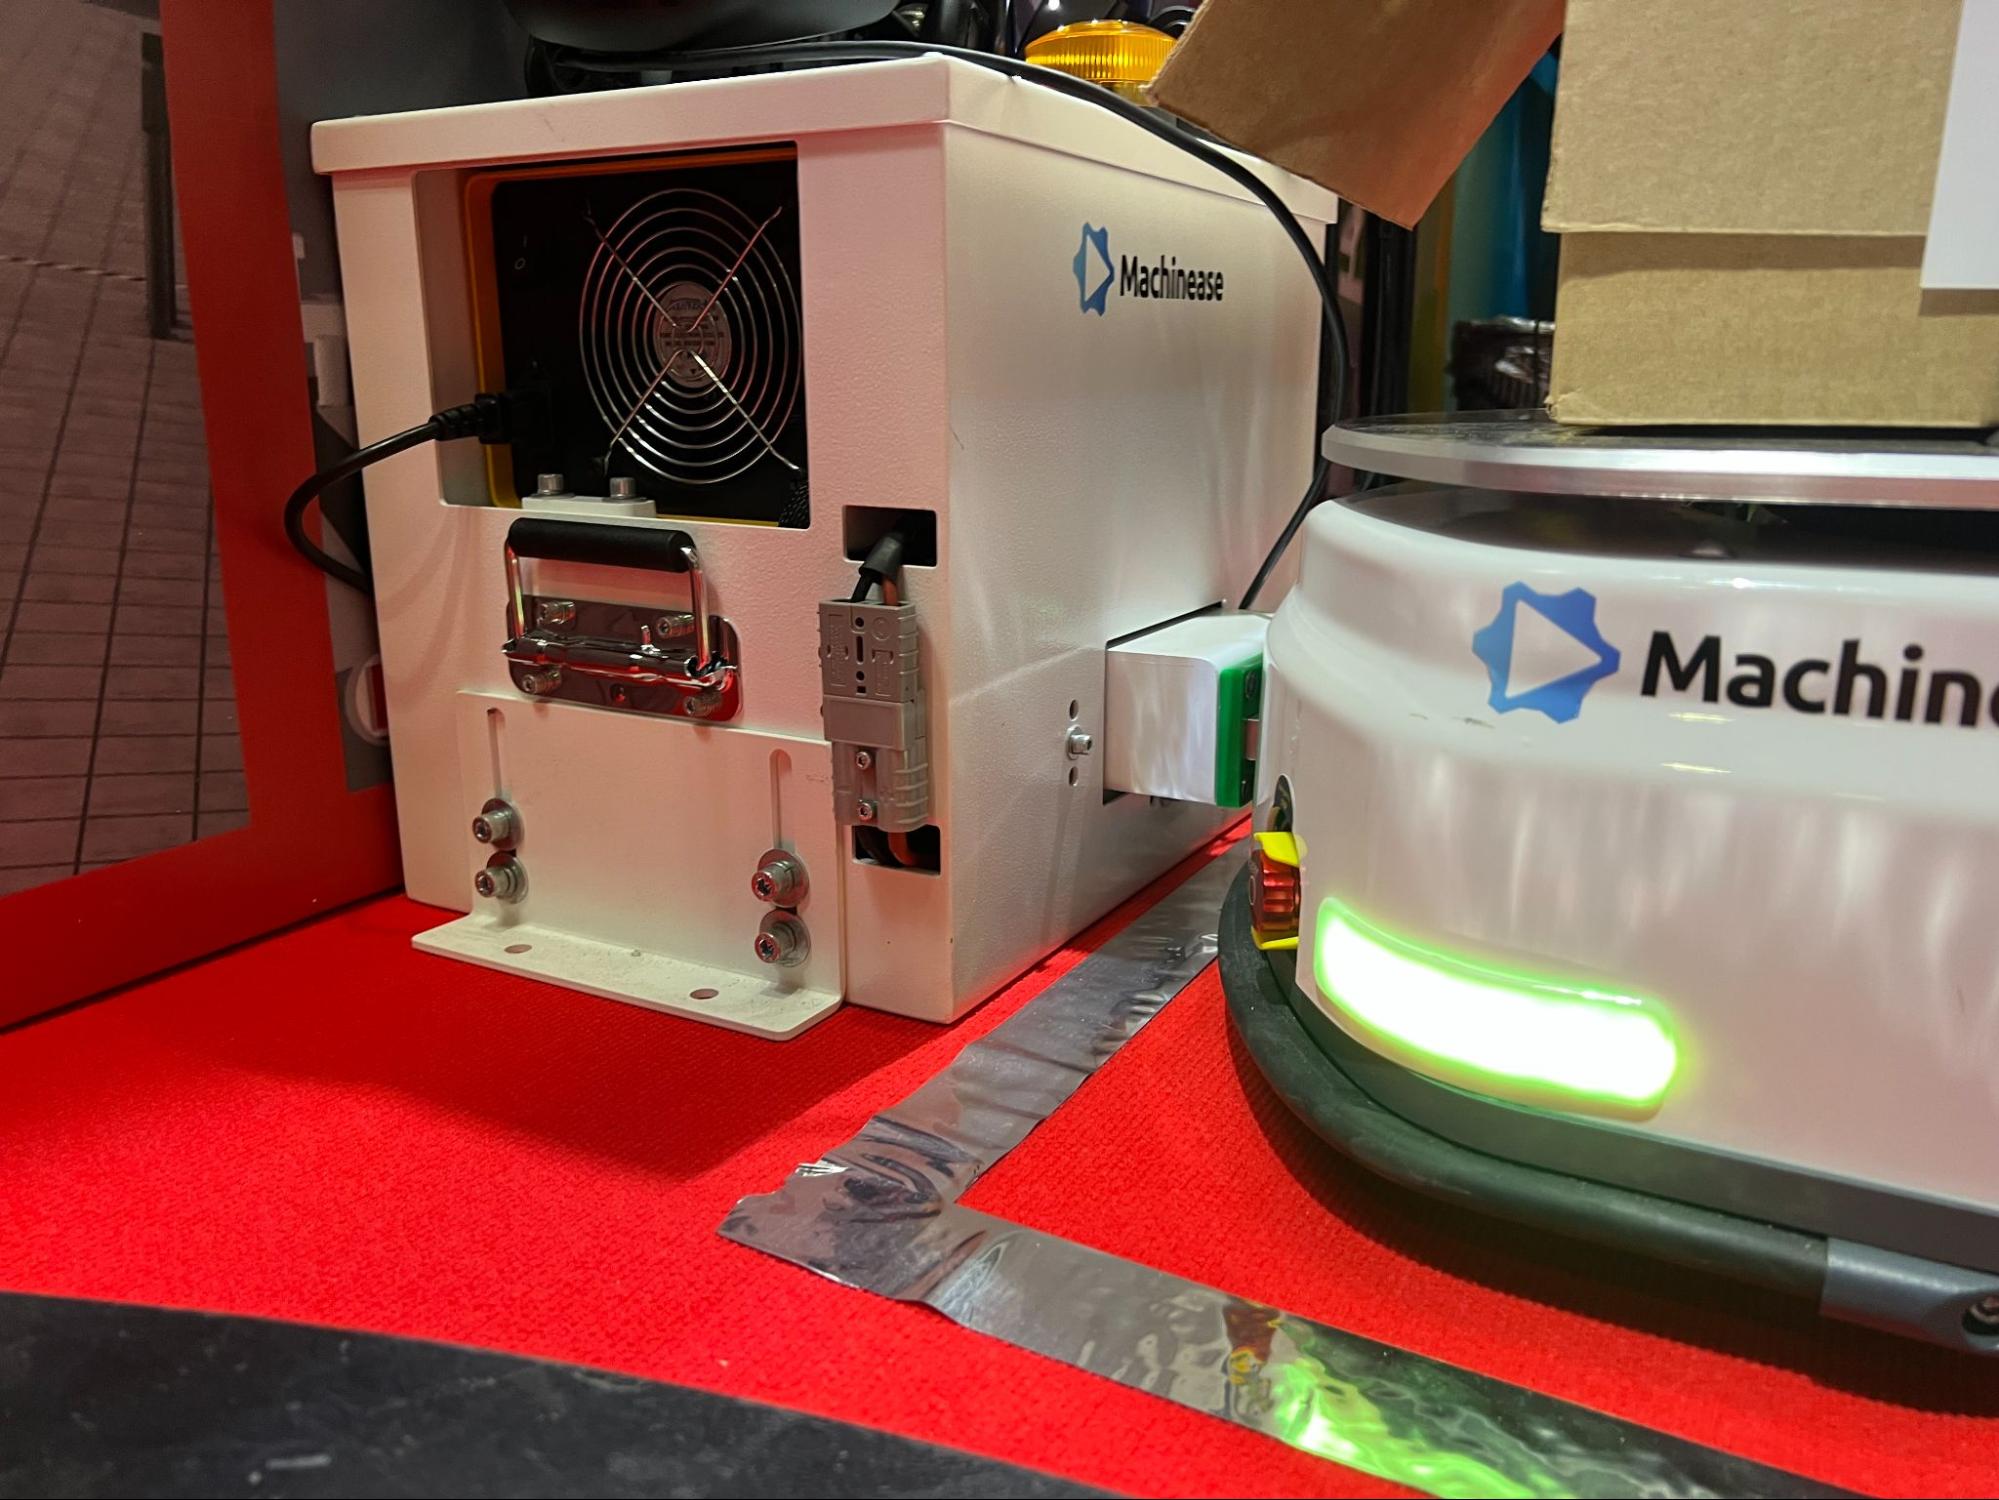 При этом линейка подобных решений не ограничивается компактными перевозчиками. R-Pro Robotics также работает с более крупными мобильными платформами, автоматизированными вилочными погрузчиками, штабелерами и ричтраками. Некоторые модели позволяют поднимать грузы на высоту до 11 м, а специализированные транспортные платформы рассчитаны на перемещение конструкций массой до 80 тонн.
Представители компании рассказали и о реальных примерах применения таких технологий. На производстве компании «МонАрх» используются роботизированные транспортные системы, перемещающие блоки будущих зданий между рабочими участками. Благодаря такой организации производства можно корректировать отдельные конструкции под индивидуальные требования заказчиков, не перестраивая всю производственную линию.
Битва будущих инженеров
Помимо выставки промышленных роботов и деловых конференций, на Российской неделе роботизации организовали студенческий чемпионат профессионального мастерства Robotics Skills. Команды молодых инженеров из учебных заведений получили возможность продемонстрировать свои навыки и посоревноваться в решении практических задач, связанных с робототехникой и автоматизацией производства.
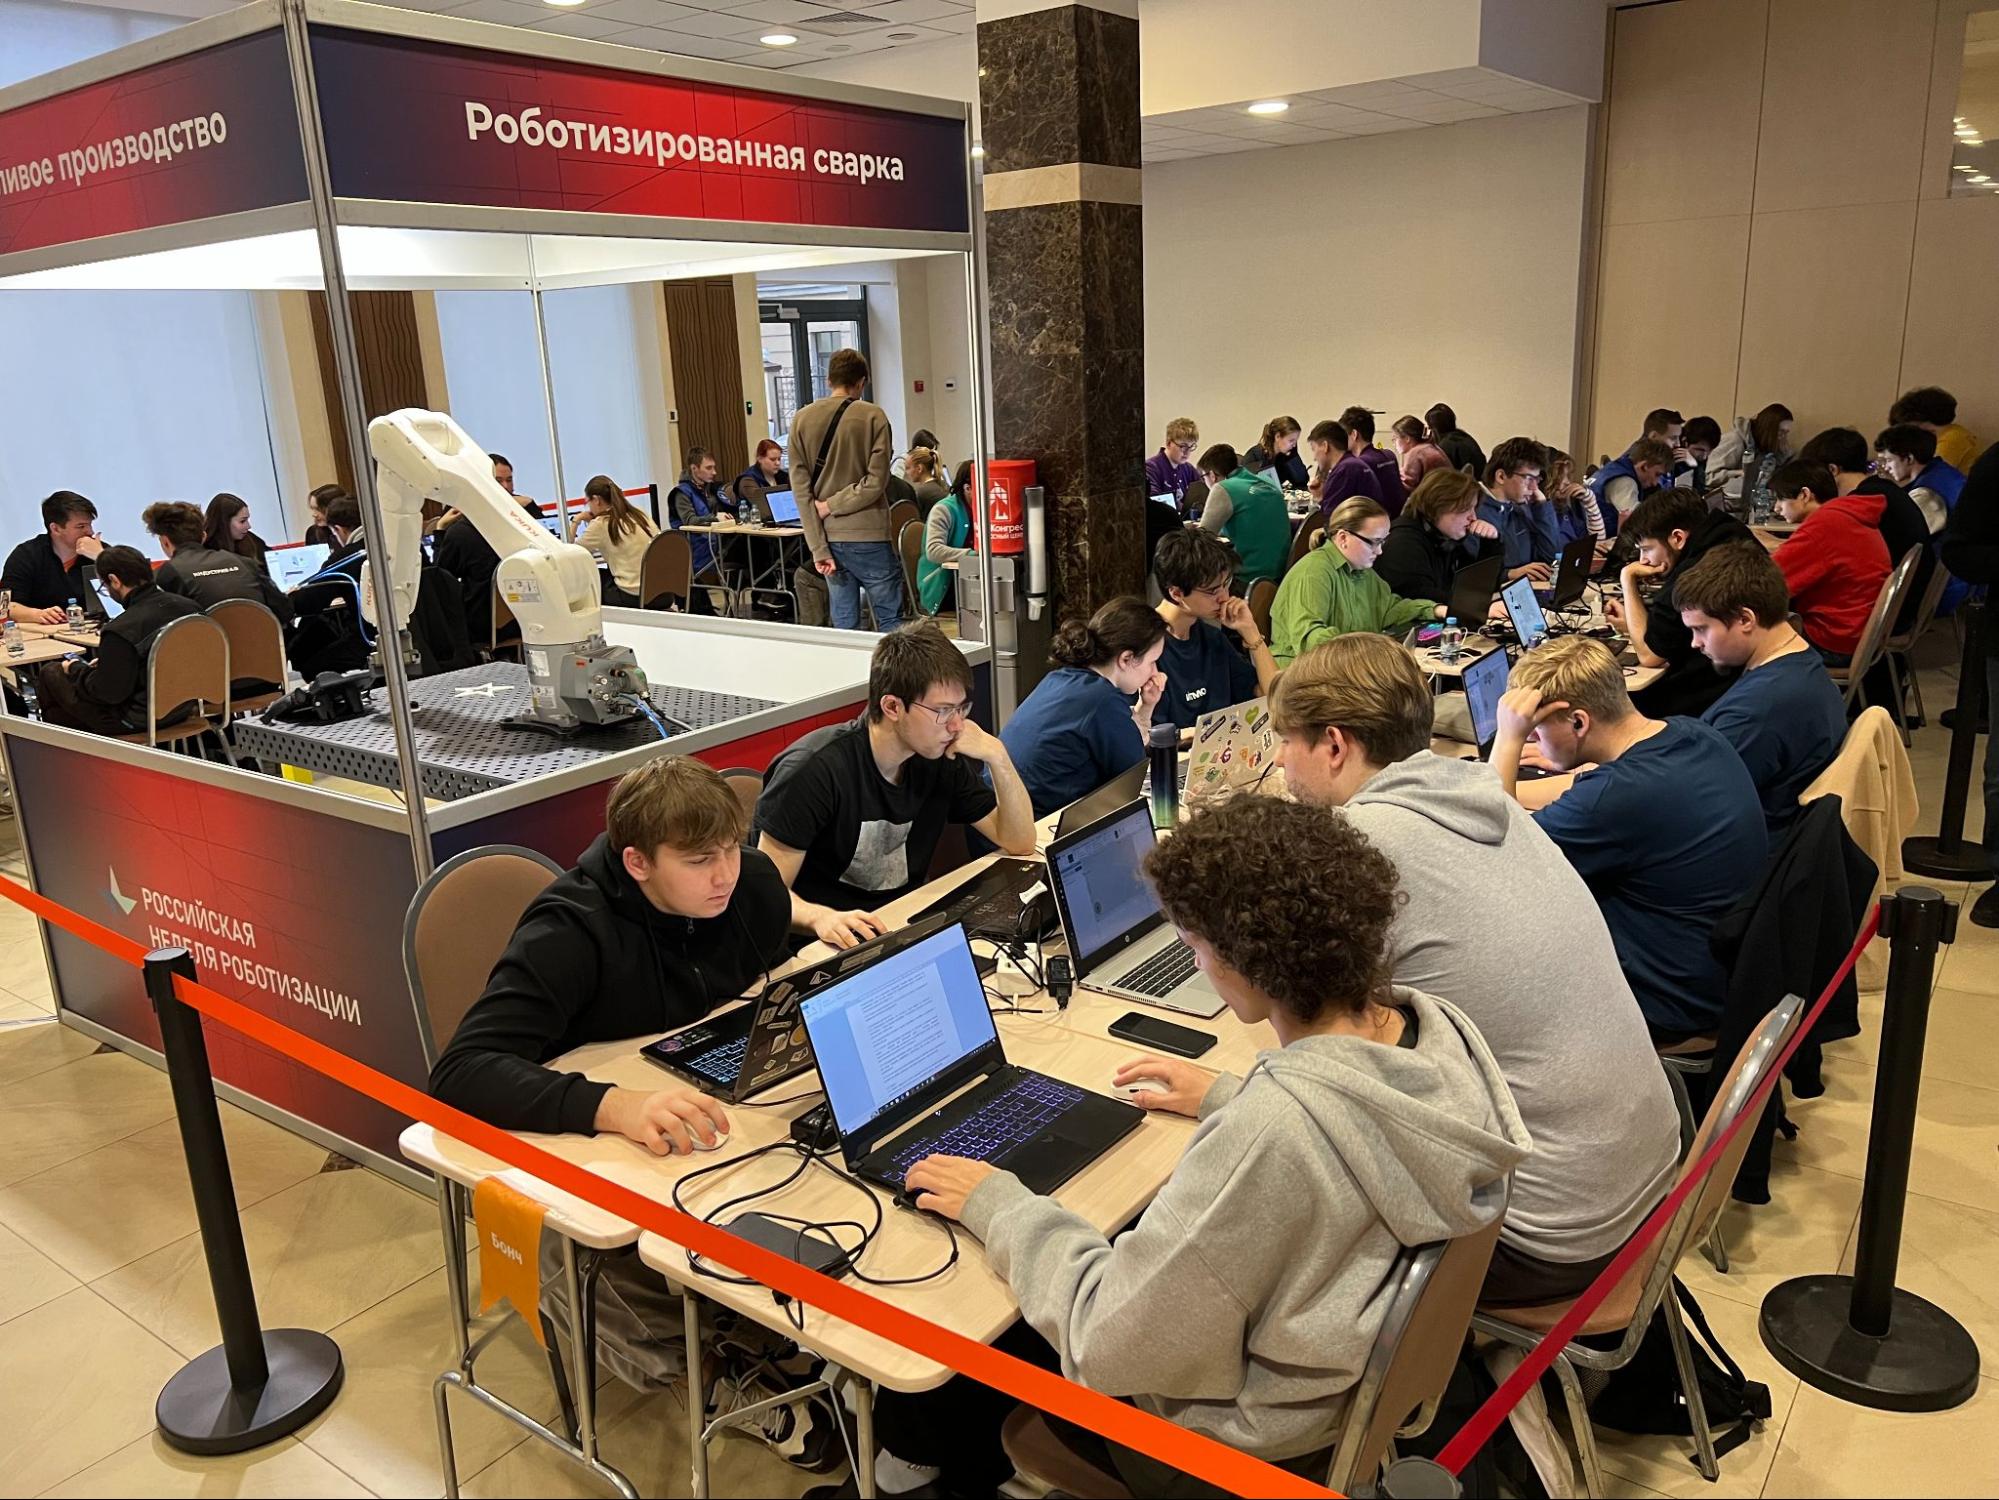 Соревнования охватывают 4 направления — промышленную робототехнику, роботизированную сварку, цифровое и бережливое производство. Студентам требовалось показать не только теоретические знания, но и способности в организации производственных процессов. Задания позволяют участникам попробовать себя в роли настоящих инженеров, которым предстоит настраивать оборудование, разрабатывать алгоритмы и находить эффективные решения технологических задач.
Организатором чемпионата выступает кластер «Креономика». Соревнования проходят в рамках Российской недели роботизации, а церемония награждения участников запланирована на 20 ноября. Для всех студентов мероприятие стало возможностью не только проверить собственные силы, но и познакомиться с представителями отрасли и сделать первые шаги к карьере в промышленной робототехнике.
Читайте также: