

Великий русский механик и инженер Иван Кулибин спроектировал протез ноги еще 200 лет назад. Конечно, не только ему одному приходила в голову эта идея — мы можем вспомнить британского изобретателя «английской ноги» Джеймса Поттса и американского изобретателя Бенджамина Палмера. В целом же, мир продолжает развивать изделия, созданные этими выдающимися людьми.
С того времени человечество шагнуло далеко вперед, и самый важный переход совершился примерно 10 лет назад, когда бионические протезы ног перестали быть отдельно взятым концептом и прообразом будущего, а стали вполне осязаемым настоящим. Почему бионика — это первый шаг к Deep Tech (англ. «глубокие технологии»), «Компьютерре» рассказал Иван Худяков, основатель компании Steplife.
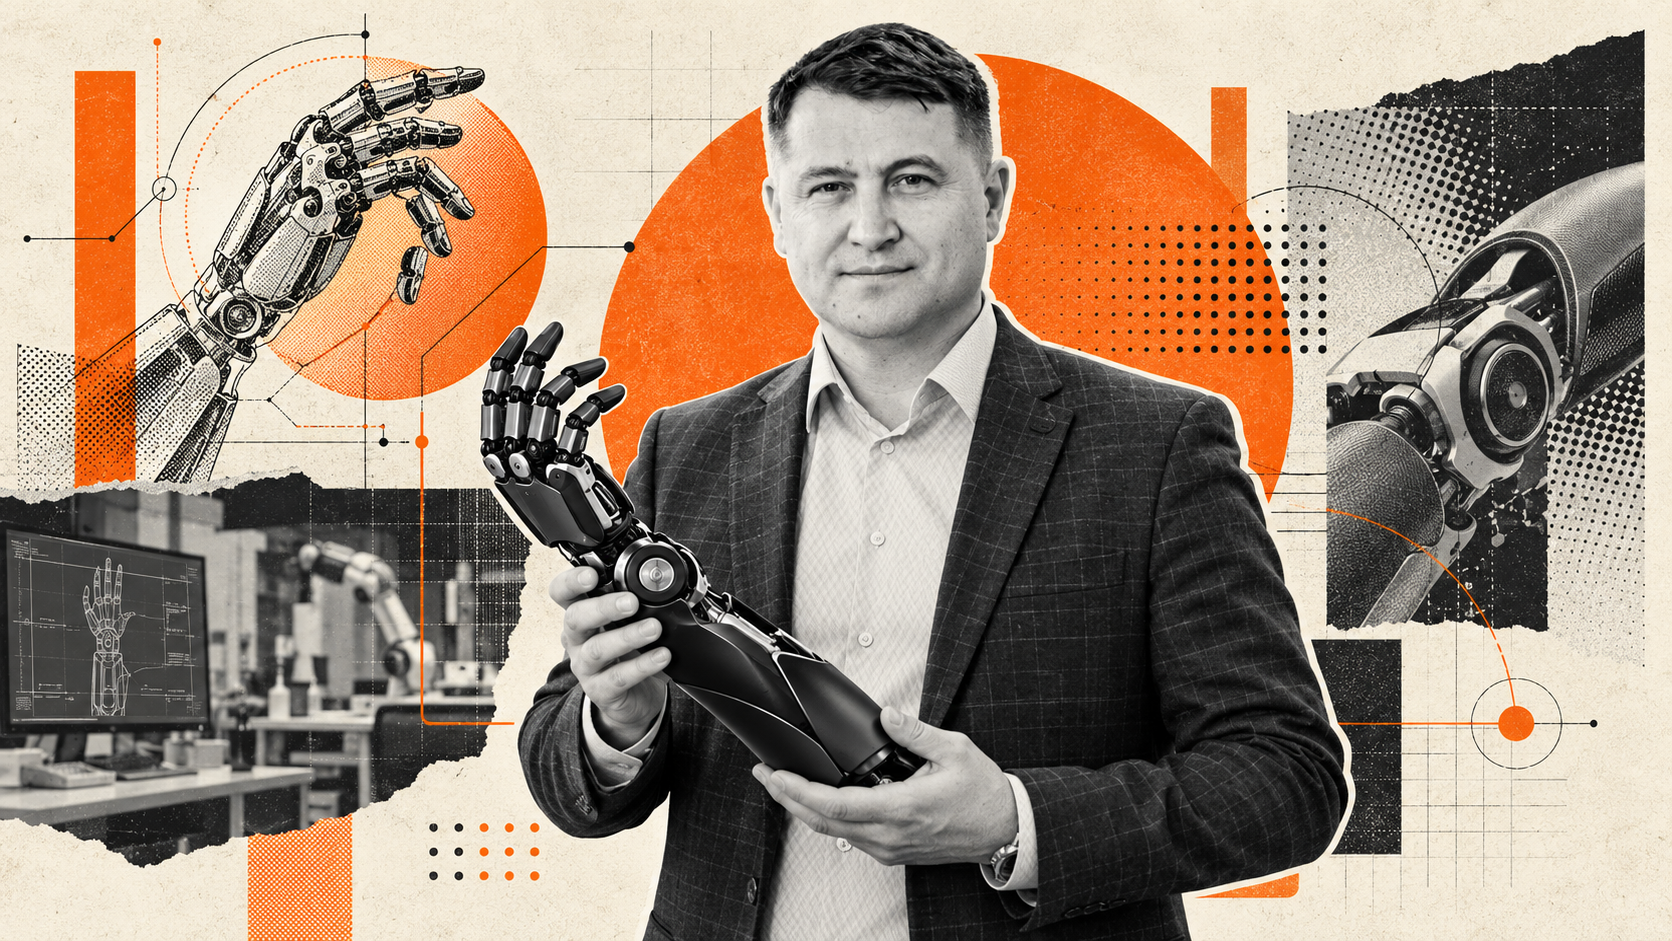 Идея о создании бизнеса, связанного с производством протезов, пришла мне в голову в 2018 году, когда я, находясь в Лейпциге на выставке реабилитационных технологий, увидел, как пациенты на немецких протезах свободно бегали и играли в футбол, не чувствуя дискомфорта. Это были современные на тот момент механические с гидравликой и бионические протезы будущего. Вообще, немцы начали разрабатывать идею бионических коленных модулей еще в девяностых.
Эта идея давно витала в воздухе, и я, инженер, выпускник университета по специальности «Электронно-вычислительные системы», тогда же задумывался о том, что протезы с микроконтроллером — это отнюдь не утопия.
Микроконтроллер — сердце протеза
Микроконтроллер или чип — это миниатюрный компьютер со своим алгоритмом и заданной программой, который управляет электронным устройством. В нашем случае он управляет коленным модулем. Здесь я должен немного отвлечься и сказать, что ампутация бывает разной, но чаще всего, если человек получает травму, нужна ампутация выше колена. А это значит, что человек лишается такого необходимого коленного сустава.
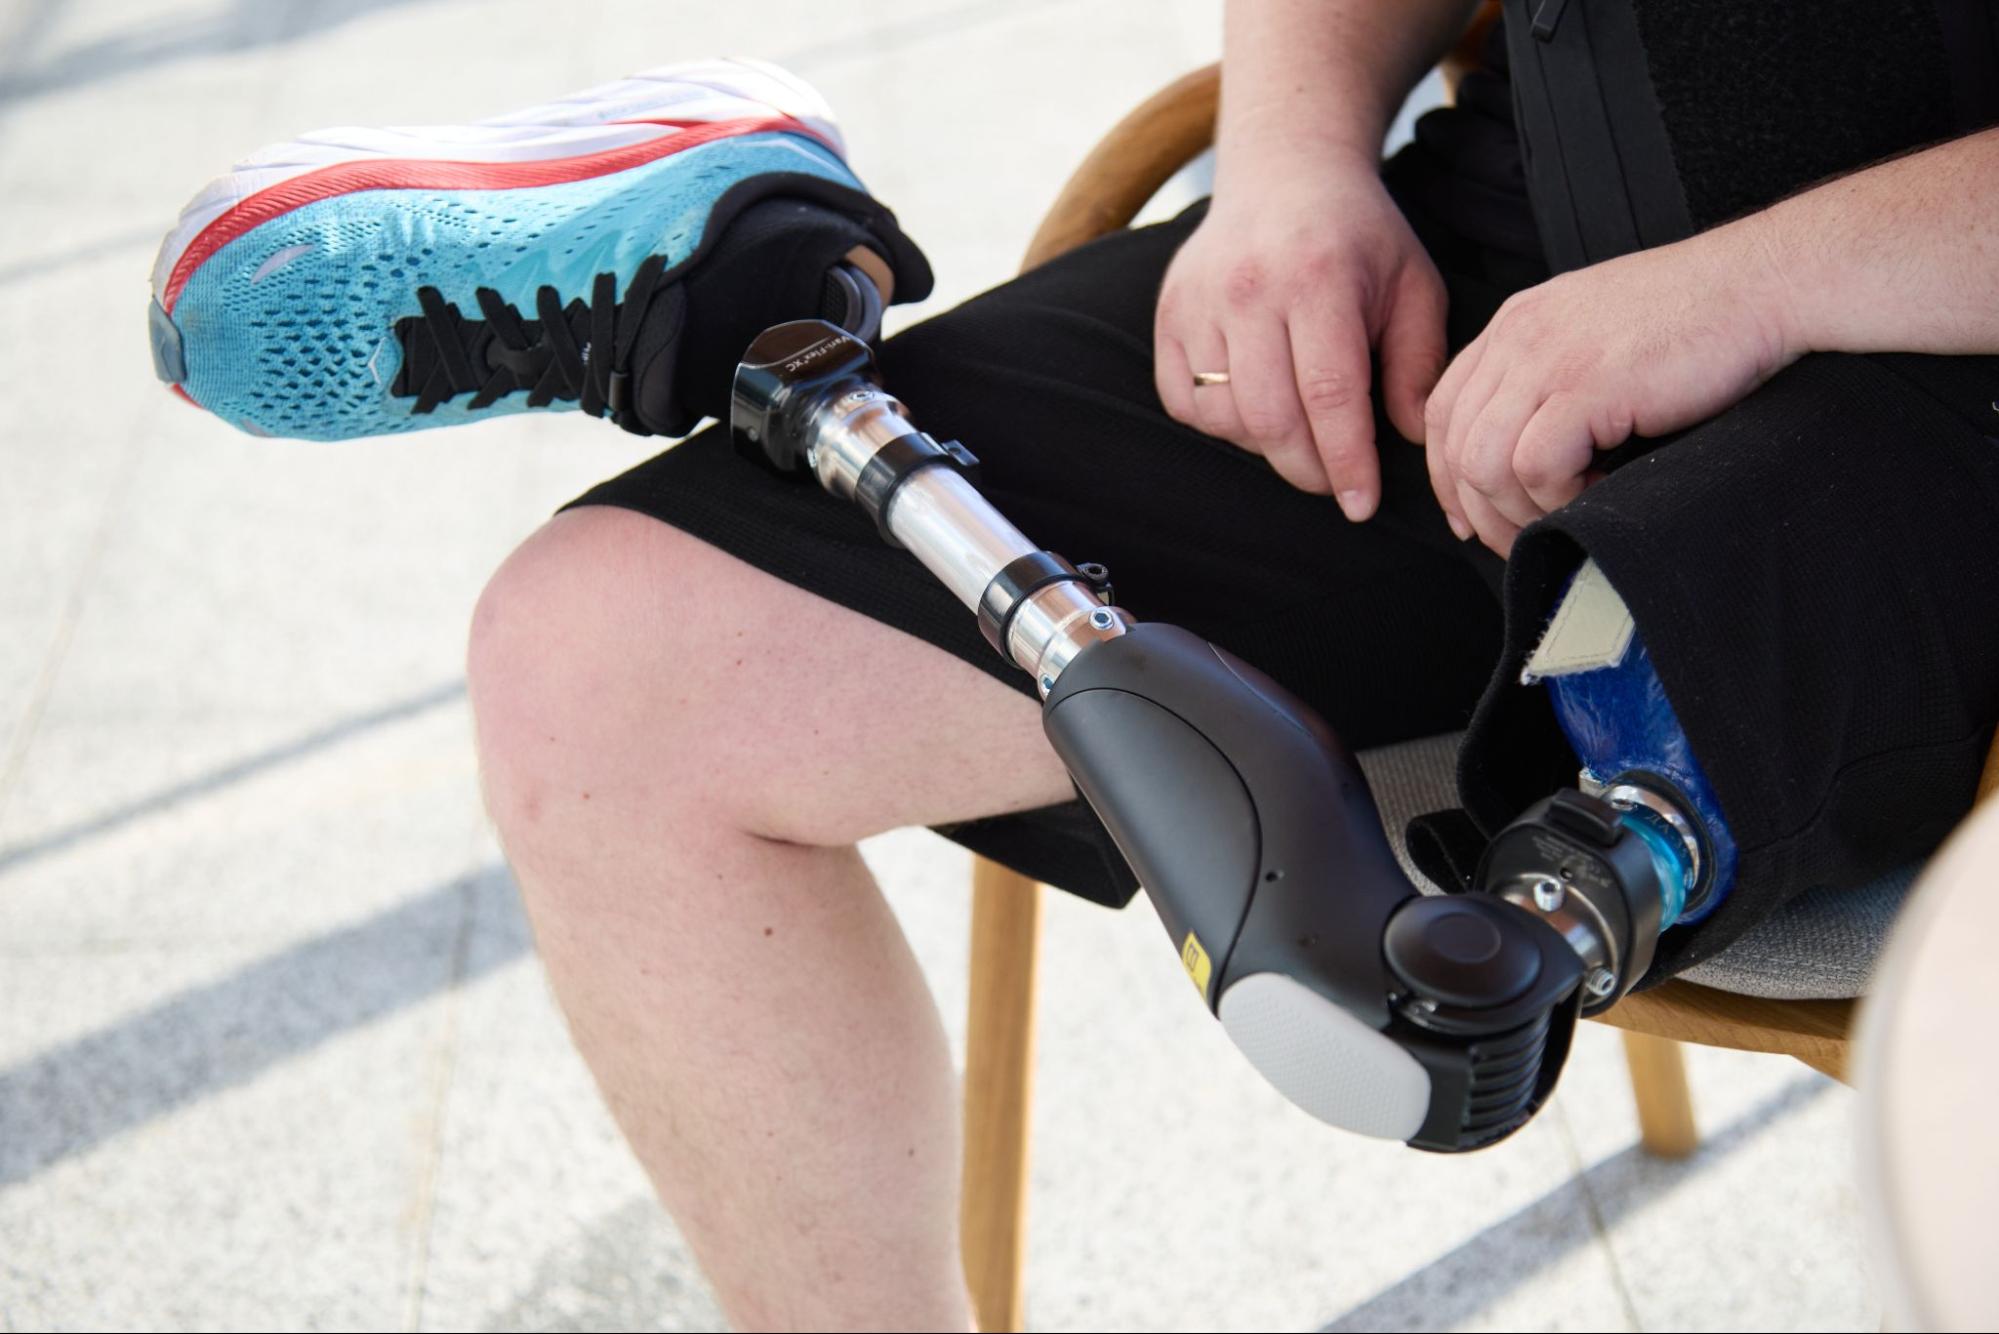 Когда человек ходит на своих ногах, то при каждом движении в колене происходит демпфирование, то есть гашение колебаний, смягчение ударов и толчков в кость. Человеческое колено с его хрящами так устроено. И так устроена человеческая походка. В искусственном коленном суставе демпфирование происходит за счет гидравлической системы. Без нее практически невозможно ходить на протезе, а тем более совершать какие-то активные действия.
Обыкновенный механический протез дает базовый набор движений. Микроконтроллер же существенно обогащает этот спектр. Нашими движениями управляет головной мозг и нервная система. Если мы здоровы, много движений мы совершаем интуитивно, не задумываясь и следуя максимальному физическому удобству.
Микроконтроллер в бионическом протезе фактически работает как мозг и нервная система в отдельно взятой ноге. Он считывает, обрабатывает и запоминает паттерны движения, физические особенности человека и те особенности рельефа, в котором он передвигается. Все проанализировав и запомнив, микроконтроллер возвращает пользователю ту интуитивную способность комфортного движения, которая была утрачена вместе с ногой.
Руки и ноги. Как это работает
Бионические протезы рук и ног работают по-разному. На руку, точнее, на культю руки закрепляется EMG-датчик, который распознает силу и характер напряжения мышц. Информация о том, какая мышца напряглась, передается на сервопривод протеза, а он совершает движение. Принцип передачи импульса от датчика к сервоприводу похож на то, как работает свеча зажигания при запуске автомобильного двигателя.
В бионическом протезе ноги тоже есть сервоприводы. Они управляют гидравлическим узлом в коленном модуле. В протез ноги встроены сенсорные датчики, которые работают и как акселерометры. Они считывают скорость движения и угол сгибания ноги. Несмотря на множество интуитивных движений, их можно объединить в ряд крупных паттернов, безошибочно распознаваемых электроникой. Например, когда человек идет, бежит, катается на велосипеде или даже танцует — он совершает ногами однообразные повторяемые движения.
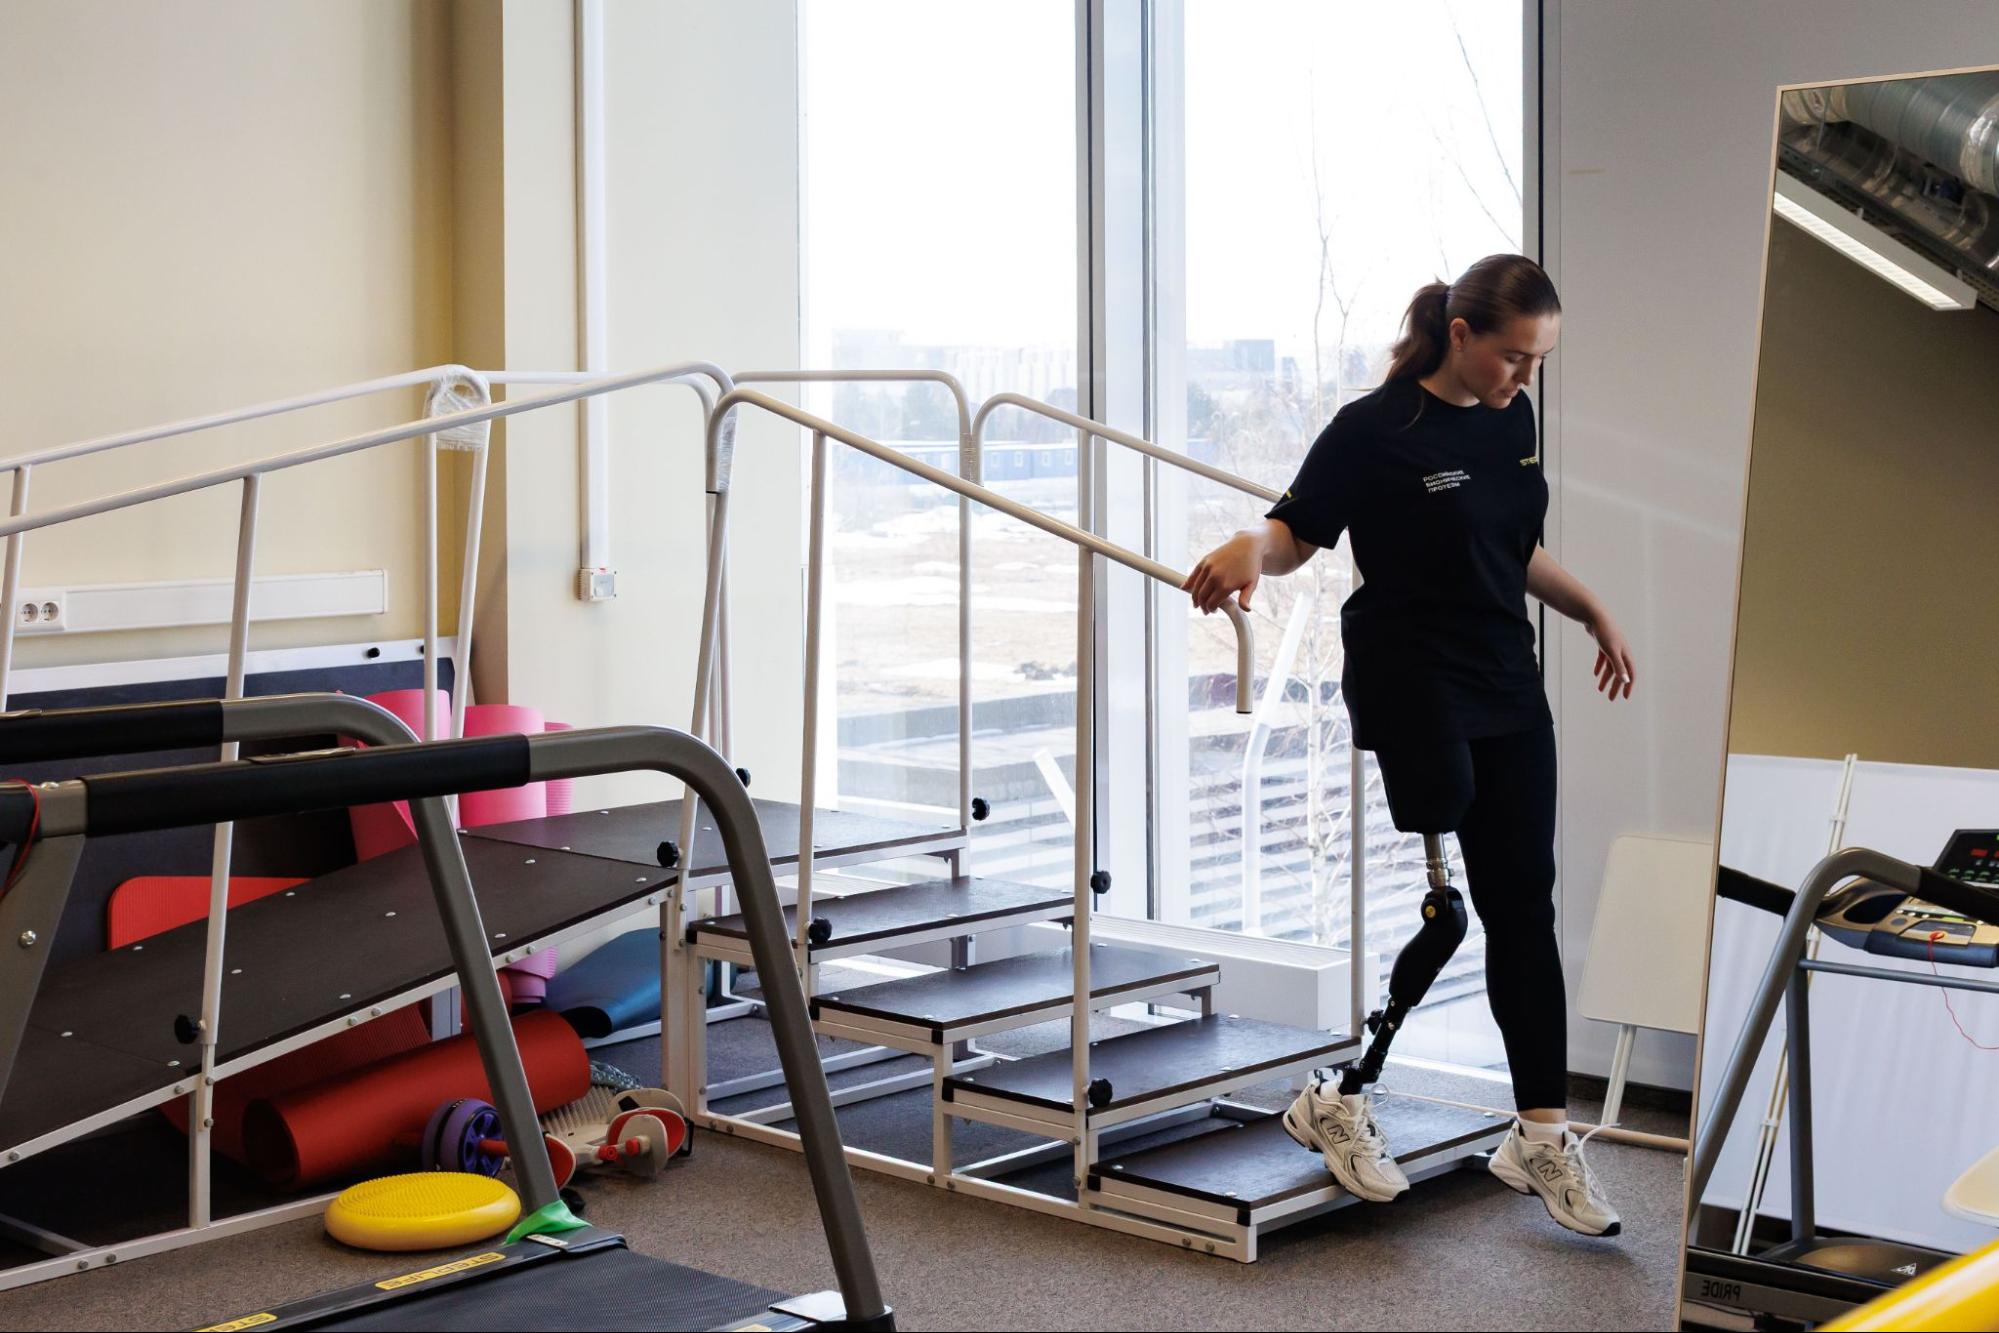 При ходьбе он то полностью опирается на ногу, то поднимает и переставляет ее. С точки зрения паттернов, это называется фаза опоры и фаза переноса. Электронная система распознает это. Сенсорные датчики передают информацию в микроконтроллер, тот дает сигнал сервоприводу, а сервопривод механически передает его на гидравлический узел в коленном модуле. То есть происходит такая же подача команды к действию, как от головного мозга через нервные окончания к мышцам, и человеку не приходится тащить ногу и прилагать усилия; коленный модуль делает это за него.
Десять лет назад…
Старт развития бионического направления в России можно отнести к 2014–2016 годам, когда начались первые санкции. В мире же бионические протезы появились гораздо раньше, но тоже еще не стали повседневным явлением, а скорее воспринимались как окно в завтрашний день.
Мы сделали первый прототип в 2019 году. В том же году, насколько мне известно, о создании первого бионического прототипа объявило несколько российских производителей, наших коллег по отрасли, так что все происходящее вполне можно было назвать общим трендом.
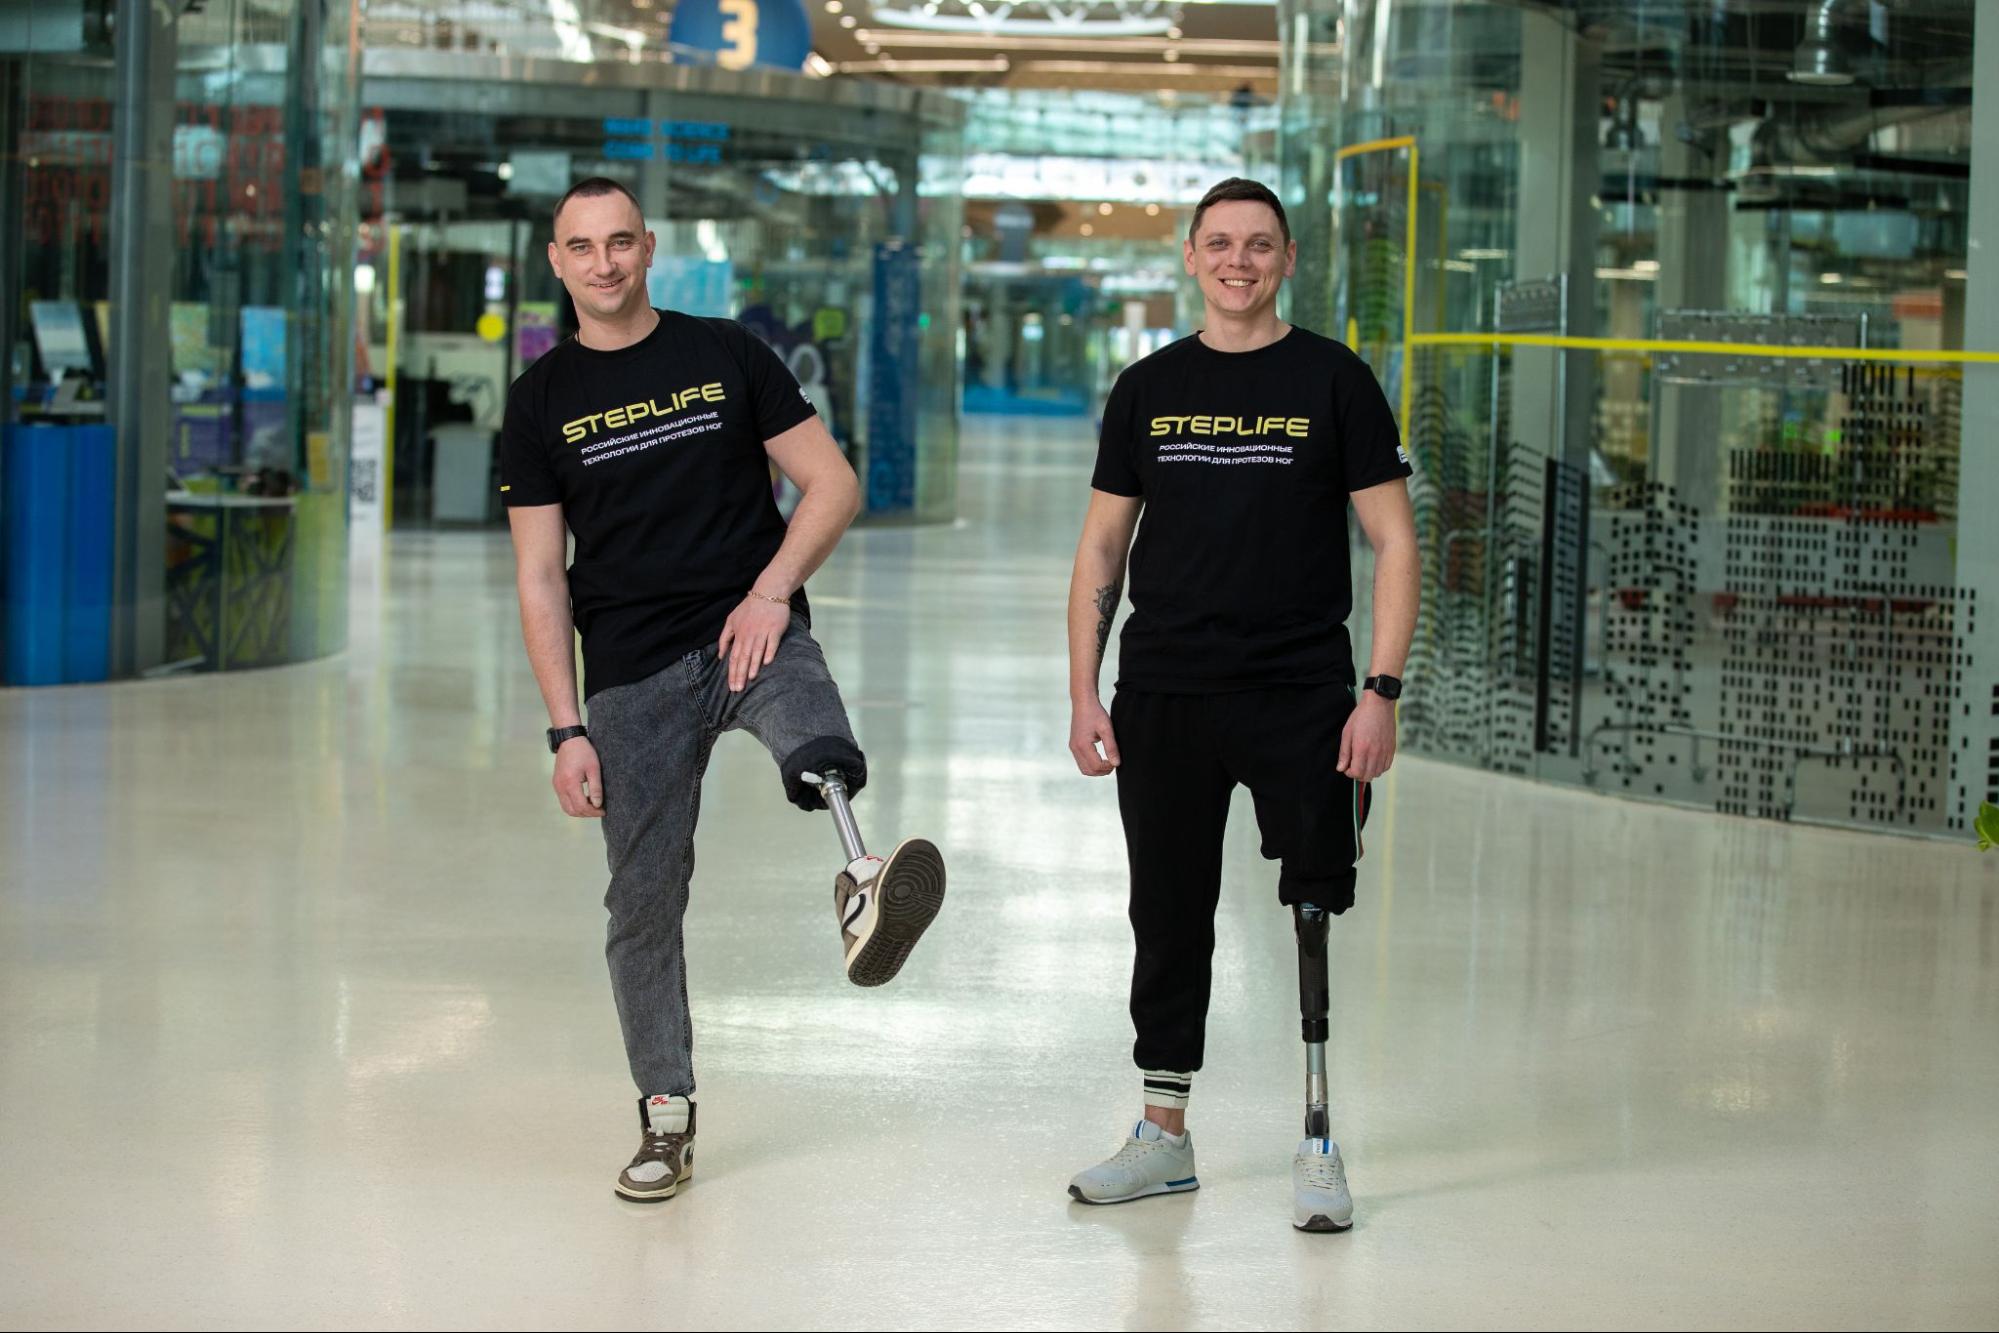 Основной сложностью выхода первых моделей оказалась отнюдь не электроника, хотя я слышал о таких проблемах по отрасли, а гидравлика коленного узла, для которого потребовалось множество тестирований, чтобы он начал работать как следует. Однако и не скажу, что с электроникой все было идеально просто. Она тоже требовала серьезной доработки, чтобы протез выдерживал заданный стандарт в миллионы циклов, не перегревался, выдерживал нагрузку, держал заряд, оперативно обучался, правильно распознавал паттерны.
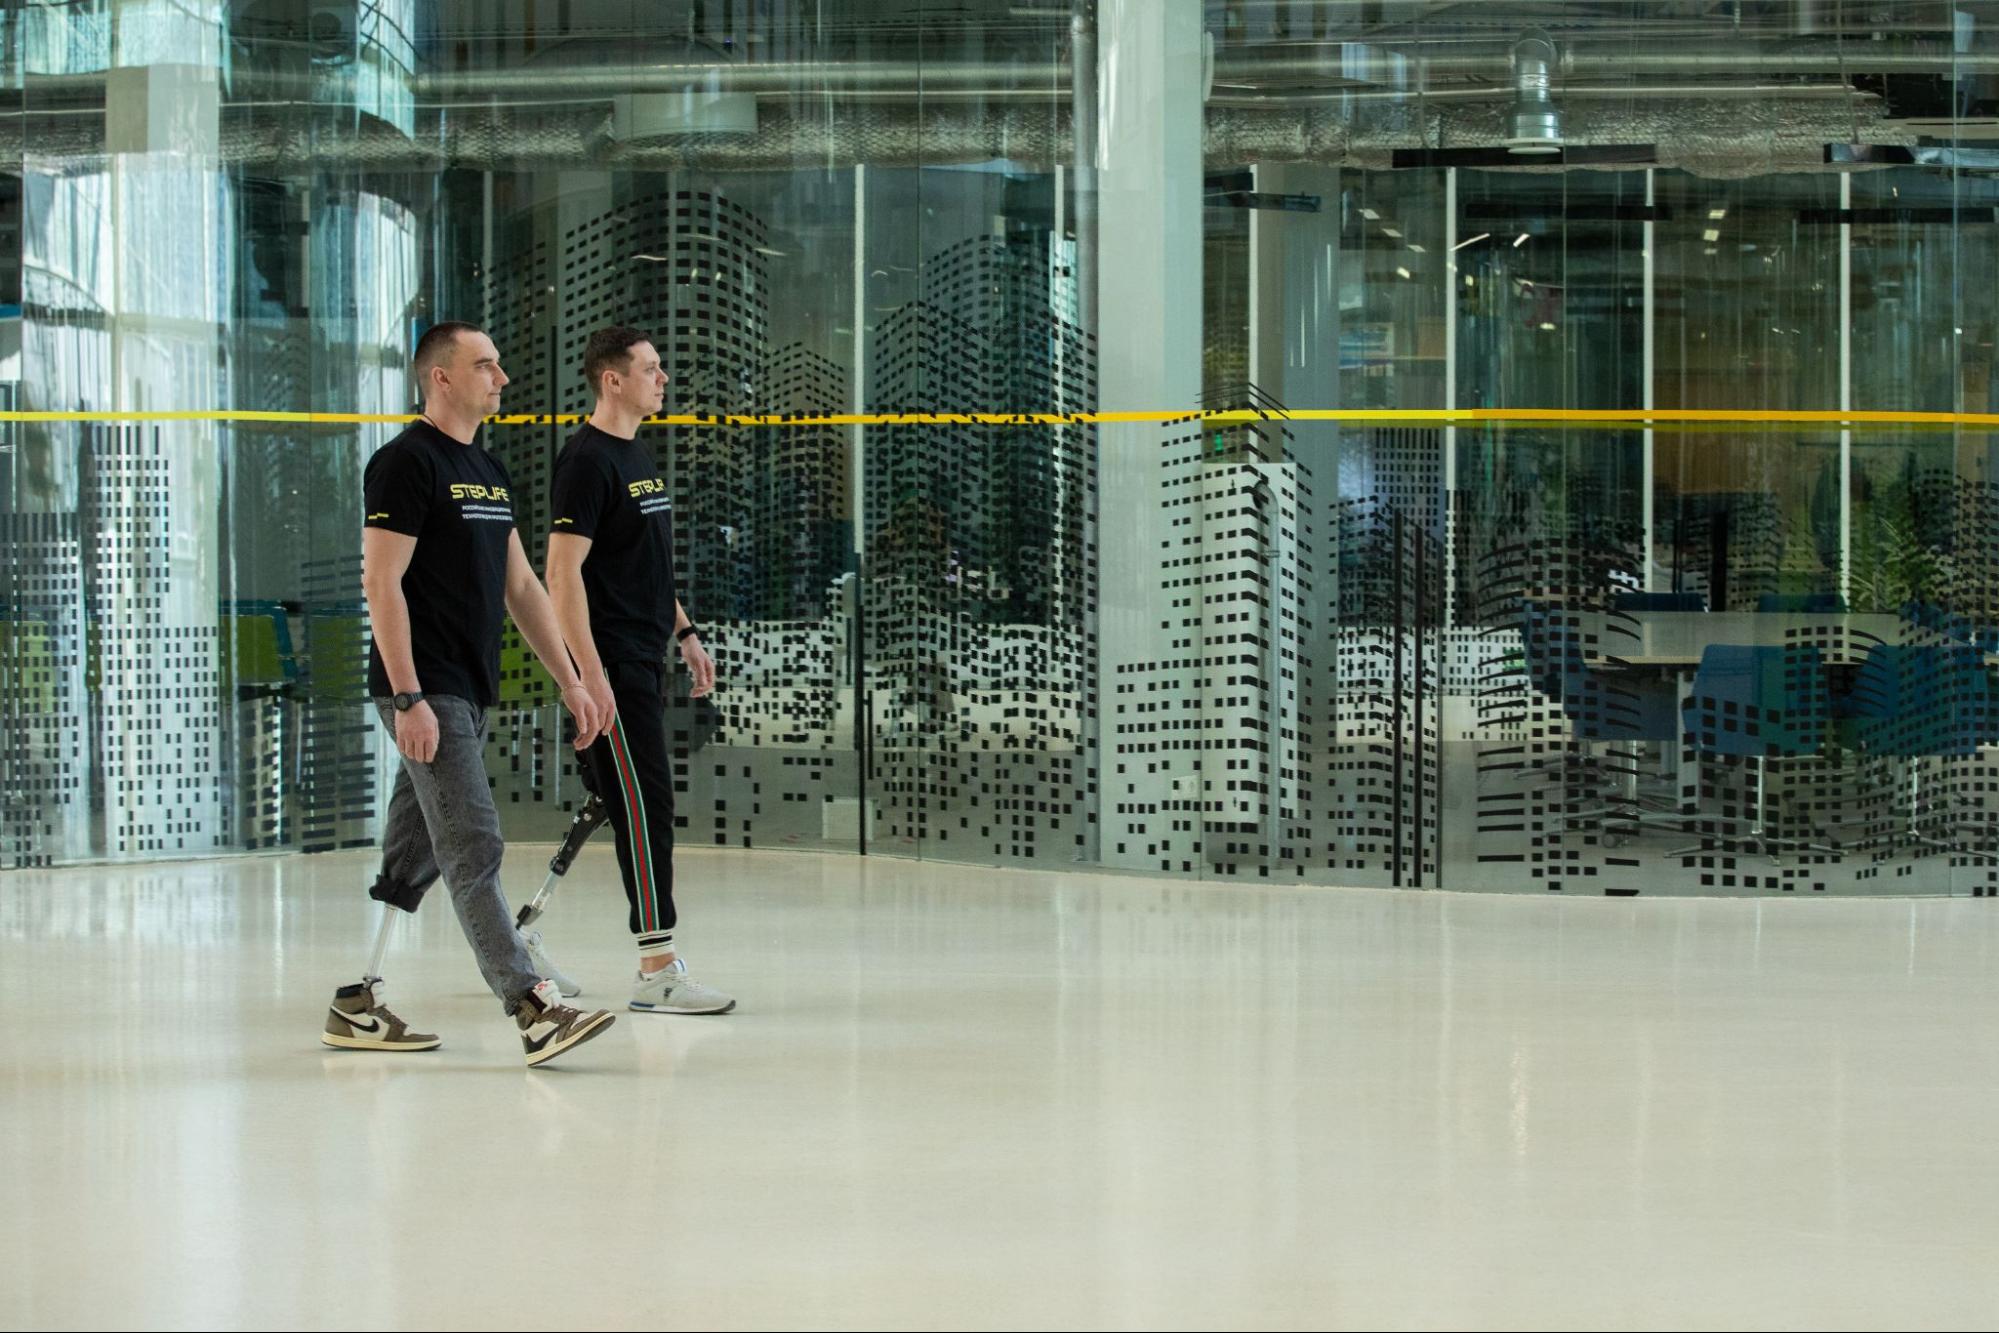
В первых бионических протезах были заложены базовые движения — ходьба медленная и быстрая, подъем и спуск по ступеням, сгибание колена под разным углом. Позже, по мере развития направления, производители стали добавлять больше распознаваемых паттернов, внедрять системы анализа движений и таким образом больше индивидуализировать протез под конкретного пользователя, разнообразить настройку.
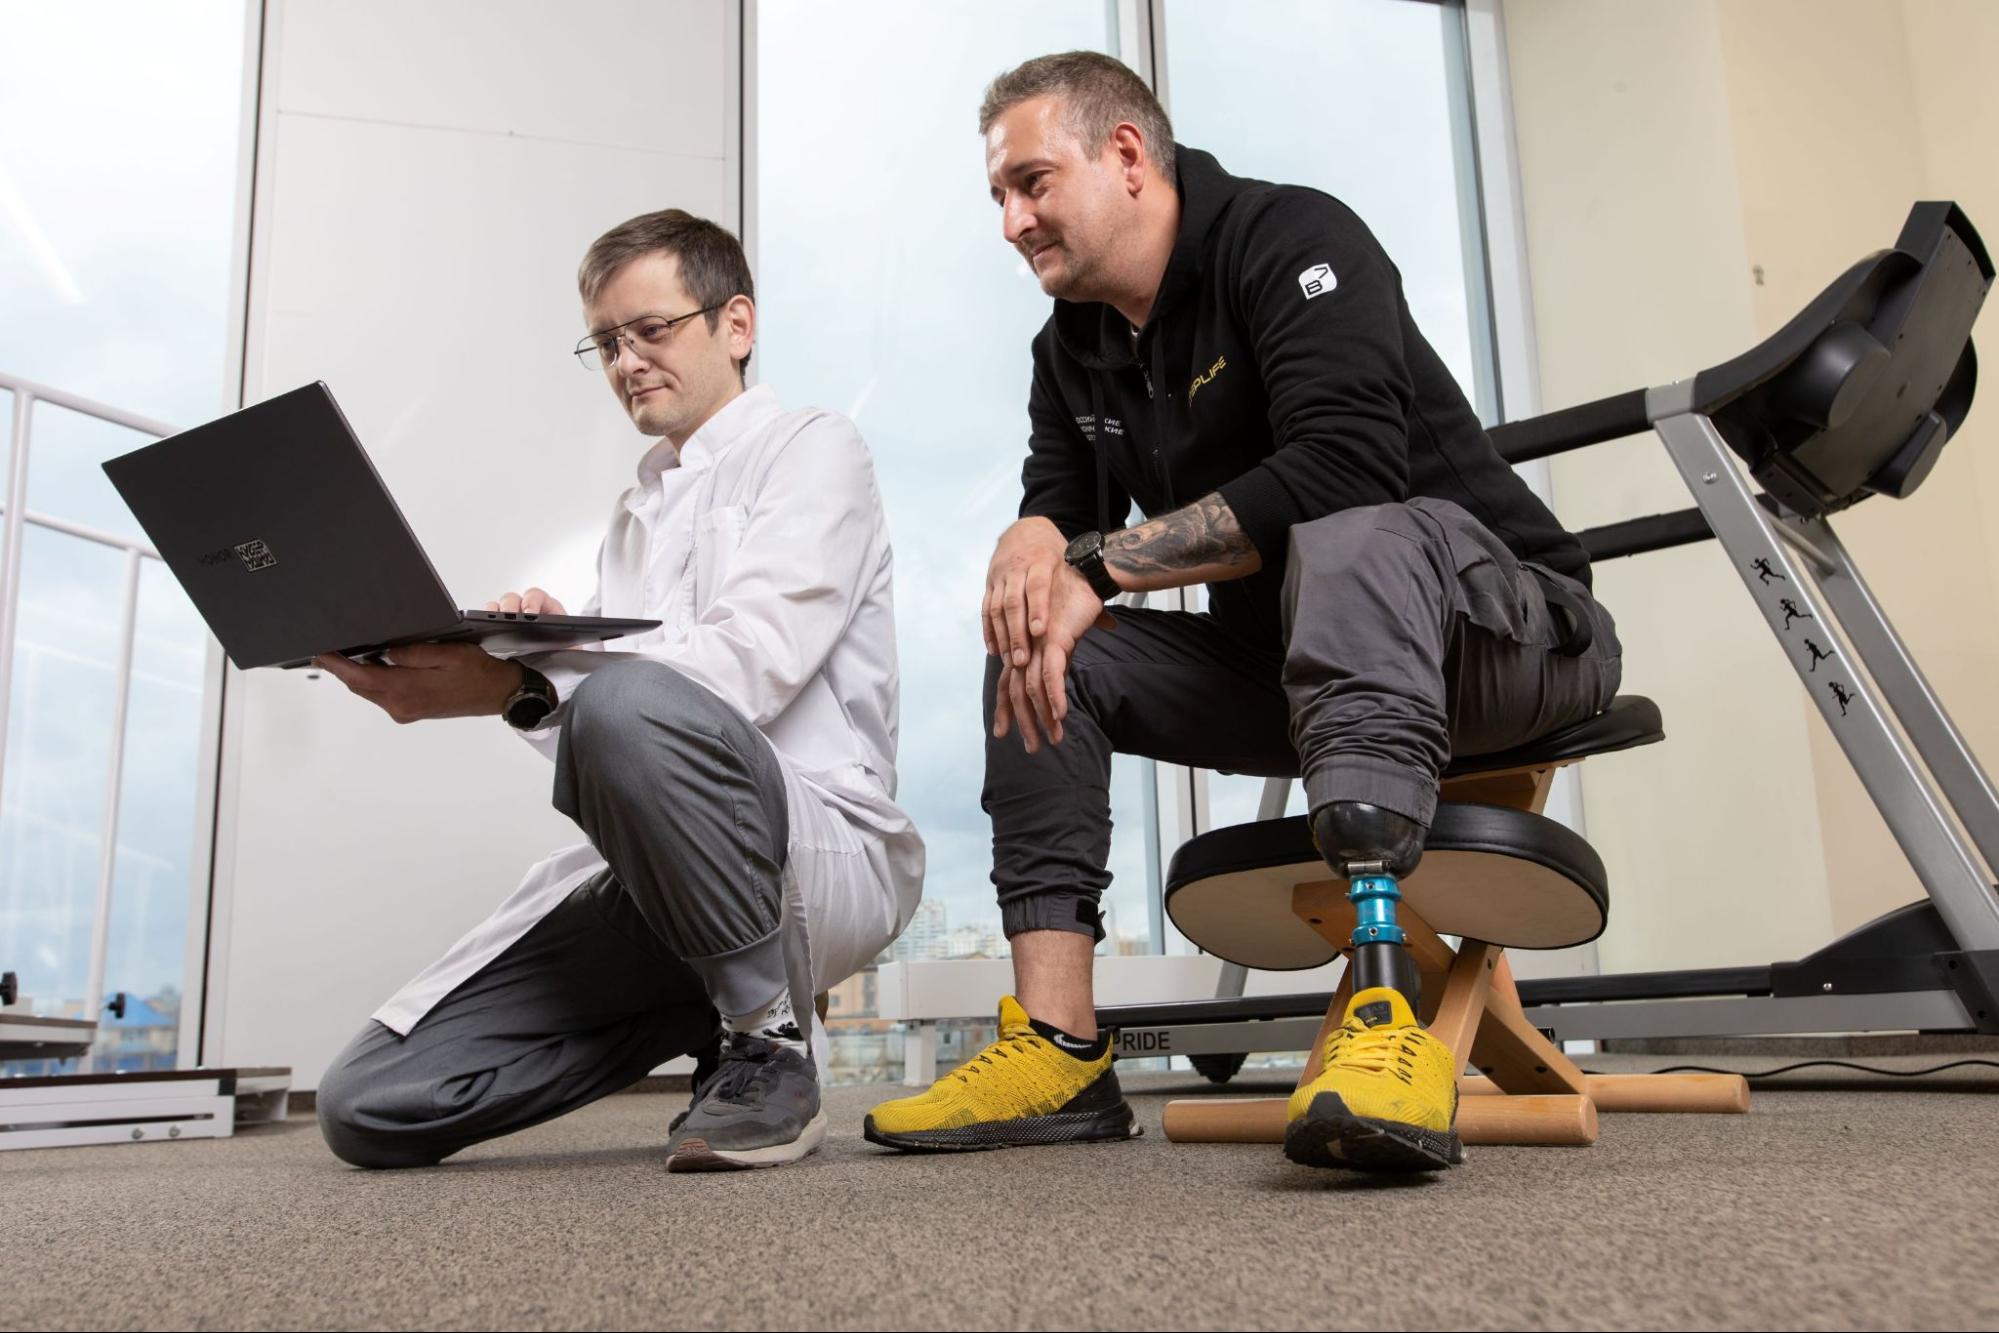
 О настройке можно сказать отдельно. Сейчас все движется к тому, чтобы настройка бионического протеза и переключение из одного режима в другой происходили автоматически. Чтобы протез, распознав повторяемые движения, например, переход с ходьбы на бег и обратно, сам переключал режимы, без участия человека. Это возможно, ведь современные алгоритмы стали гораздо умнее, чем их собратья десятилетней давности.
Одновременно пользователи хотят, чтобы настройка дублировалась вручную интуитивно понятными действиями, например, путем дотрагивания до протеза или поворотом незаметного рычажка. Такое тоже применяется, в том числе и нами, например, в запорном механизме для защиты протеза от внезапного сгибания. Но чаще всего для настроек сейчас используется мобильное приложение, написанное программистами компаний-производителей, соединенное с протезом по Bluetooth.
Программное обеспечение
Без программного обеспечения бионический протез не будет работать. Откуда берутся программы? В нашей отрасли нет универсальных коробочных решений, которые можно кастомизировать под изделия конкретного производителя. Каждый производитель пишет свою программу сам и охраняет ее от заимствования. Происходит это потому, что в нее входят уникальные разработанные алгоритмы управления протезом. А хорошие рабочие алгоритмы — это пятьдесят процентов успешной работы протеза и один из главных интеллектуальных активов компании.
Меня иногда спрашивают, почему производители не выводят в открытую продажу хотя бы базовую коробку? А потому что это экономически нецелесообразно. Программное обеспечение для мобильных телефонов, например, выходит миллиардами копий. А рынок бионических медицинских изделий достаточно узок, и текущий спрос на программное обеспечение для него не оправдывает расходы.
Кроме того, программы и изделия от разных производителей плохо интегрируются друг с другом. Поэтому сложно придумать какой-то универсальный интеграционный код в ПО для всех желающих.
Бионика — путь в Deep Tech
Если задуматься, на каком научно-техническом этапе сейчас находится человечество, то я бы сказал, что мы стоим в начале самого первого, бионического этапа эпохи Deep Tech. Как инженер, я рассматриваю это явление целиком, разделяя его на этапы развития. Мы уже активно используем искусственный интеллект, машинное обучение, нейроинтерфейсы, компьютерное зрение, прорываемся в биотехнологии, начинаем конструировать роботизированные суставы и верим в то, что киберпротезирование станет технологией ближайшего будущего.
 В будущем я не отрицаю возможности создания единого программного стандарта для нашей отрасли, и не только программного. И связываю это с теми направлениями, по которым сейчас развивается научная мысль. Человечество стремится к тому, чтобы создавать искусственные органы и части тела с функционалом, максимально приближенным к естественному, управляемые импульсами головного мозга. А это уже подразумевает серьезный технологический обмен и серьезную интеграцию.
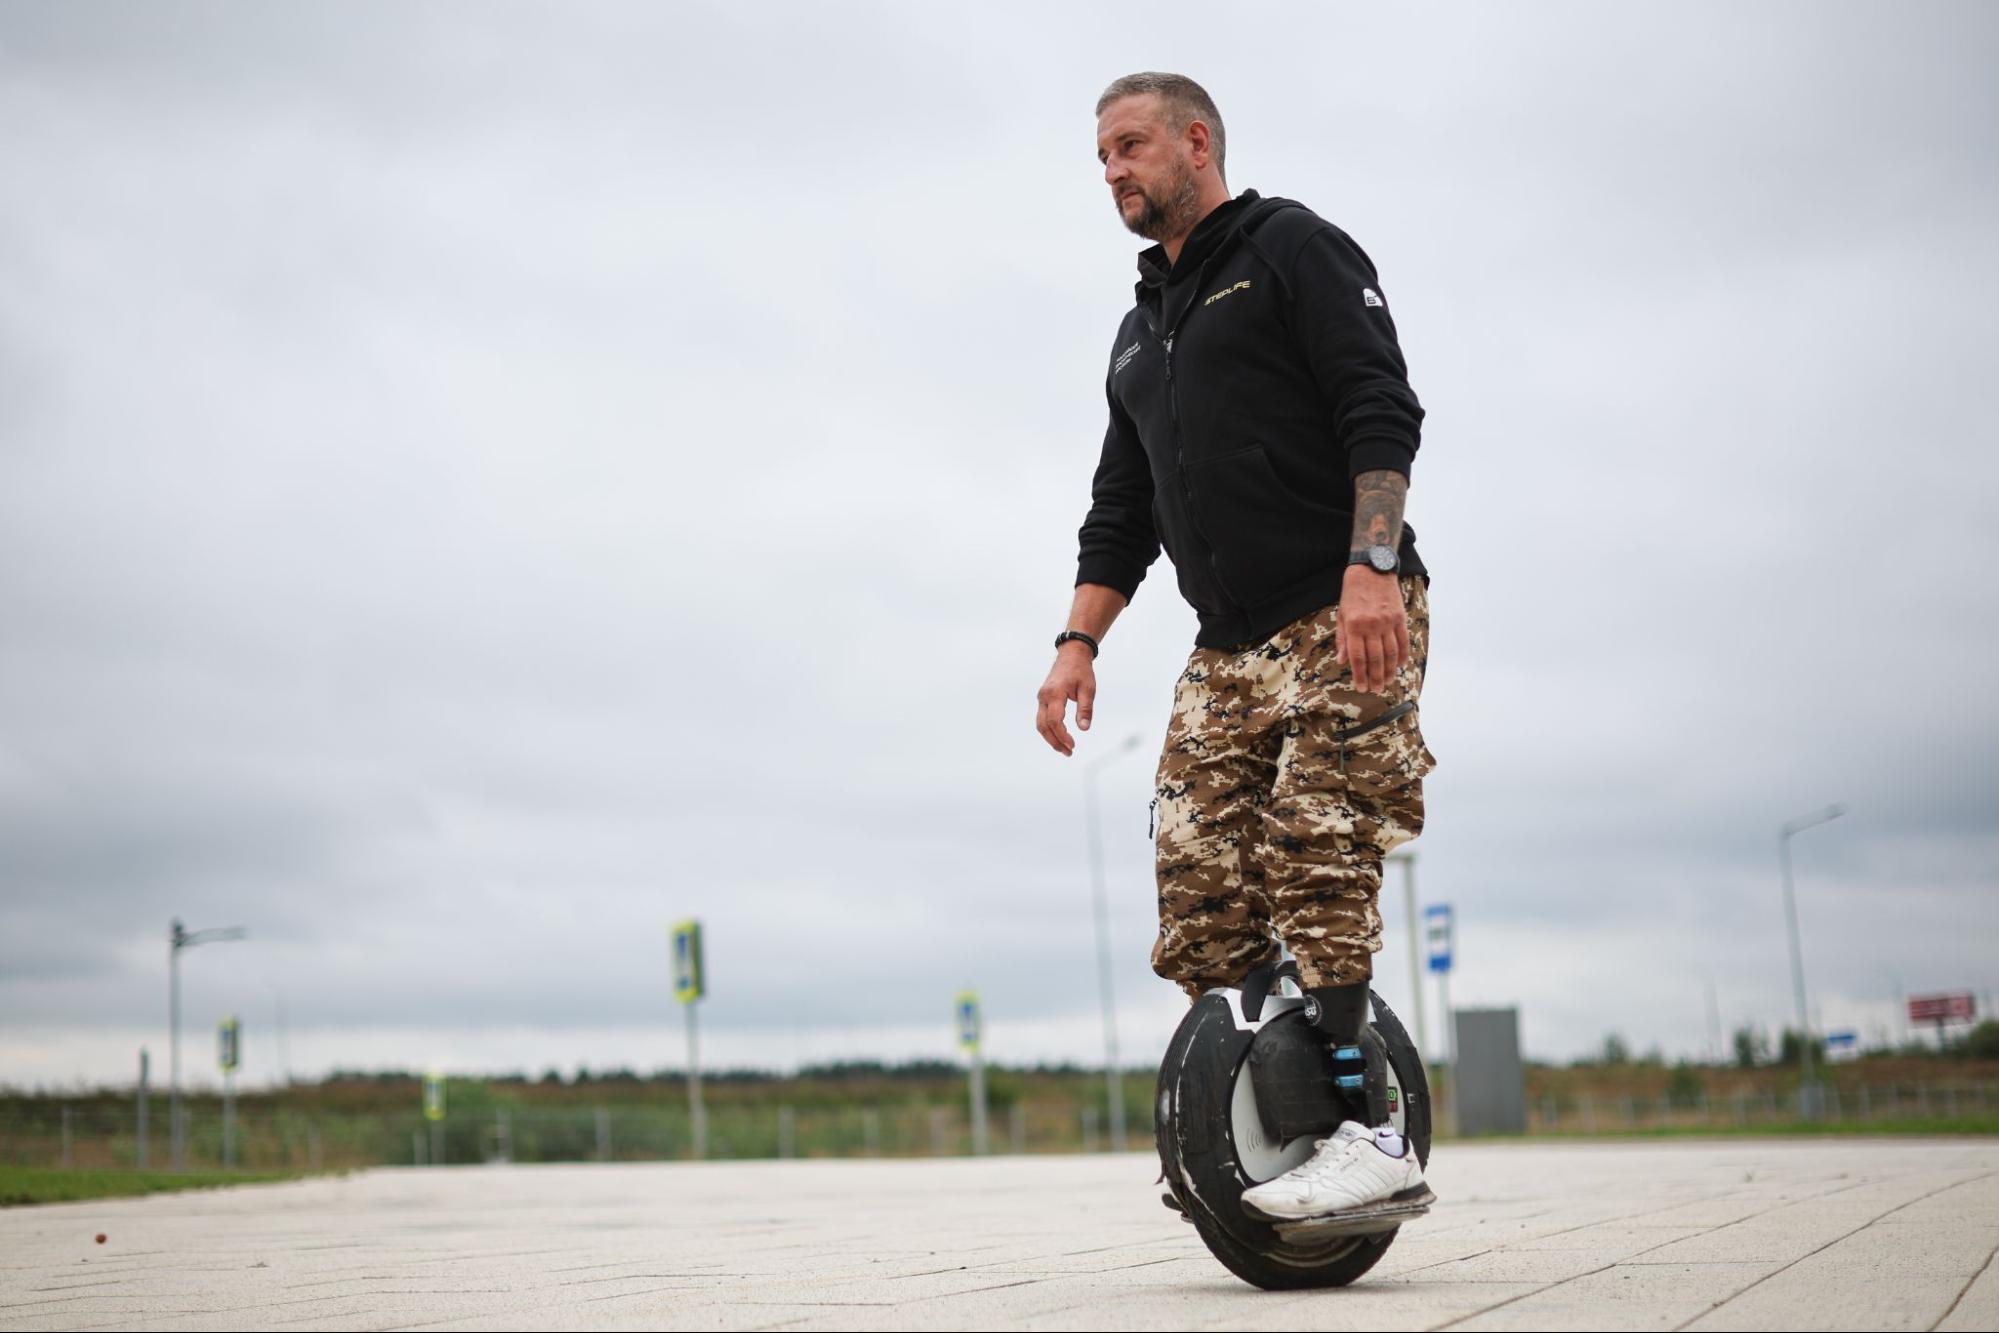 Что касается горизонта, то уже через 5 лет мы увидим первых киборгов с роботизированными суставами. А лет через 15 это станет рутиной, и вся отрасль изменится до неузнаваемости.